Voltar ao blog
Transformando paradas de AMR em oportunidades de carregamento

Quando o carregamento passa a fazer parte do fluxo de trabalho
Toda rota de AMR tem um ritmo: mover, parar, esperar, transferir, mover novamente.
Em muitas operações, estações de acoplamento tradicionais dão bom suporte a esse ritmo. Um robô conclui uma tarefa, retorna ao dock, carrega e volta a operar quando está pronto.
Mas, à medida que robôs móveis assumem mais do trabalho diário de transporte, o carregamento pode ficar mais diretamente ligado ao fluxo de materiais. Os robôs passam mais tempo em rotas ativas. O espaço no piso torna-se mais valioso, e o carregamento precisa se encaixar em uma operação mais movimentada.
Isso não torna o carregamento convencional a escolha errada. Significa que a estratégia de carregamento deve corresponder à forma como a frota realmente trabalha.
De uma parada de carregamento a muitos momentos de carregamento
Em uma configuração convencional, o carregamento costuma ser tratado como um evento separado. Um robô sai de sua rota ativa, desloca-se até um dock dedicado, carrega em uma sessão mais longa e retorna à operação quando está pronto.
Esse modelo pode ser eficaz, especialmente quando rotas, agendas e janelas de carregamento são previsíveis. Mas, à medida que a utilização aumenta, janelas longas de carregamento podem ser mais difíceis de encontrar entre as tarefas.
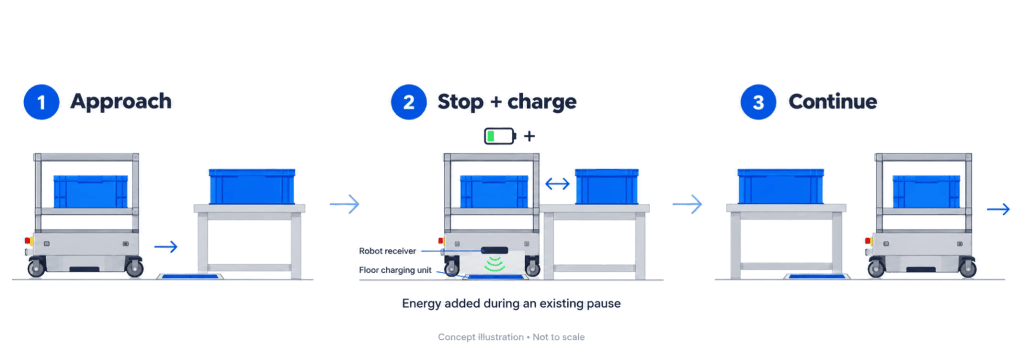
O carregamento sem fio no processo muda o momento. Em vez de depender apenas de uma parada mais longa para carregar, pausas selecionadas na rota podem se tornar momentos curtos e repetíveis para adicionar energia, enquanto o robô permanece próximo ao fluxo de trabalho.
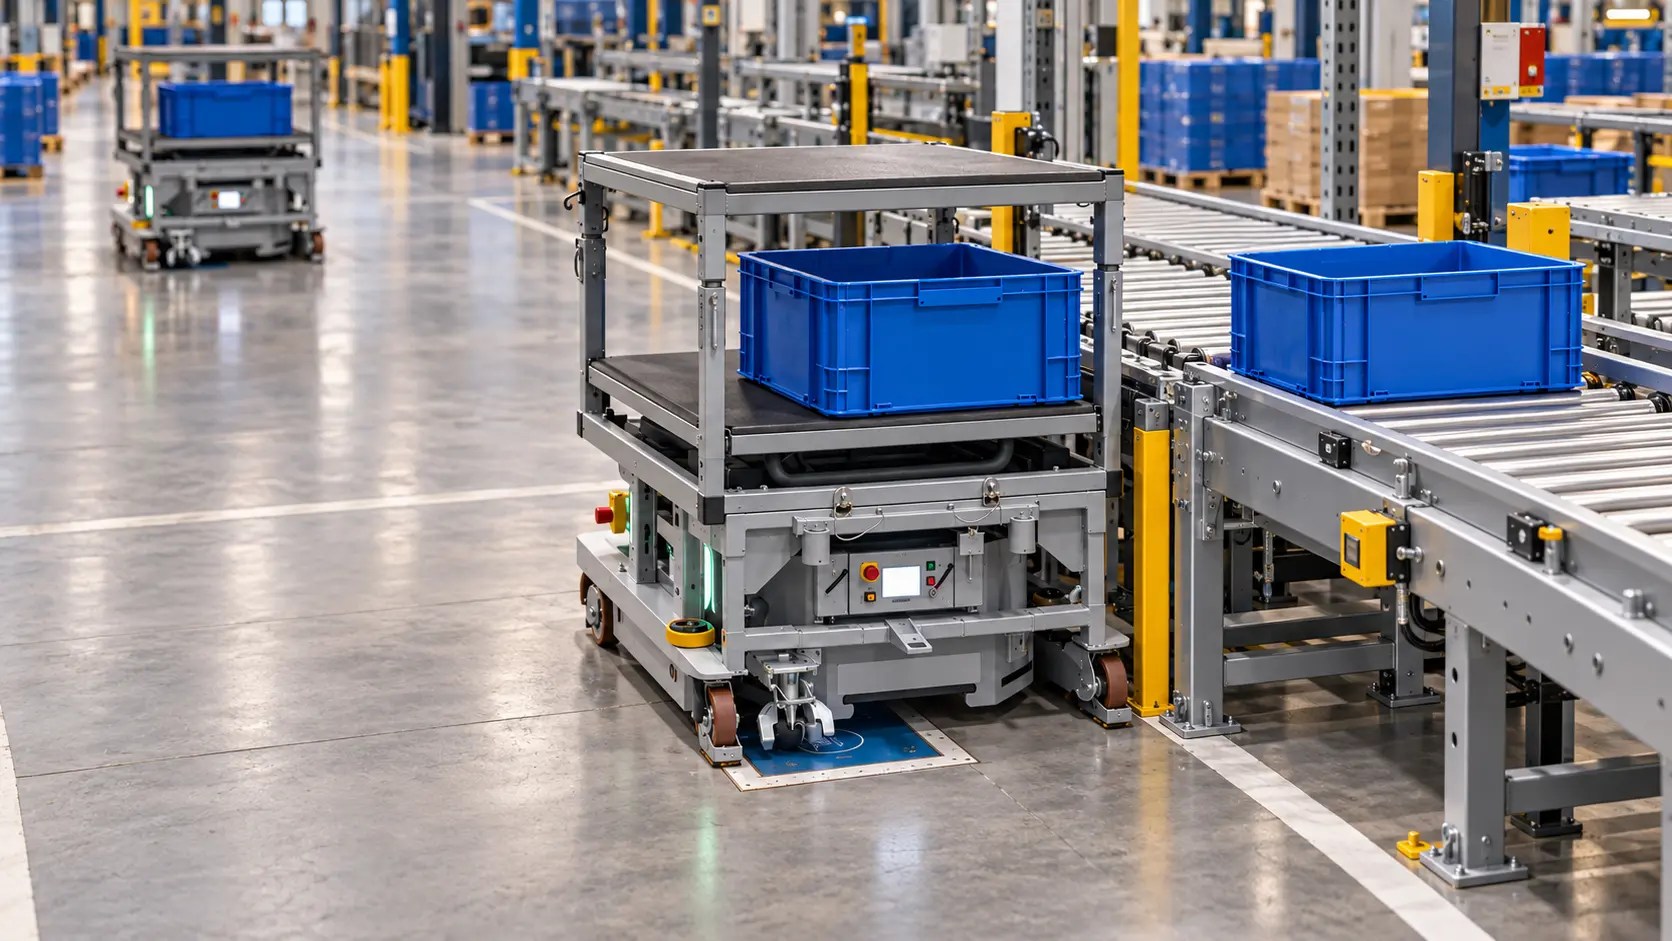
O carregamento por oportunidade é a estratégia: adicionar energia em momentos curtos e úteis, em vez de depender apenas de uma carga mais longa. O carregamento sem fio é a tecnologia viabilizadora. Quando um robô compatível é posicionado sobre um ponto de carregamento, a transferência de energia pode começar automaticamente, sem contatos expostos para alinhar, etapas manuais de conexão ou uma viagem separada para longe do processo.
“Uma infraestrutura de carregamento sem fio integrada ao processo ajuda AMRs e AGVs a receber energia onde ela melhor apoia o fluxo de trabalho — criando um fornecimento de energia mais harmonizado para operações altamente eficientes.” — Dennis Thiele, Team Lead Wireless Charging Infrastructure, PohlCon
As melhores oportunidades de carregamento talvez já existam
Um robô móvel não passa o dia inteiro se deslocando. Ele espera as esteiras liberarem, fica em espera próximo a estações de trabalho, pausa enquanto o material é transferido ou mantém a posição enquanto o tráfego passa por áreas compartilhadas.
Esses momentos não são tempo perdido. Eles fazem parte do processo. Se um robô já para em um local previsível, essa parada pode fazer mais.
O objetivo não é colocar carregadores em todos os lugares. É identificar paradas que acontecem com frequência suficiente, duram tempo suficiente e são consistentes o bastante para suportar uma transferência de energia útil.
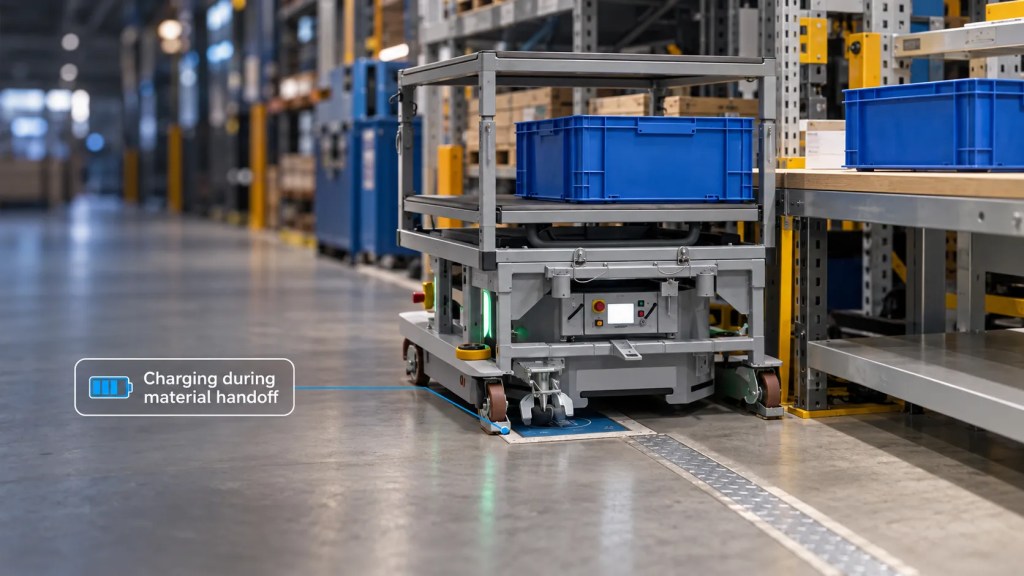
Bons candidatos geralmente são pontos de parada recorrentes no fluxo de trabalho:
- Pontos de transferência em esteiras
- Estações de transferência de materiais
- Áreas de carga e descarga de máquinas
- Células de trabalho e áreas de produção
- Faixas de espera e zonas de buffer
- Salas limpas ou áreas de processo de semicondutores
Em cada caso, a oportunidade de carregamento começa pela própria rota.
Como funciona o carregamento sem fio no processo
A ideia por trás do carregamento sem fio no processo é simples: levar o carregamento aos locais onde o robô já trabalha.
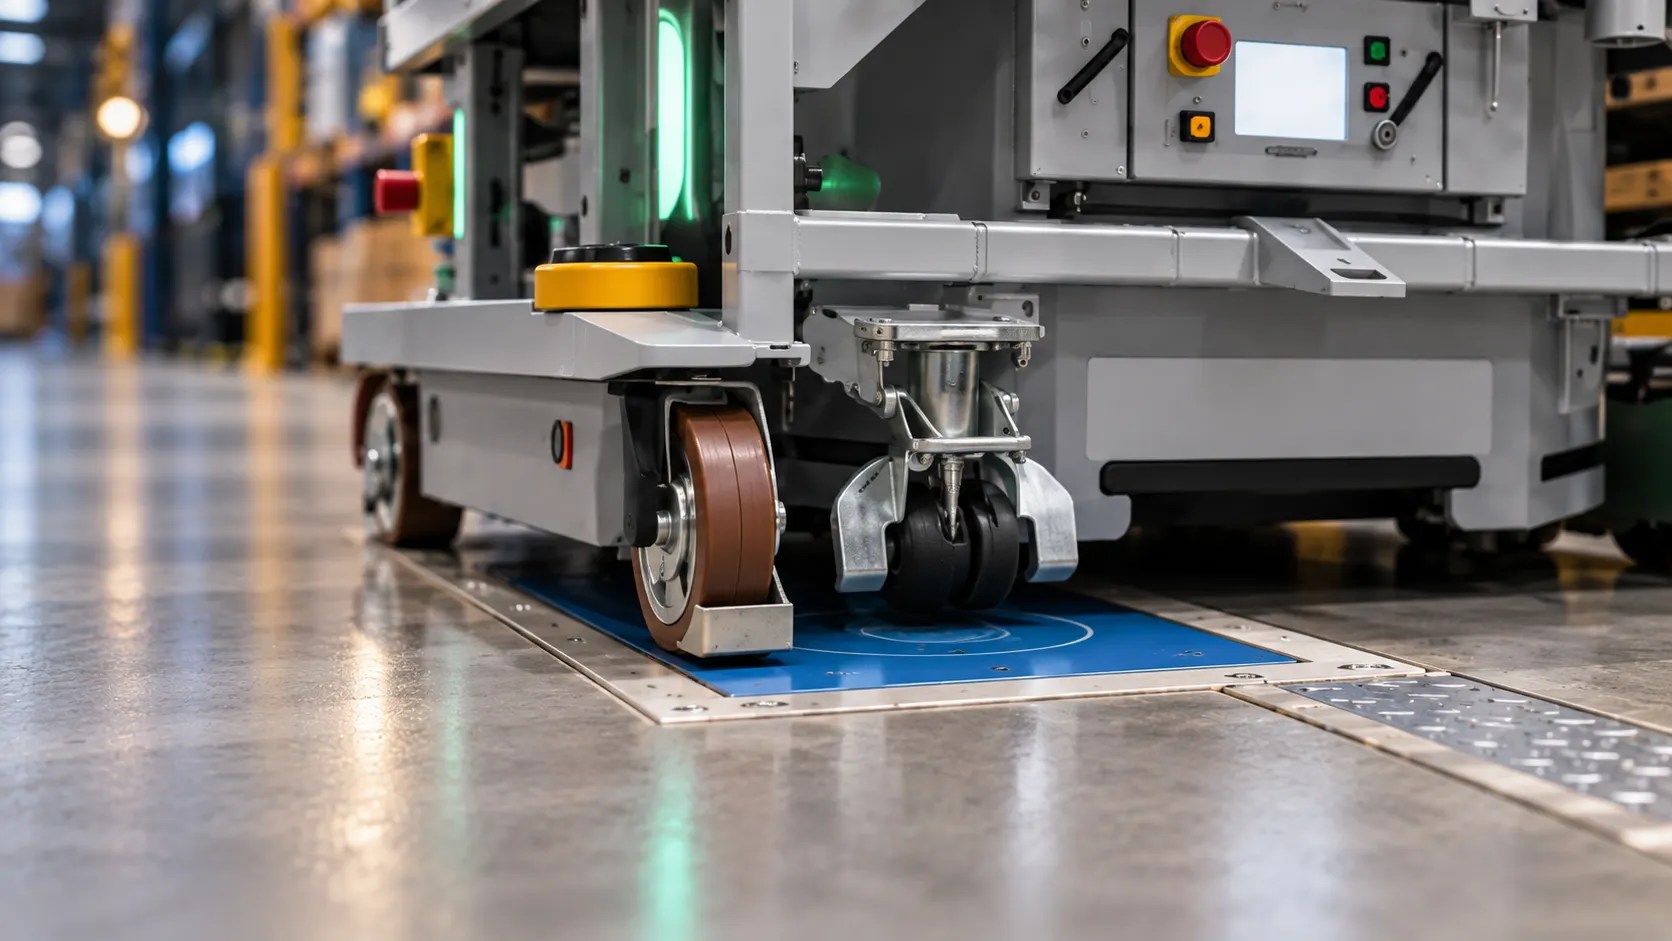
A energia é transferida entre uma unidade de carregamento no piso e um receptor no robô quando o robô é posicionado sobre o ponto de carregamento. O carregamento começa automaticamente, sem contatos expostos para alinhar manualmente e sem cabos para conectar.
A diferença operacional não é apenas como a energia é transferida. É onde o carregamento acontece.
Em vez de enviar um robô para uma área de acoplamento separada sempre que ele precisa de energia, pontos de carregamento selecionados podem ser incorporados a estações de transferência, áreas de espera, células de produção ou outras paradas previsíveis na rota. Robôs compatíveis podem então adicionar energia durante pausas curtas e repetíveis, mantendo-se próximos da próxima tarefa.
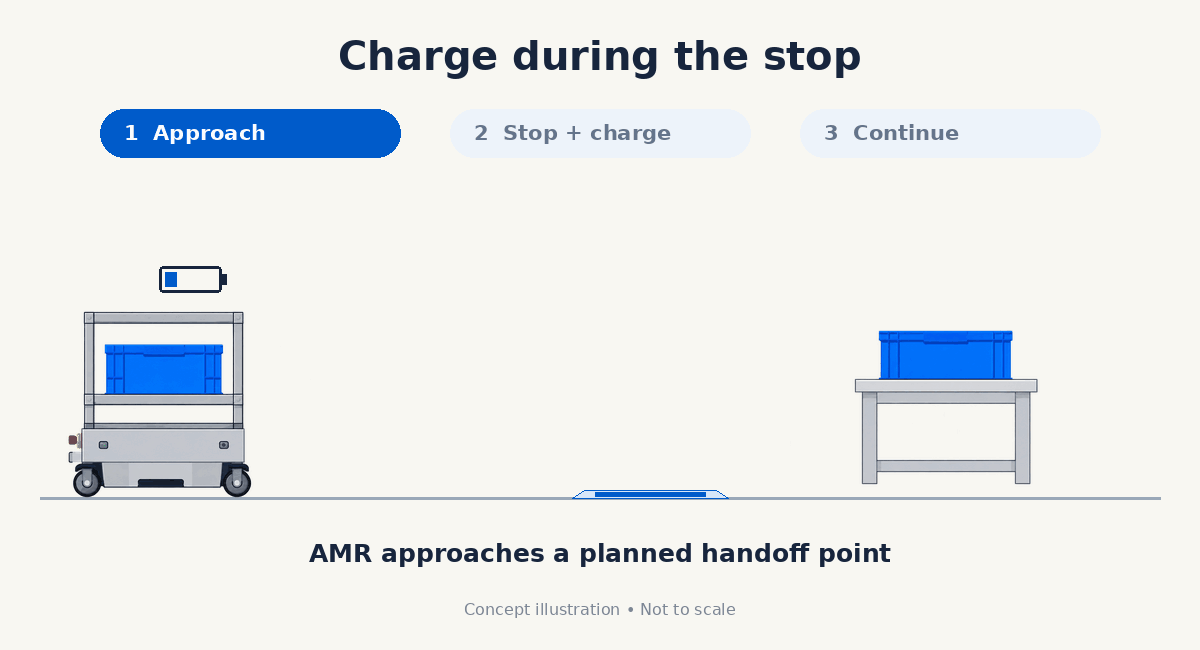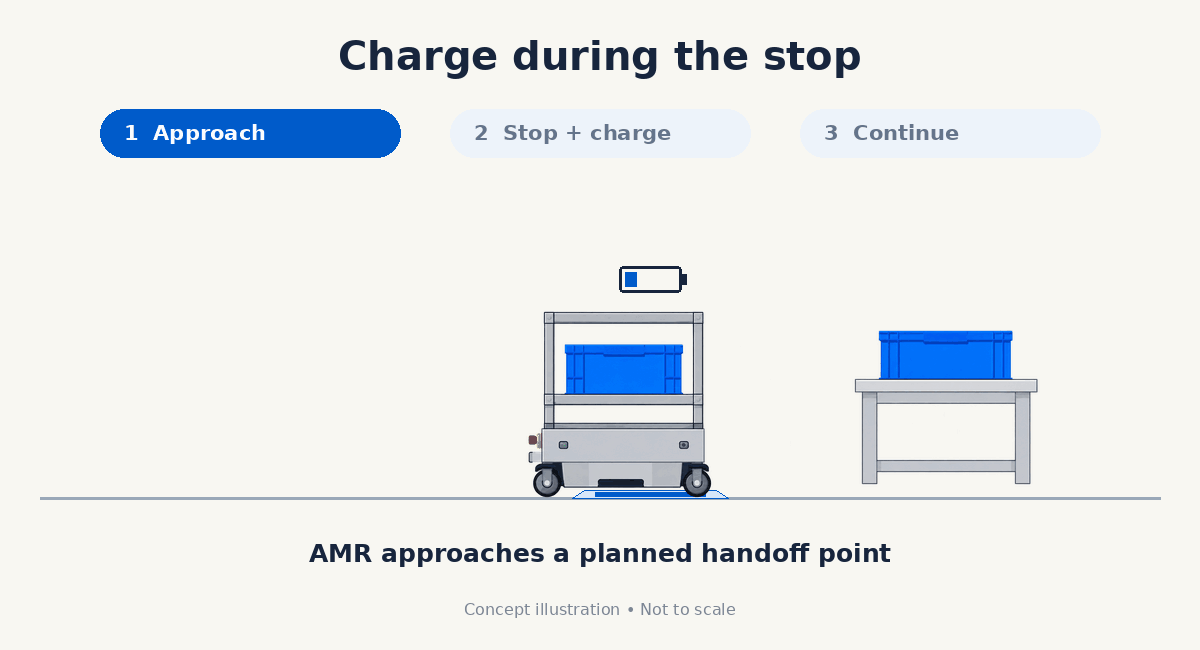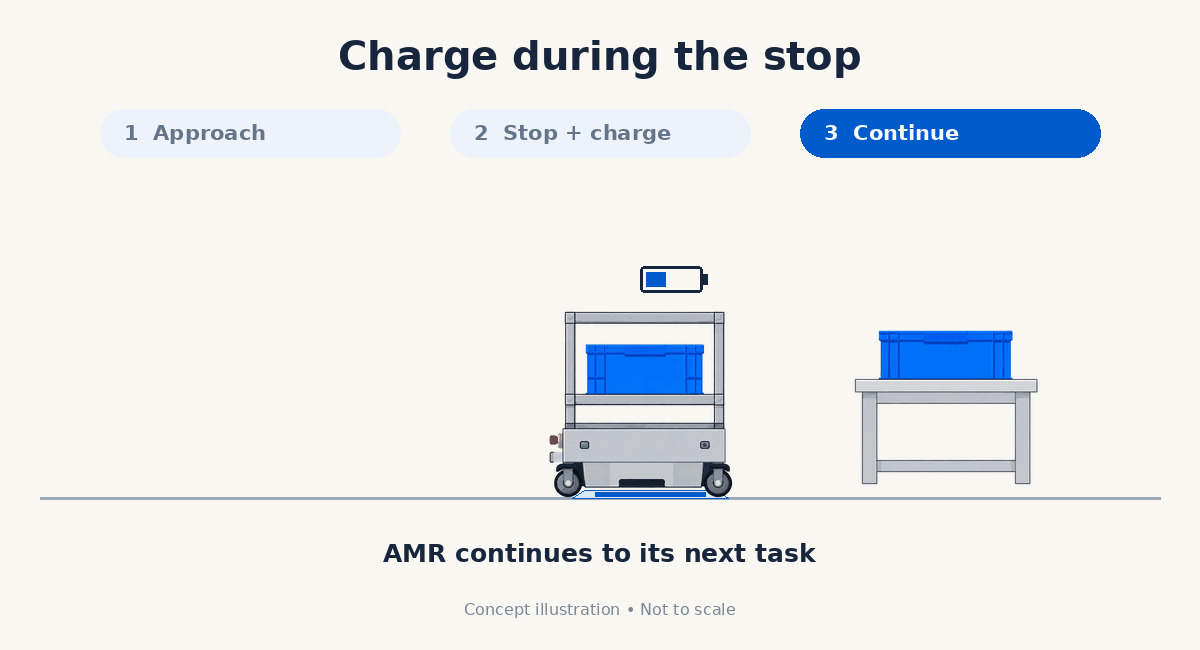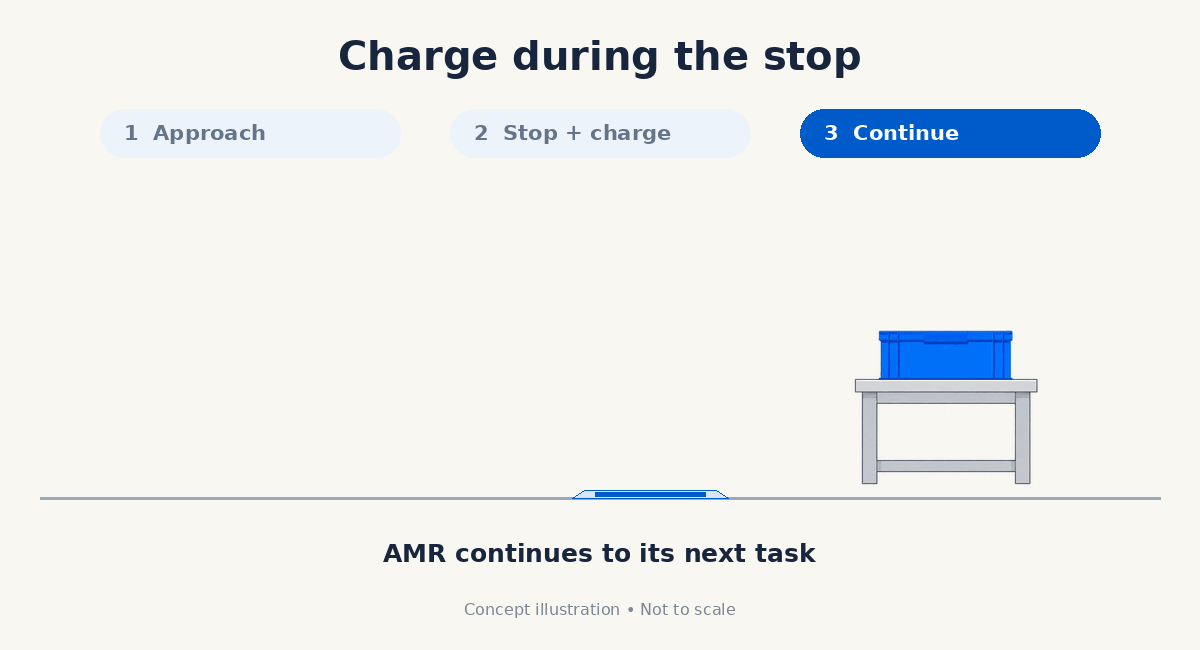
Levando o carregamento para mais perto do processo
É aqui que o Wireless Charging Protection System, ou WCPS, da PohlCon se torna relevante.
O WCPS foi projetado para ajudar a integrar a infraestrutura de carregamento sem fio às áreas onde robôs móveis operam, incluindo estações de transferência, áreas de espera e ambientes de produção com piso elevado.
Para configurações compatíveis de robôs móveis OMRON, incluindo a nova Série LD e o OL-450S, a configuração de carregamento sem fio utiliza a tecnologia etaLINK 3000 da Wiferion para oferecer suporte ao carregamento por oportunidade sem contato dentro do fluxo normal de trabalho.
Nessa configuração, a PohlCon fornece a infraestrutura protegida e integrada ao processo que permite posicionar pontos de carregamento onde o robô já opera, enquanto a Wiferion fornece a tecnologia de transferência de energia sem contato.
A Wiferion, uma marca da PULS, também oferece soluções relacionadas para aplicações de robótica móvel, incluindo o etaLINK 3000r e o CW1000, dependendo do modelo do robô, dos requisitos de carregamento e da configuração da instalação.
Projetado para as restrições reais da instalação
A infraestrutura de carregamento precisa se adequar à instalação, e não o contrário.
Em alguns ambientes, um ponto de carregamento embutido no piso pode ser a melhor opção. Em salas limpas, instalações de semicondutores ou outras aplicações com piso elevado, o carregamento pode precisar ser integrado ao piso elevado de acesso. Em instalações existentes, uma plataforma sobre o piso pode oferecer uma forma prática de adicionar carregamento sem fio sem grandes modificações no piso.
Essa flexibilidade é importante porque implantações de AMR acontecem em torno de restrições reais: equipamentos já instalados, requisitos de segurança, regras de tráfego, acesso de operadores e espaço disponível no piso.
Uma estratégia de carregamento integrada ao processo deve apoiar essas realidades. A infraestrutura deve ser posicionada onde os robôs já precisam parar, onde o acesso é previsível e onde o carregamento pode ocorrer sem interromper pessoas, equipamentos ou o fluxo de materiais.
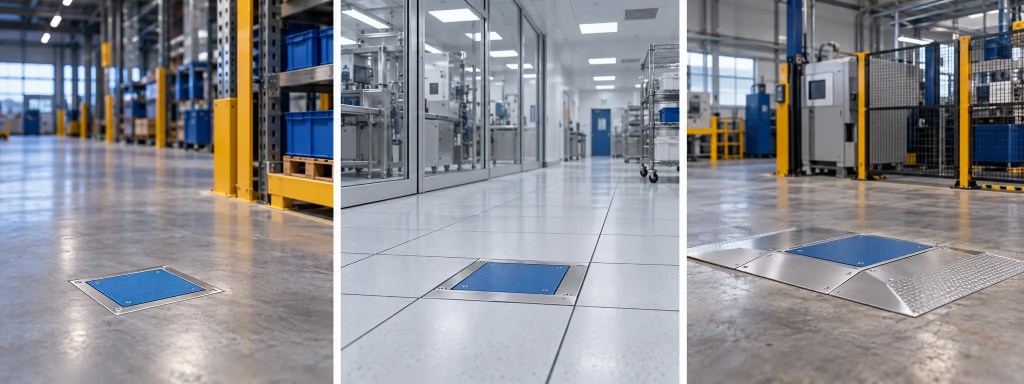
| Tipo de instalação | Melhor aplicação | Principal benefício |
|---|---|---|
| Sistema embutido no piso | Áreas de piso novas ou modificadas | Mantém o ponto de carregamento nivelado com o piso |
| Sistema para piso elevado | Salas limpas, áreas de semicondutores e ambientes com piso elevado de acesso | Integra o carregamento à estrutura existente do piso |
| Plataforma sobre o piso | Instalações existentes ou aplicações de retrofit | Oferece uma opção de entrada sobre a plataforma sem grandes modificações no piso |
“Para aplicações de AMR, a produtividade depende de quão bem a frota se encaixa na operação como um todo. Ao planejar o carregamento em torno de rotas, paradas e pontos de transferência, os robôs podem permanecer mais próximos do trabalho para o qual foram projetados.” — Mona Fahimi, Global Product Manager na OMRON Robotics
O carregamento tradicional ainda tem seu lugar
O carregamento sem fio não é a resposta certa para toda aplicação de AMR, e não precisa ser.
Estações de acoplamento tradicionais continuam sendo uma escolha confiável e eficaz quando o fluxo de trabalho oferece tempo e espaço suficientes para elas. Em muitas instalações, elas continuarão sendo a solução adequada.
Em outras, uma abordagem combinada pode fazer sentido: estações de acoplamento para períodos mais longos de carregamento, com carregamento sem fio no processo usado em paradas selecionadas para adicionar energia durante o fluxo normal de trabalho.
Por isso, a conversa mais útil sobre carregamento não é simplesmente:
“Dock ou sem fio?”
E sim:
“Onde o carregamento se encaixa melhor na forma como esta frota realmente trabalha?”
Rotas, tempos de permanência, padrões de tráfego, espaço no piso, cronogramas de turnos e o crescimento futuro da frota influenciam a resposta.
Comece pelas paradas
Uma boa estratégia de carregamento começa observando a frota em movimento.
Onde os robôs fazem pausas? Quais paradas acontecem repetidamente? Onde o carregamento cria deslocamento extra? Onde o espaço no piso é limitado?
Essas perguntas podem revelar oportunidades que talvez não sejam óbvias no início. O melhor local de carregamento pode ser um ponto de transferência em esteira, uma área de espera ou um local de transferência que o robô já visita ao longo do dia.
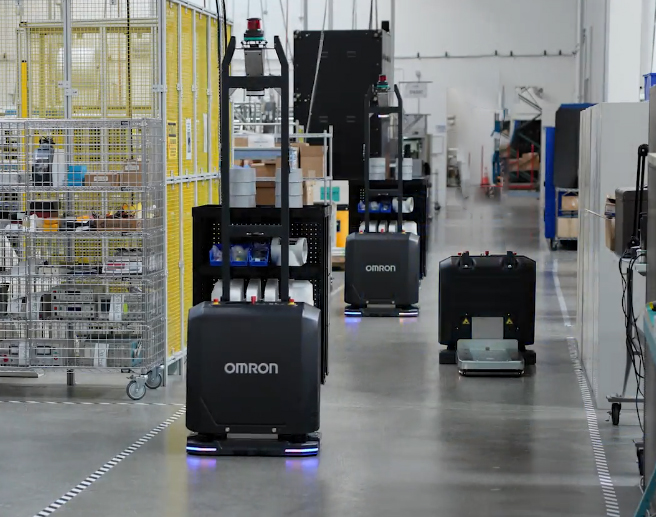
Juntos, os robôs móveis da OMRON, a infraestrutura WCPS da PohlCon e a tecnologia de carregamento sem fio da Wiferion podem ajudar a transformar paradas selecionadas de AMR em oportunidades práticas de carregamento. Com a infraestrutura certa instalada, pausas selecionadas podem se tornar momentos de carregamento, em vez de exigir uma viagem separada para longe do fluxo de trabalho.
Se o(a) senhor(a) está planejando uma nova implantação de AMR ou buscando melhorar uma existente, comece pelas paradas. A OMRON pode ajudar a avaliar onde os robôs fazem pausas, onde o carregamento cria deslocamento extra e onde o carregamento sem fio no processo pode se encaixar naturalmente na sua operação.
O resultado é uma estratégia de energia projetada em torno da forma como o trabalho realmente se movimenta.
Sobre os parceiros
PohlCon
A PohlCon projeta e fornece infraestrutura de carregamento robusta e integrada ao processo para robôs móveis, incluindo sistemas embutidos no piso, sobre o piso e para piso elevado, desenvolvidos para uma ampla variedade de ambientes industriais.
Wiferion
A Wiferion, uma marca da PULS, desenvolve sistemas de energia e alimentação sem fio para robótica móvel. Tecnologias como etaLINK 3000, etaLINK 3000r e CW1000 oferecem suporte ao carregamento sem contato e ajudam a integrar o fornecimento de energia aos fluxos de trabalho industriais.
OMRON Robotics
Com o respaldo de quase 100 anos de inovação da OMRON e mais de 40 anos de expertise em robótica, a OMRON Robotics fornece soluções de automação para manufatura e logística. Seu portfólio de robôs móveis ajuda as instalações a melhorar a produtividade, a flexibilidade e o fluxo de materiais.
Voltar ao blog

Fique conectado

Insights relacionados
Ver todos os estudos de caso
Danfoss melhora o fluxo do armazém sem expandir o espaço físico
Comau e OMRON Robotics firmam colaboração para acelerar a automação industrial avançada em setores de manufatura de alto crescimento
OMRON apresenta novas opções de mastro OL-450S para automação do transporte de carrinhos