博客首页
将 AMR 停顿转化为充电契机

当充电成为工作流的一部分
每条 AMR 路线都有其节奏:移动、停止、等待、交接、再次移动。
传统的充电桩在许多操作中能很好地支持这种节奏。机器人完成任务,返回充电桩,进行充电,并在准备就绪后重新出发。
但随着移动机器人承担了更多的日常运输工作,充电与物料流的联系变得更加紧密。机器人花费更多时间在活跃路线上。地面空间变得更加宝贵,充电必须融入更繁忙的运营中。
这并不意味着传统充电是错误的选择。它意味着充电策略应该与车队的实际工作方式相匹配。
从单一充电站到多个充电时刻
在传统设置中,充电通常被视为一个独立事件。机器人离开其活跃路线,前往专用充电桩,进行较长时间的充电,并在准备好后返回运行。
这种模式可能很有效,尤其是在路线、时间表和充电窗口可预测的情况下。但随着利用率的提高,在各项任务之间可能很难找到较长的充电窗口。
制程内无线充电改变了时机。与其仅依赖一次较长的充电停顿,不如将路线中选定的停顿转化为简短、可重复的补能时刻,同时让机器人保持在工作流附近。
“随机充电”是其策略:在简短、有用的时刻补充能量,而不是仅依赖一次长充电。无线充电则是实现这一目标的技术。当兼容的机器人定位在充电点上方时,能量传输即可自动开始,无需对准裸露的触点,无需手动插拔步骤,也无需专门离开生产流程。
“集成到制程中的无线充电基础设施可帮助 AMR 和 AGV 在最支持工作流的地方获取能量,从而为高效运营创造更协调的能源供应。” —— Dennis Thiele,PohlCon 无线充电基础设施团队负责人
最佳充电机会可能已经存在
移动机器人并非整天都在行驶。它会等待输送机清空、在工作站附近待命、在物料转移时暂停,或在交通流经共享区域时保持位置。
这些时刻并非浪费时间,而是流程的一部分。如果机器人已经在可预测的位置停顿,那么该停顿点或许可以发挥更多作用。
目标并非随处放置充电器,而是识别那些发生频率足够高、持续时间足够长且足够一致的停顿点,以支持有效的能量传输。
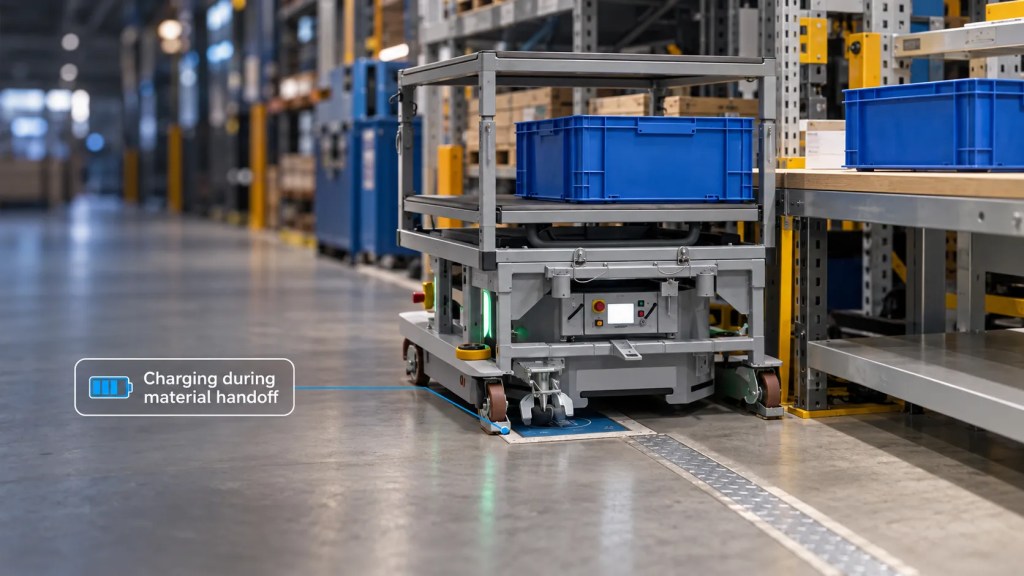
理想的候选点通常是工作流中循环出现的停顿点:
- 输送机转移点
- 物料交接站
- 机器装卸区
- 工作单元和生产区
- 暂存道和缓冲区
- 洁净室或半导体工艺区
在每种情况下,充电机会都始于路线本身。
制程内无线充电的工作原理
制程内无线充电背后的理念很简单:将充电带到机器人已经工作的地方。
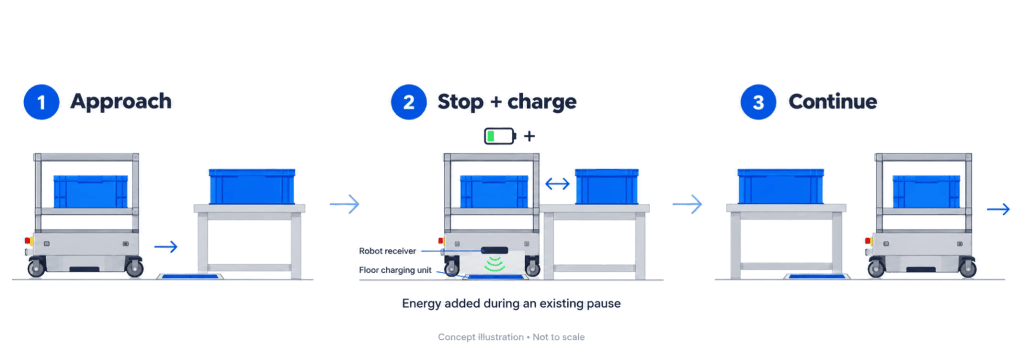
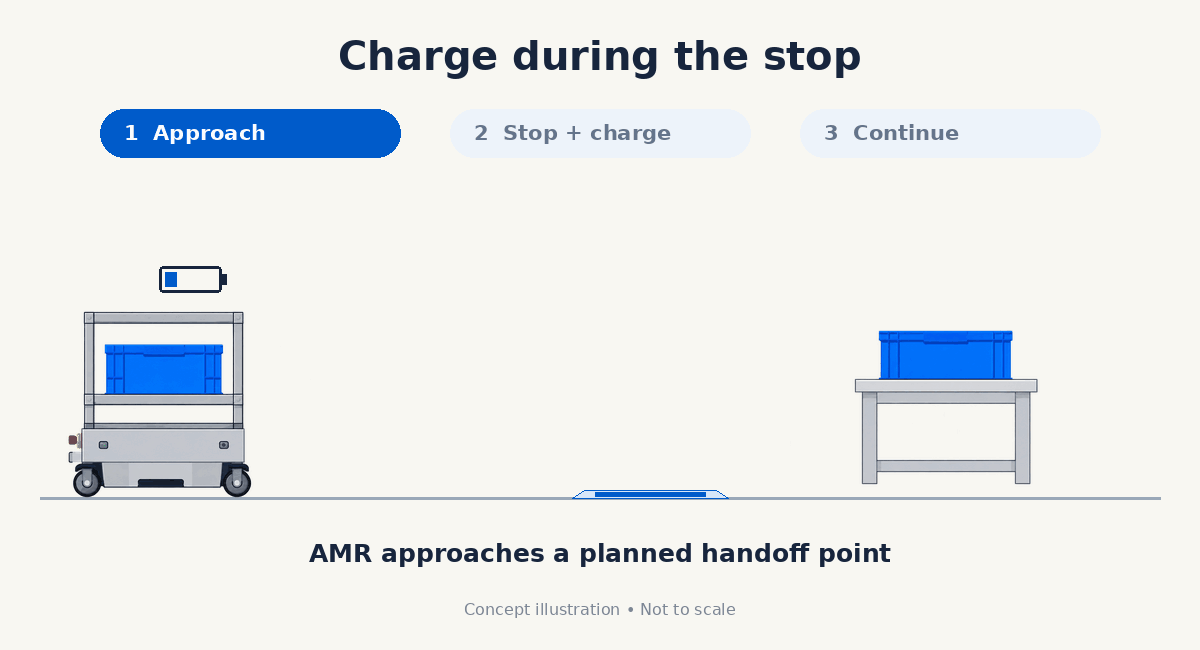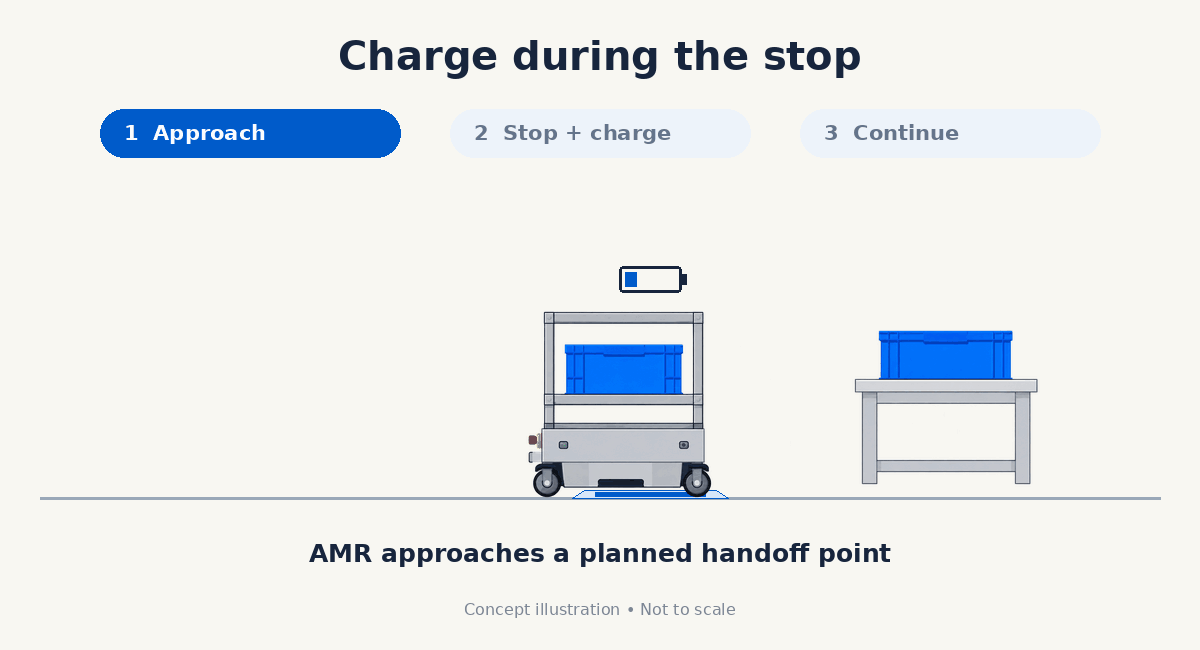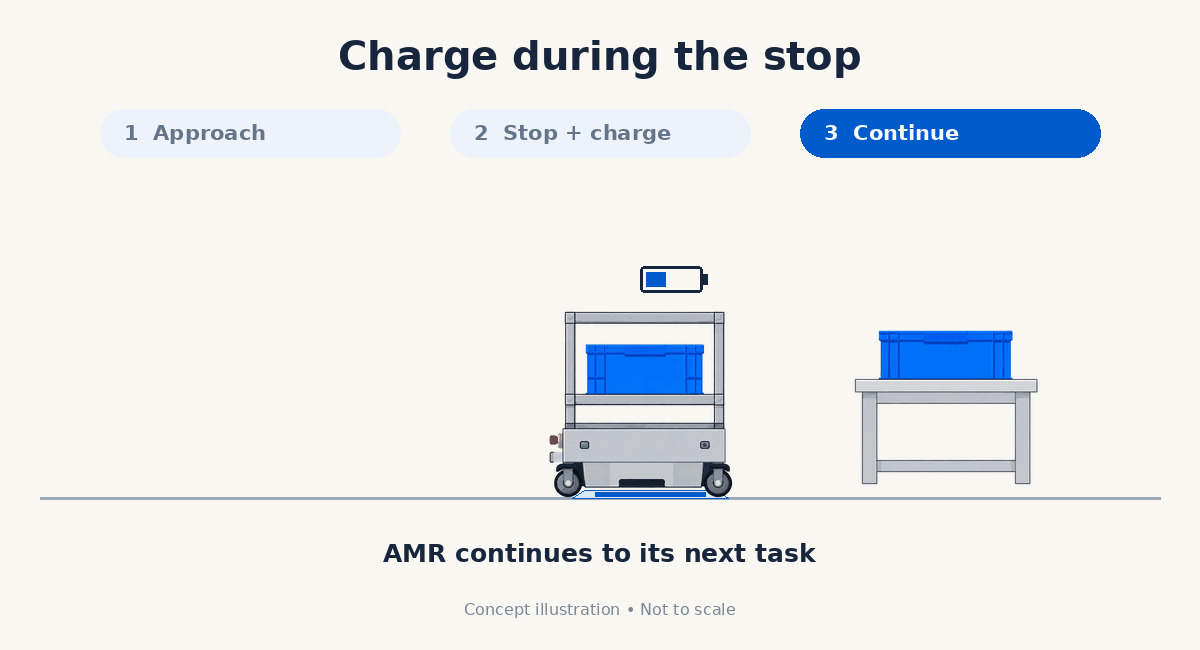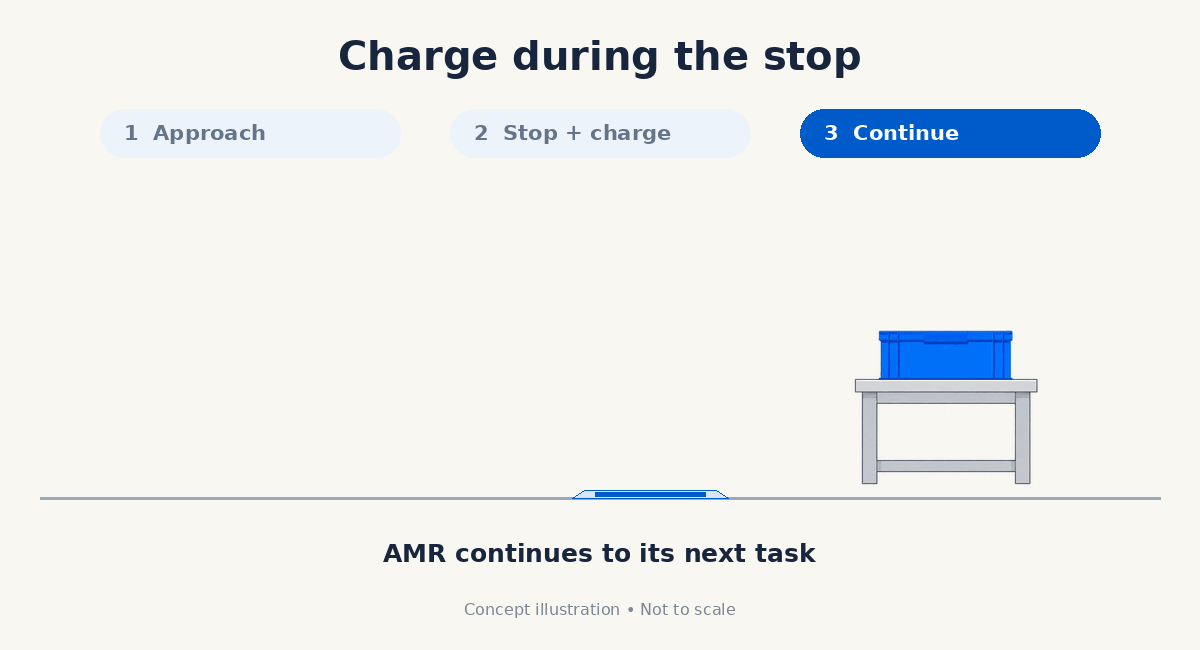
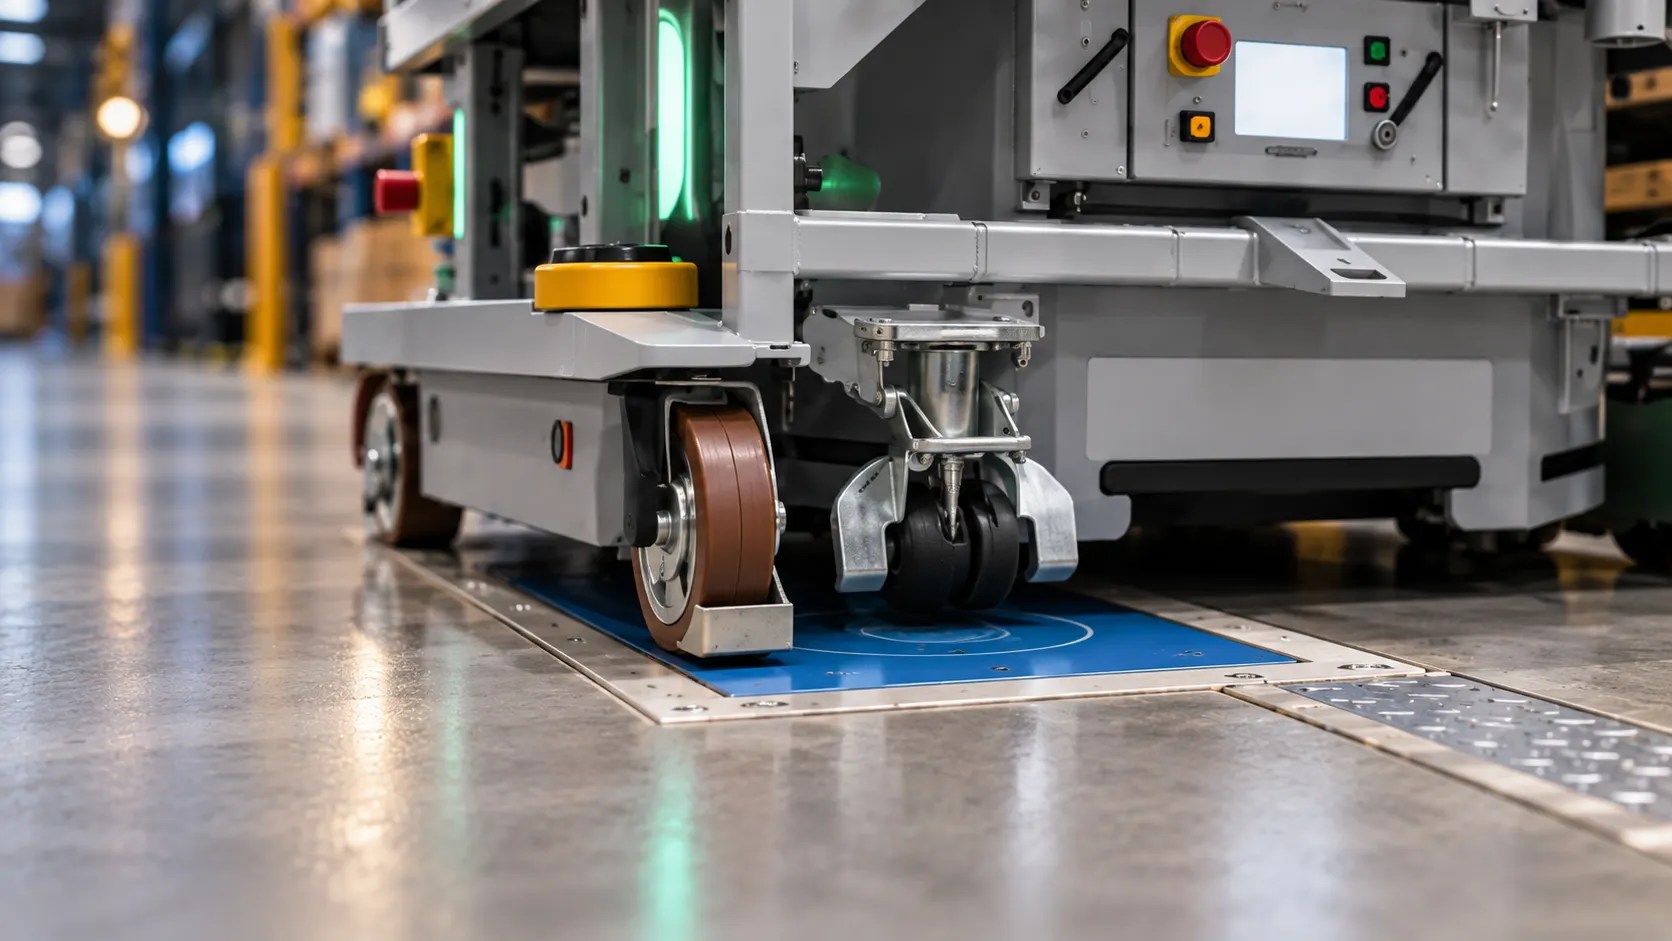
当机器人定位在充电点上方时,能量在地面侧充电单元和机器人上的接收器之间传输。充电自动开始,无需手动对准裸露触点,也无需连接电缆。
操作上的区别不仅在于电力如何传输,更在于充电发生的地点。
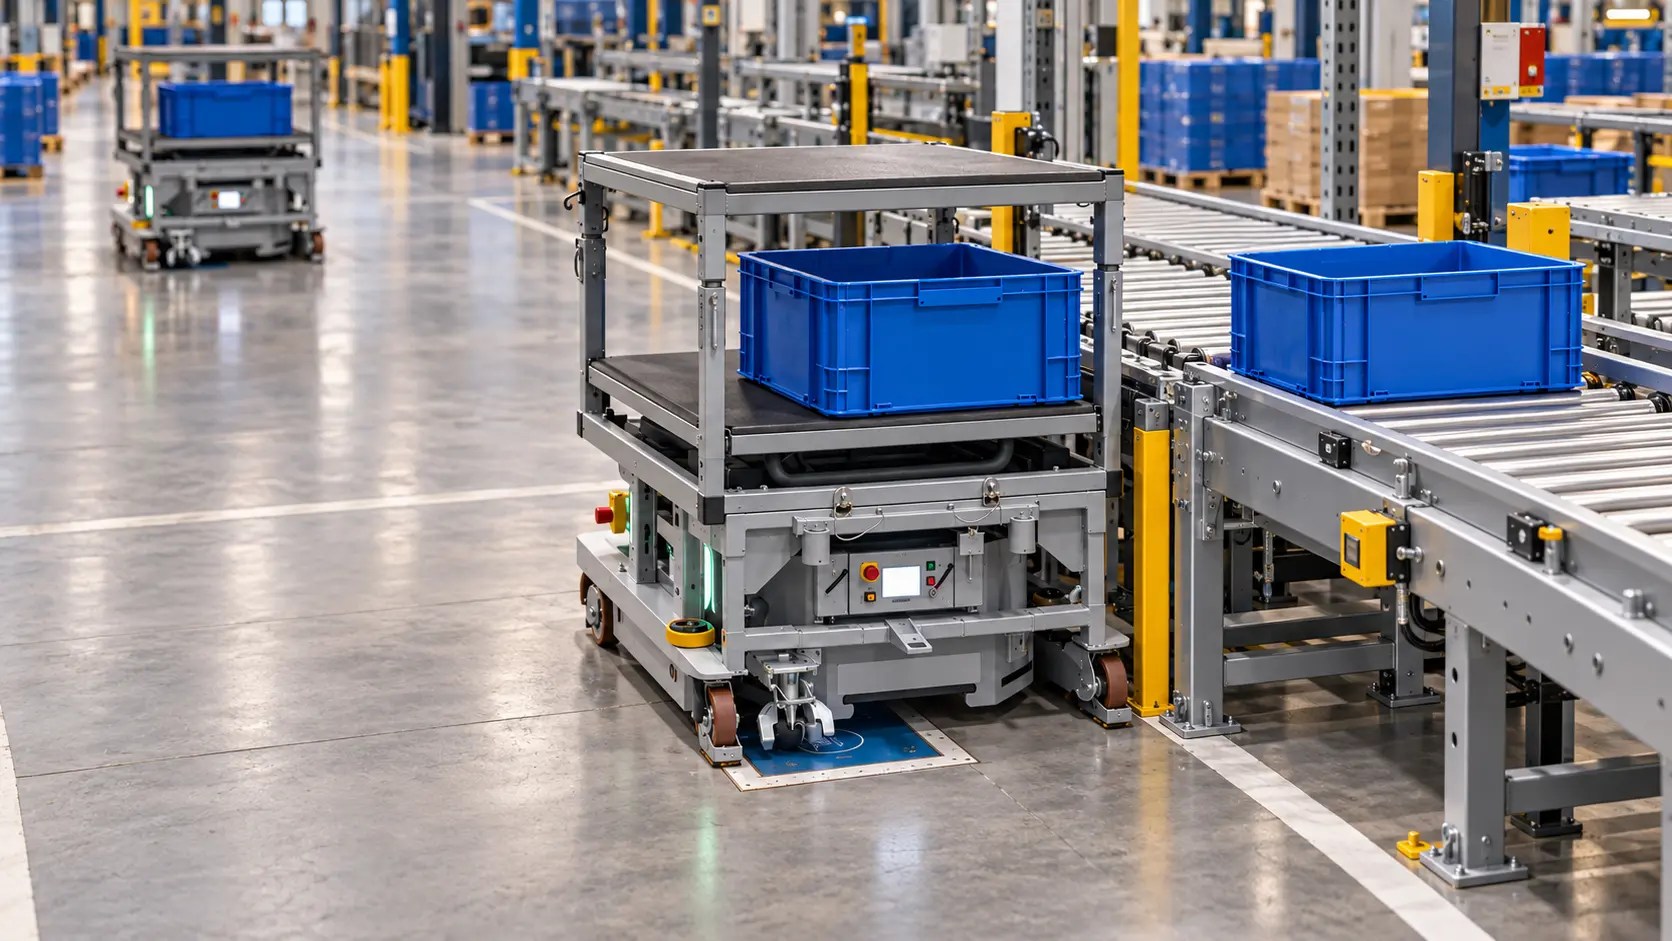
与其在机器人需要电力时将其发送到独立的充电区,不如将选定的充电点内置到交接站、暂存区、生产单元或路线中其他可预测的停顿点。兼容的机器人随后可以在简短、可重复的停顿期间补充能量,同时保持靠近其下一个任务。
让充电更贴近生产流程
这正是 PohlCon 的 无线充电保护系统 (WCPS) 的用武之地。
WCPS 旨在帮助将无线充电基础设施集成到移动机器人运行的区域,包括转移站、暂存区和高架地板生产环境。
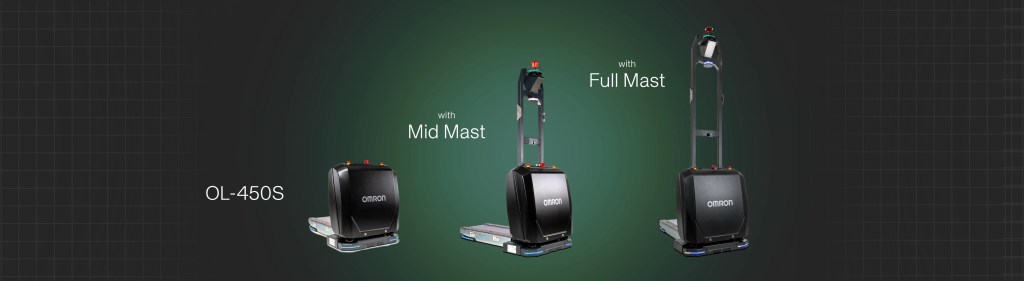
对于受支持的欧姆龙移动机器人配置(包括 新款 LD 系列 和 OL-450S),无线充电设置采用 Wiferion 的 etaLINK 3000 技术,以支持正常工作流中的无接触随机充电。
在此配置中,PohlCon 提供受保护的、集成到制程中的基础设施,允许将充电点放置在机器人已经运行的地方,而 Wiferion 则提供无接触电力传输技术。
Wiferion(PULS 旗下品牌)还根据机器人型号、充电要求和设施设置,为移动机器人应用提供相关解决方案,包括 etaLINK 3000r 和 CW1000。
专为实际设施限制而设计
充电基础设施必须适应设施,而不是让设施适应基础设施。
在某些环境中,嵌入地面的平齐充电点可能是最佳选择。在洁净室、半导体设施或其他高架地板应用中,充电可能需要集成到高架活动地板中。在现有设施中,地面平台可能提供一种无需大规模地面改造即可添加无线充电的实用方法。
这种灵活性至关重要,因为 AMR 的部署受到实际限制的影响:既有设备、安全要求、交通规则、操作员通道以及可用的地面空间。
集成到制程中的充电策略应支持这些现实情况。基础设施应放置在机器人已经需要停顿的地方、通道可预测的地方,以及充电不会干扰人员、设备或物料流的地方。
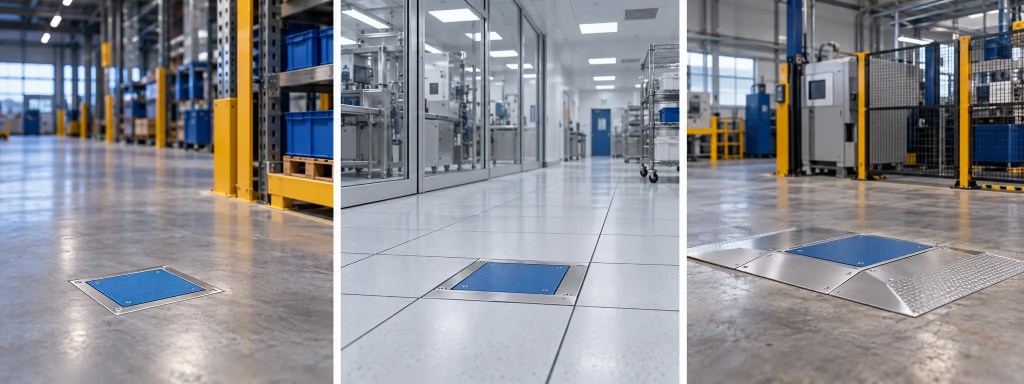
| 安装类型 | 最佳适用场景 | 主要优势 |
|---|---|---|
| 嵌入式系统 | 新建或改造的地面区域 | 保持充电点与地面平齐 |
| 高架地板系统 | 洁净室、半导体区域和高架活动地板环境 | 将充电集成到现有的地板结构中 |
| 地面平台 | 现有设施或改造应用 | 提供无需大规模地面改造的驶入式选项 |
“对于 AMR 应用,生产力取决于车队融入整体运营的程度。通过围绕路线、停顿点和交接点规划充电,机器人可以保持在它们所设计的任务现场附近。” —— Mona Fahimi,欧姆龙机器人全球产品经理
传统充电仍占有一席之地
无线充电并非适用于所有 AMR 应用,也无需如此。
当工作流提供足够的时间和空间时,传统充电桩仍然是可靠且有效的选择。在许多设施中,它们将继续是正确的解决方案。
在其他设施中,组合方法可能更有意义:使用充电桩进行较长时间的充电,同时在选定的停顿点使用制程内无线充电,在正常工作流中补充能量。
这就是为什么最有用的充电讨论并非简单的:
“充电桩还是无线?”
而是:
“在车队的实际工作方式中,充电最适合放在哪里?”
路线、停留时间、交通模式、地面空间、班次安排和未来的车队增长都会影响答案。
从停顿点开始
良好的充电策略始于观察运行中的车队。
机器人在哪里暂停?哪些停顿点会反复出现?哪里充电会产生额外的行驶路径?哪里地面空间紧张?
这些问题可以揭示起初可能并不明显的契机。最佳充电位置可能是输送机转移点、暂存区或机器人全天都会访问的交接位置。
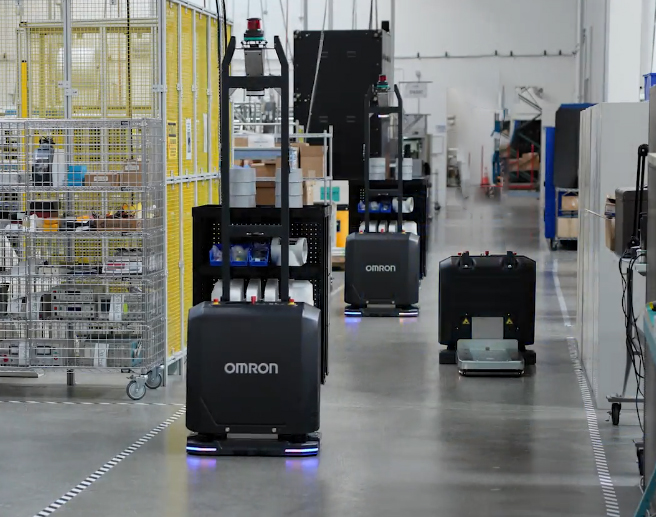
欧姆龙移动机器人、PohlCon WCPS 基础设施和 Wiferion 无线充电技术共同助力将选定的 AMR 停顿转化为实用的充电契机。有了合适的基础设施,选定的暂停可以变成充电时刻,而无需专门离开工作流。
如果您正在规划新的 AMR 部署或寻求改进现有部署,请从停顿点开始。欧姆龙可以帮助评估机器人暂停的位置、充电产生额外行驶路径的位置,以及制程内无线充电可能自然融入您运营的位置。
其结果是围绕实际工作流设计的能源策略。
关于合作伙伴
PohlCon
PohlCon 设计并提供坚固的、集成到制程中的移动机器人充电基础设施,包括专为各种工业环境设计的嵌入式、地面和高架地板系统。
Wiferion
Wiferion(PULS 旗下品牌)开发用于移动机器人的无线电力和能源系统。etaLINK 3000、etaLINK 3000r 和 CW1000 等技术支持无接触充电,并助力将能源供应集成到工业工作流中。
欧姆龙机器人 (OMRON Robotics)
凭借欧姆龙近 100 年的创新底蕴和 40 多年的机器人专业知识,欧姆龙机器人为制造和物流领域提供自动化解决方案。其移动机器人产品组合可帮助设施提高生产力、灵活性和物料流效率。
博客首页

保持联系