Torna al blog
Trasformare le soste degli AMR in opportunità di ricarica

Quando la ricarica diventa parte del flusso di lavoro
Ogni percorso AMR ha un ritmo: spostamento, sosta, attesa, consegna, nuovo spostamento.
Le stazioni di ricarica tradizionali supportano bene questo ritmo in molte operazioni. Un robot completa un compito, torna a una base, si ricarica e riparte quando è pronto.
Ma man mano che i robot mobili assumono una parte maggiore del lavoro di trasporto giornaliero, la ricarica può legarsi più strettamente al flusso dei materiali. I robot trascorrono più tempo sulle rotte attive. Lo spazio a terra diventa più prezioso e la ricarica deve adattarsi a un’operatività più intensa.
Questo non rende la ricarica convenzionale la scelta sbagliata. Significa che la strategia di ricarica dovrebbe corrispondere al modo in cui la flotta lavora effettivamente.
Da una singola sosta di ricarica a molti momenti di ricarica
In una configurazione convenzionale, la ricarica è spesso gestita come un evento separato. Un robot lascia la sua rotta attiva, si sposta verso una base dedicata, si ricarica in una sessione più lunga e torna in funzione quando è pronto.
Questo modello può essere efficace, specialmente quando percorsi, programmi e finestre di ricarica sono prevedibili. Ma con l’aumentare dell’utilizzo, le finestre di ricarica lunghe possono essere più difficili da trovare tra un compito e l’altro.
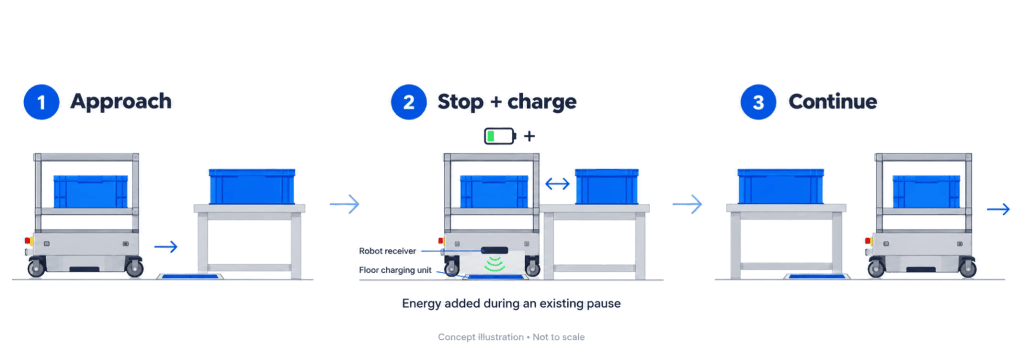
La ricarica wireless in-process sposta la tempistica. Invece di affidarsi solo a una sosta di ricarica più lunga, pause selezionate nel percorso possono diventare momenti brevi e ripetibili per aggiungere energia mentre il robot rimane vicino al flusso di lavoro.
L’opportunity charging è la strategia: aggiungere energia durante momenti brevi e utili invece di affidarsi solo a una ricarica più lunga. La ricarica wireless è la tecnologia abilitante. Quando un robot compatibile viene posizionato sopra un punto di ricarica, il trasferimento di energia può iniziare automaticamente, senza contatti esposti da allineare, passaggi di collegamento manuale o spostamenti separati dal processo.
“Un’infrastruttura di ricarica wireless integrata nel processo aiuta gli AMR e gli AGV a ricevere energia dove meglio supporta il flusso di lavoro, creando una fornitura energetica più armonizzata per operazioni altamente efficienti.” — Dennis Thiele, Team Lead Wireless Charging Infrastructure, PohlCon
Le migliori opportunità di ricarica potrebbero già esistere
Un robot mobile non passa l’intera giornata a guidare. Aspetta che i nastri trasportatori si liberino, staziona vicino alle postazioni di lavoro, fa una pausa mentre il materiale viene trasferito o mantiene la posizione mentre il traffico si muove attraverso aree condivise.
Questi momenti non sono tempo sprecato. Fanno parte del processo. Se un robot si ferma già in una posizione prevedibile, quella sosta potrebbe essere in grado di fare di più.
L’obiettivo non è posizionare caricabatterie ovunque. È identificare le soste che avvengono abbastanza spesso, durano abbastanza a lungo e sono abbastanza costanti da supportare un utile trasferimento di energia.
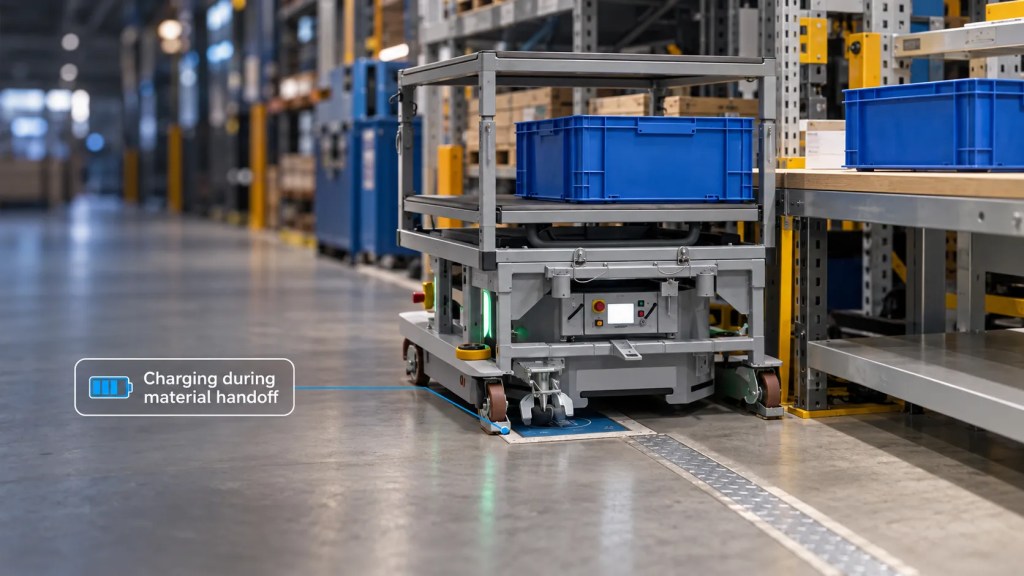
I buoni candidati sono solitamente punti di sosta ricorrenti nel flusso di lavoro:
- Punti di trasferimento su nastro trasportatore
- Stazioni di consegna materiali
- Aree di carico e scarico macchine
- Celle di lavoro e aree di produzione
- Corsie di stazionamento e zone cuscinetto
- Camere bianche o aree di processo per semiconduttori
In ogni caso, l’opportunità di ricarica inizia dal percorso stesso.
Come funziona la ricarica wireless in-process
L’idea alla base della ricarica wireless in-process è semplice: portare la ricarica nei luoghi in cui il robot già lavora.
L’energia viene trasferita tra un’unità di ricarica a pavimento e un ricevitore sul robot quando quest’ultimo è posizionato sopra il punto di ricarica. La ricarica inizia automaticamente, senza contatti esposti da allineare manualmente e senza cavi da collegare.
La differenza operativa non riguarda solo il modo in cui viene trasferita l’energia, ma dove avviene la ricarica.
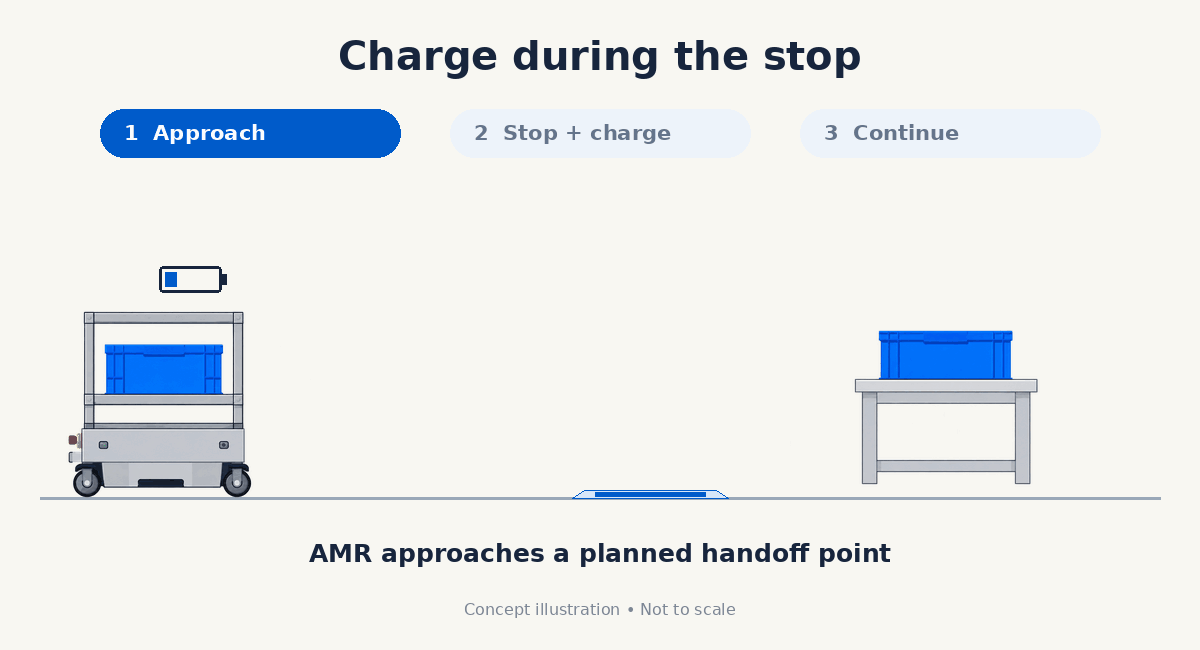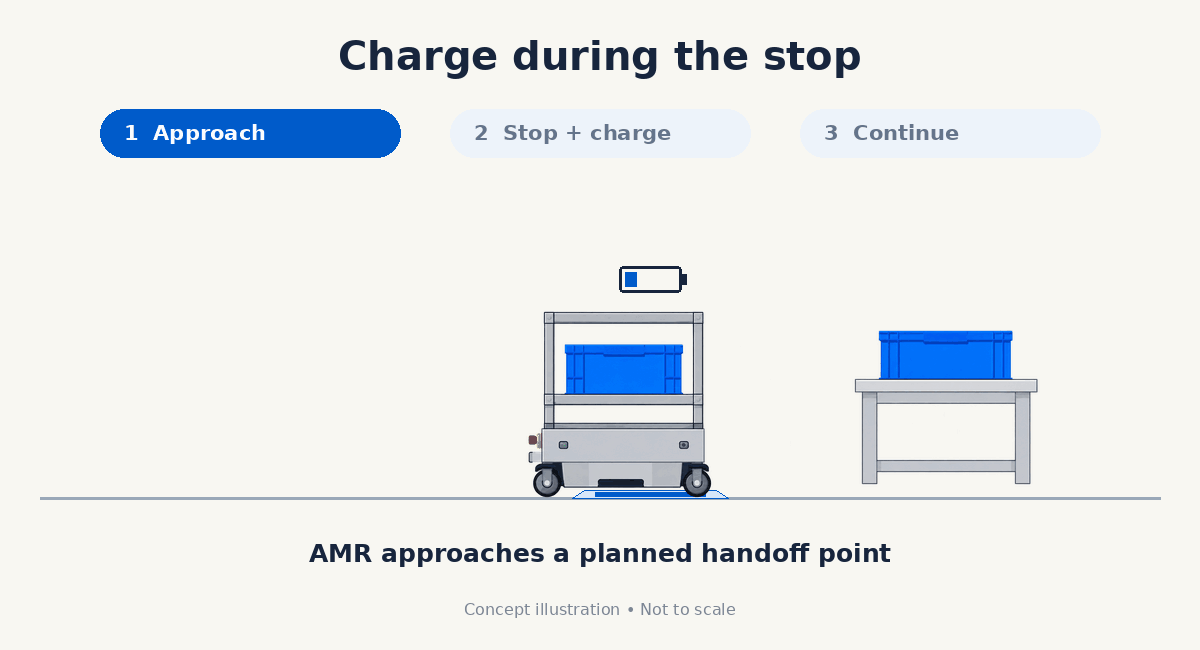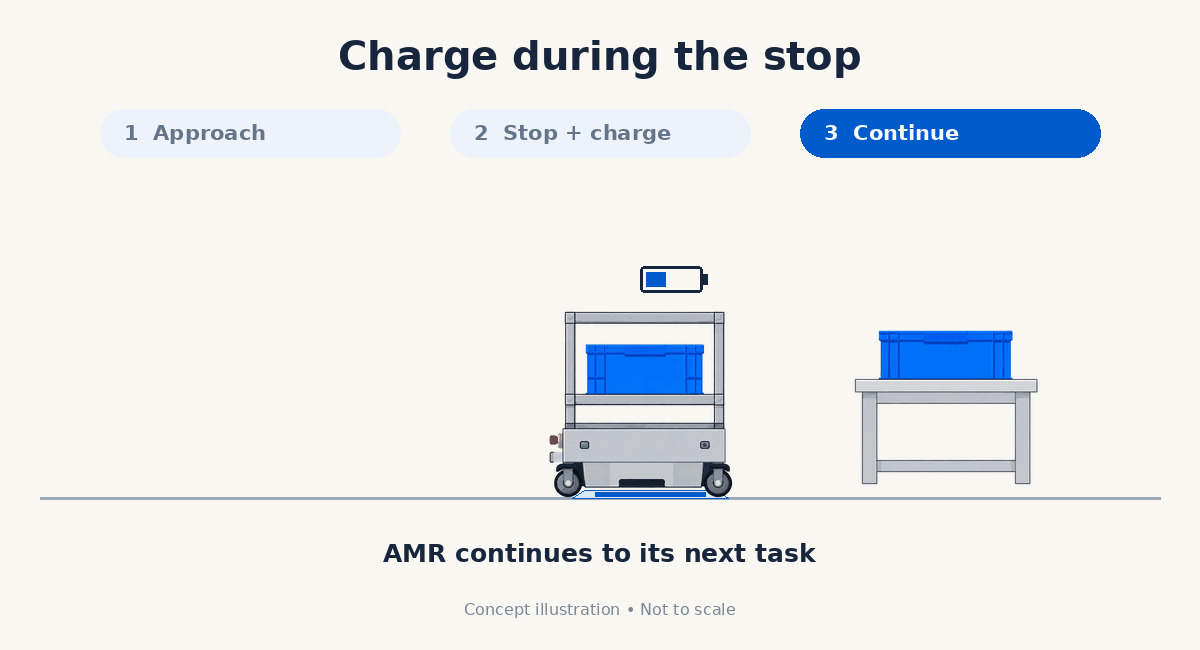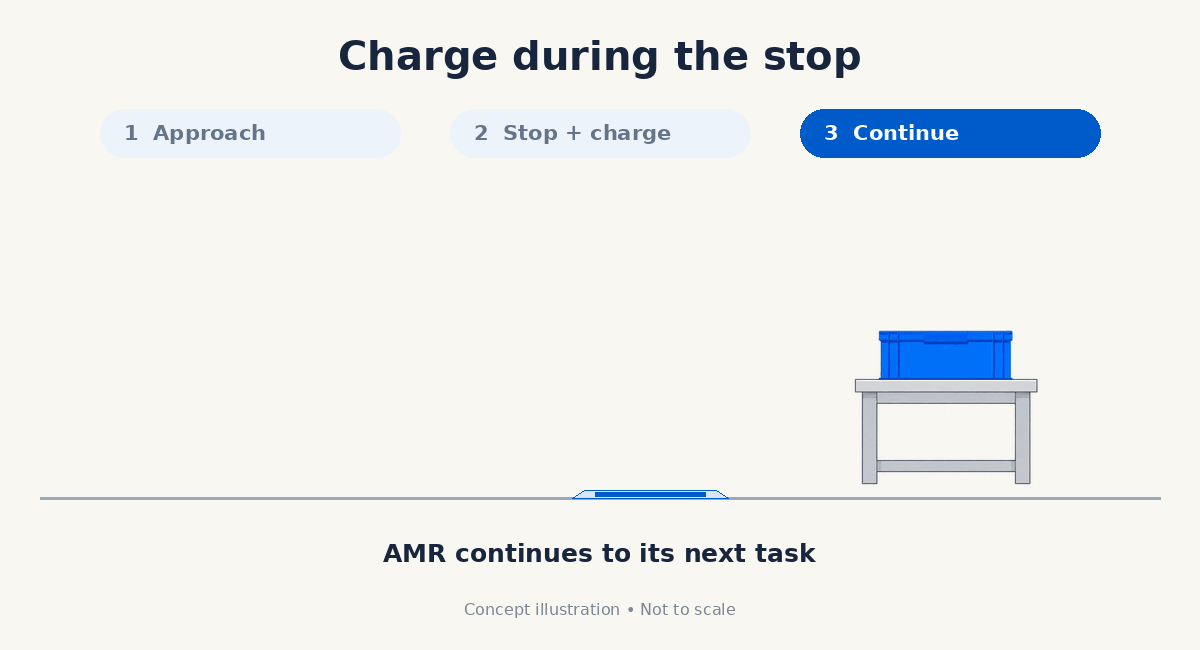
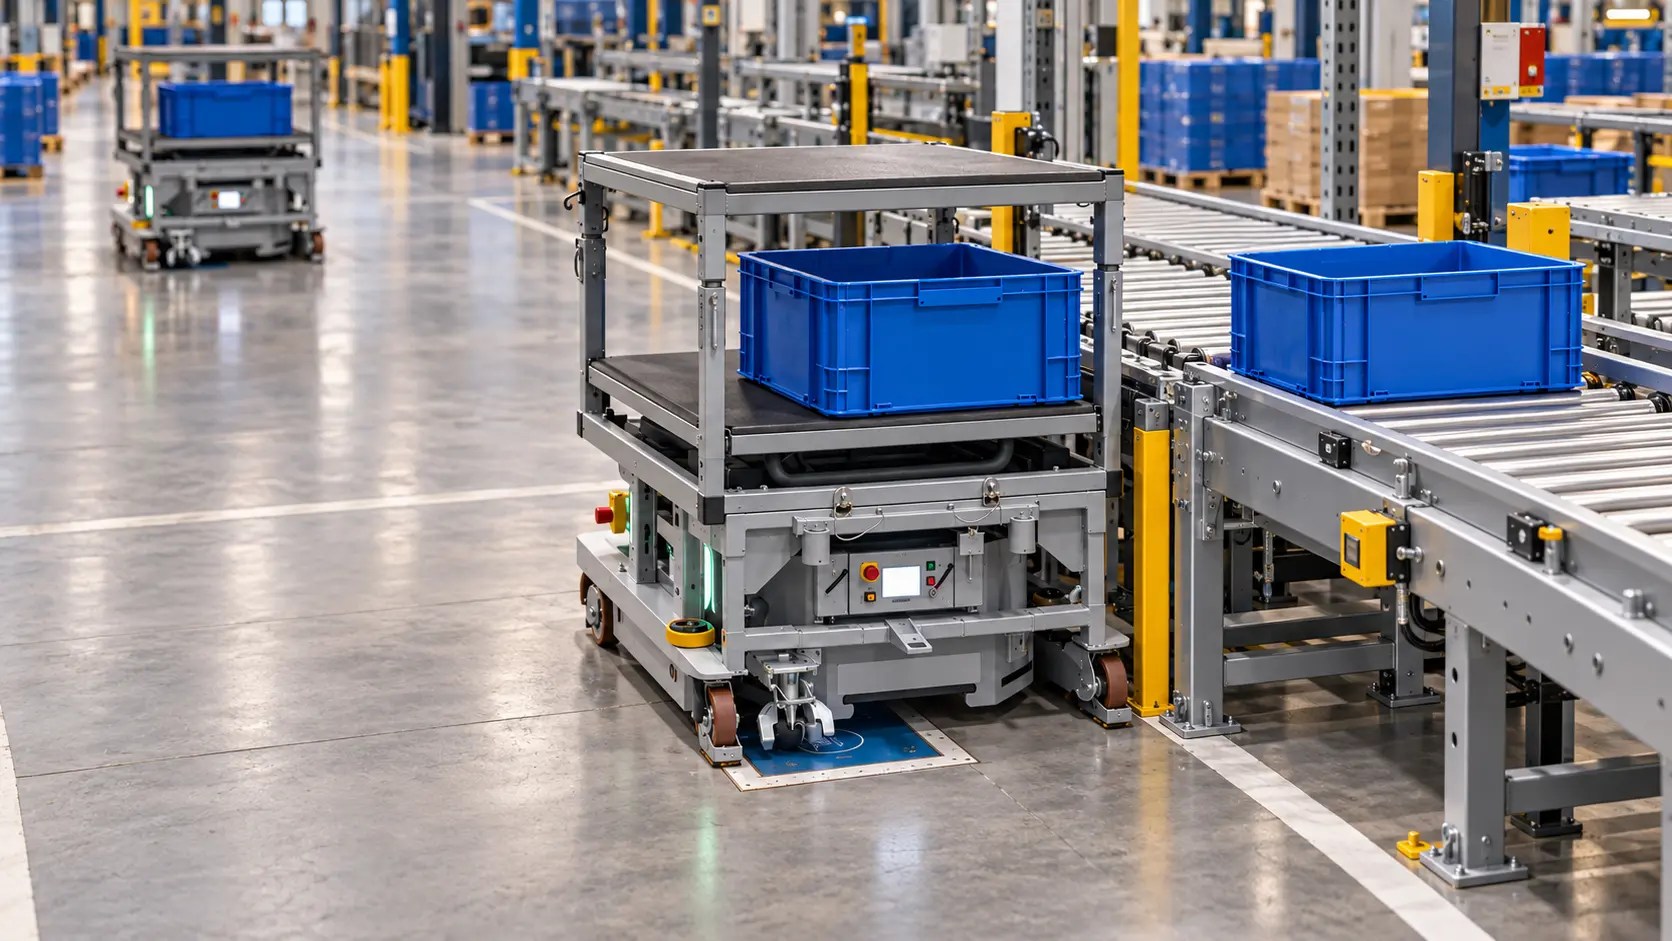
Invece di inviare un robot a un’area di ricarica separata ogni volta che ha bisogno di energia, è possibile integrare punti di ricarica selezionati nelle stazioni di consegna, nelle aree di stazionamento, nelle celle di produzione o in altre soste prevedibili del percorso. I robot compatibili possono quindi aggiungere energia durante pause brevi e ripetibili, rimanendo vicini al loro compito successivo.
Portare la ricarica più vicina al processo
È qui che il Wireless Charging Protection System di PohlCon, o WCPS, diventa rilevante.
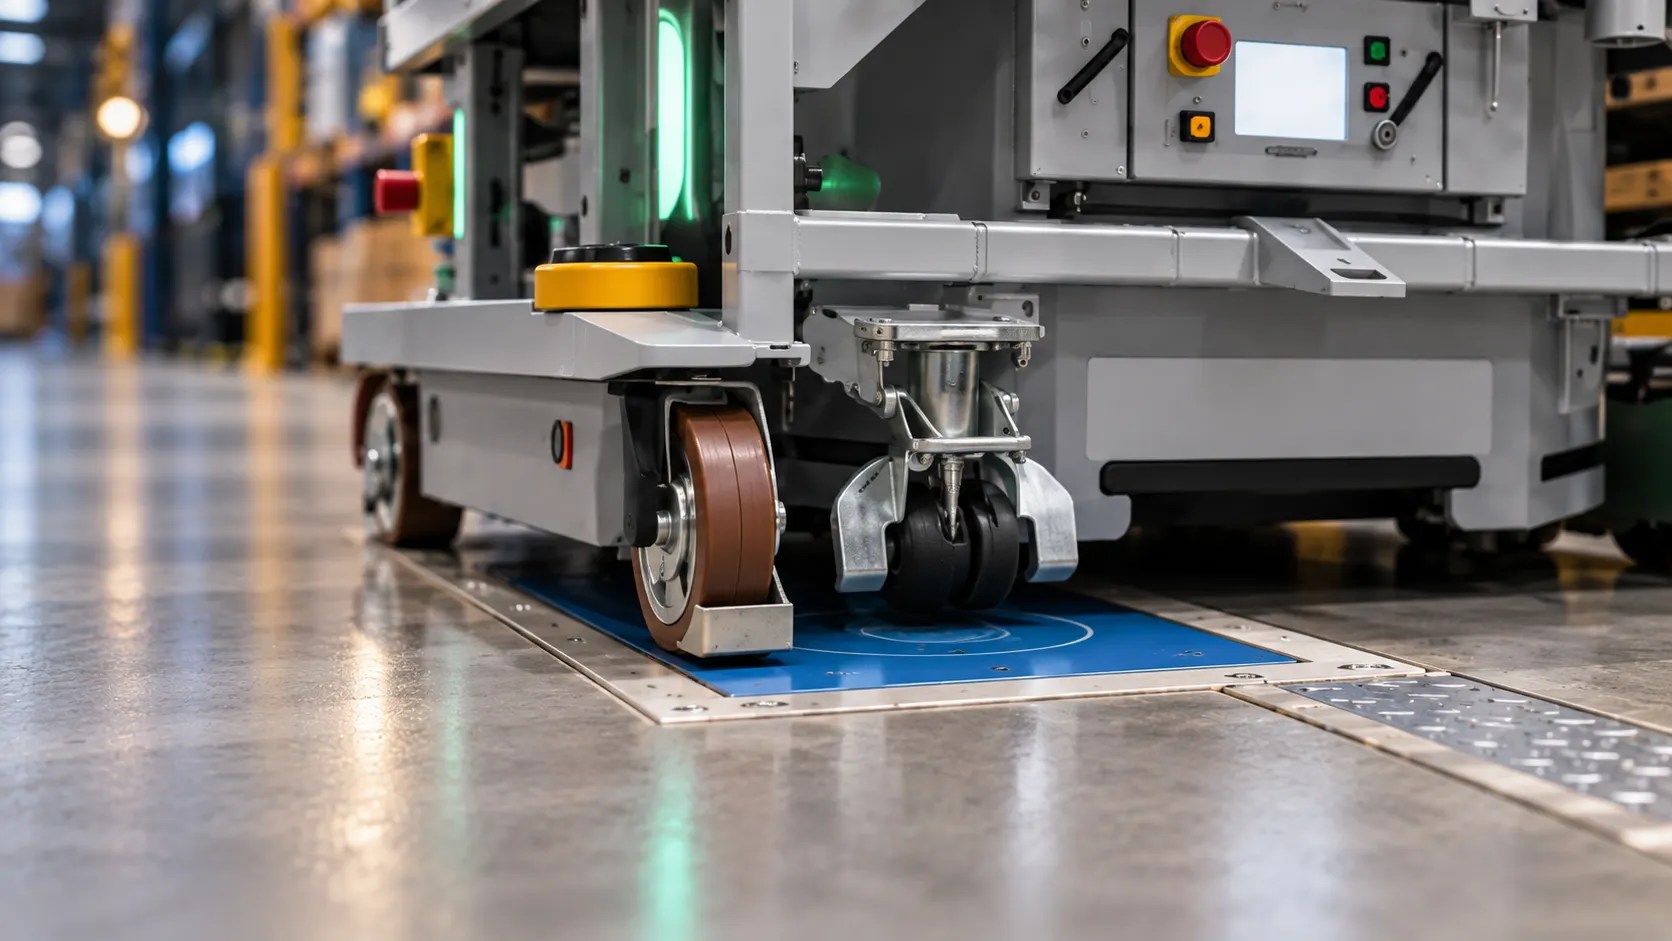
Il WCPS è progettato per aiutare a integrare l’infrastruttura di ricarica wireless nelle aree in cui operano i robot mobili, comprese le stazioni di trasferimento, le aree di stazionamento e gli ambienti di produzione con pavimento sopraelevato.
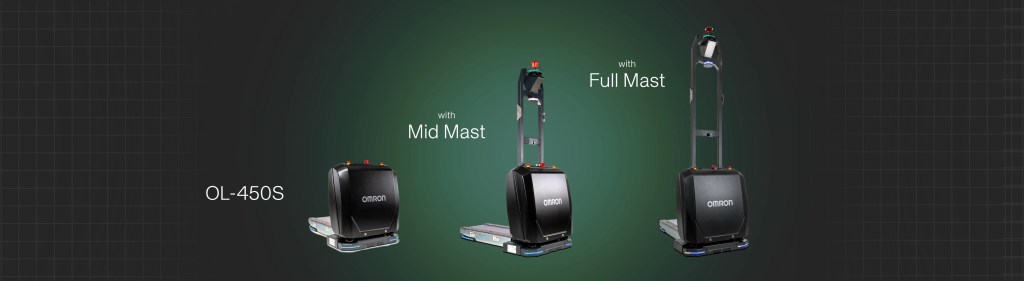
Per le configurazioni di robot mobili OMRON supportate, incluse la nuova serie LD e l’OL-450S, la configurazione di ricarica wireless utilizza la tecnologia etaLINK 3000 di Wiferion per supportare l’opportunity charging senza contatto all’interno del normale flusso di lavoro.
In questa configurazione, PohlCon fornisce l’infrastruttura protetta e integrata nel processo che consente di posizionare i punti di ricarica dove il robot già opera, mentre Wiferion fornisce la tecnologia di trasferimento di potenza senza contatto.
Wiferion, un marchio PULS, offre anche soluzioni correlate per applicazioni di robotica mobile, tra cui etaLINK 3000r e CW1000, a seconda del modello di robot, dei requisiti di ricarica e della configurazione dell’impianto.
Progettato per i reali vincoli degli impianti
L’infrastruttura di ricarica deve adattarsi all’impianto, non il contrario.
In alcuni ambienti, un punto di ricarica a filo pavimento può essere la soluzione migliore. Nelle camere bianche, negli impianti di semiconduttori o in altre applicazioni con pavimento sopraelevato, la ricarica potrebbe dover essere integrata nel pavimento tecnico. Negli impianti esistenti, una piattaforma a terra può fornire un modo pratico per aggiungere la ricarica wireless senza grandi modifiche al pavimento.
Questa flessibilità è importante perché le implementazioni AMR avvengono attorno a vincoli reali: attrezzature consolidate, requisiti di sicurezza, regole del traffico, accesso degli operatori e spazio a terra disponibile.
Una strategia di ricarica integrata nel processo dovrebbe supportare queste realtà. L’infrastruttura dovrebbe essere posizionata dove i robot devono già fermarsi, dove l’accesso è prevedibile e dove la ricarica può avvenire senza interrompere le persone, le attrezzature o il flusso dei materiali.
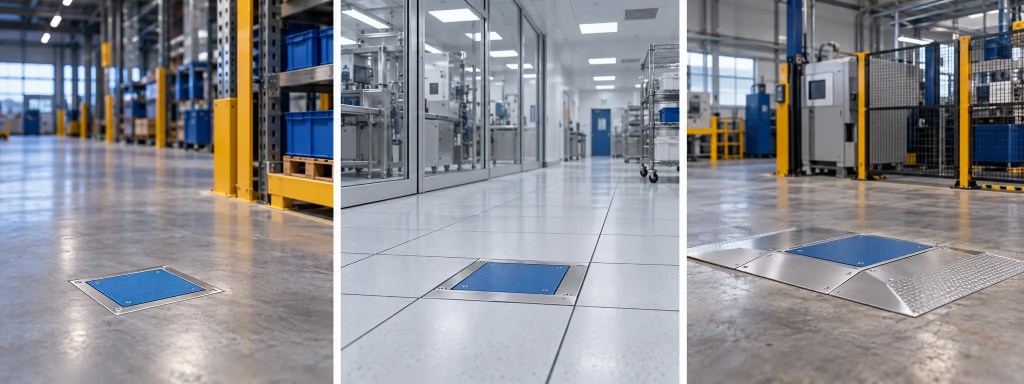
| Tipo di installazione | Soluzione ideale | Vantaggio principale |
|---|---|---|
| Sistema a pavimento | Aree di pavimentazione nuove o modificate | Mantiene il punto di ricarica a filo con il pavimento |
| Sistema per pavimento sopraelevato | Camere bianche, aree semiconduttori e ambienti con pavimento tecnico | Integra la ricarica nella struttura del pavimento esistente |
| Piattaforma a terra | Impianti esistenti o applicazioni di retrofit | Fornisce un’opzione drive-on senza grandi modifiche al pavimento |
“Per le applicazioni AMR, la produttività dipende da quanto bene la flotta si inserisce nell’intera operazione. Pianificando la ricarica attorno a rotte, soste e punti di consegna, i robot possono rimanere più vicini al lavoro che sono stati progettati per supportare.” — Mona Fahimi, Global Product Manager presso OMRON Robotics
La ricarica tradizionale ha ancora il suo posto
La ricarica wireless non è la risposta giusta per ogni applicazione AMR, e non deve esserlo.
Le stazioni di ricarica tradizionali rimangono una scelta affidabile ed efficace quando il flusso di lavoro fornisce tempo e spazio sufficienti. In molti impianti, continueranno a essere la soluzione corretta.
In altri, un approccio combinato può avere senso: stazioni di ricarica per periodi di ricarica più lunghi, con ricarica wireless in-process utilizzata in soste selezionate per aggiungere energia durante il normale flusso di lavoro.
Ecco perché la conversazione più utile sulla ricarica non è semplicemente:
“Base o wireless?”
È:
“Dove si inserisce meglio la ricarica nel modo in cui questa flotta lavora effettivamente?”
Rotte, tempi di sosta, modelli di traffico, spazio a terra, turni e futura crescita della flotta influenzano tutti la risposta.
Inizia dalle soste
Una buona strategia di ricarica inizia osservando la flotta in movimento.
Dove si fermano i robot? Quali soste si ripetono continuamente? Dove la ricarica crea spostamenti extra? Dove lo spazio a terra è limitato?
Queste domande possono rivelare opportunità che all’inizio potrebbero non essere ovvie. La migliore posizione di ricarica potrebbe essere un punto di trasferimento su nastro trasportatore, un’area di stazionamento o una posizione di consegna che il robot visita già durante il giorno.
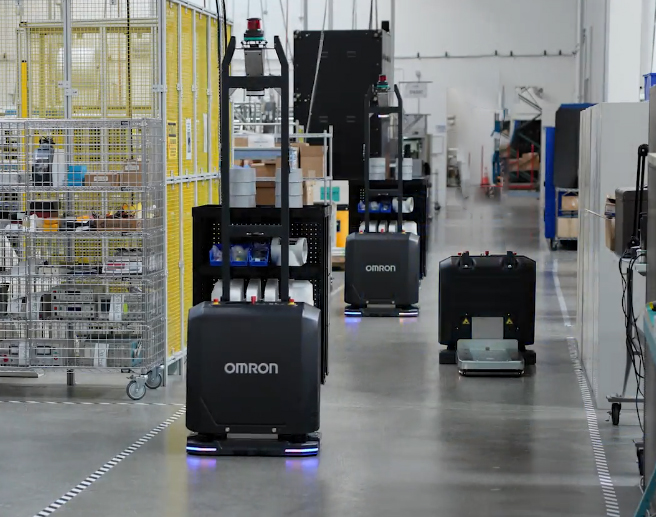
Insieme, i robot mobili OMRON, l’infrastruttura PohlCon WCPS e la tecnologia di ricarica wireless Wiferion possono aiutare a trasformare soste selezionate degli AMR in pratiche opportunità di ricarica. Con la giusta infrastruttura in posizione, pause selezionate possono diventare momenti di ricarica invece di richiedere uno spostamento separato dal flusso di lavoro.
Se stai pianificando una nuova implementazione AMR o stai cercando di migliorarne una esistente, inizia dalle soste. OMRON può aiutarti a valutare dove i robot si fermano, dove la ricarica crea spostamenti extra e dove la ricarica wireless in-process può inserirsi naturalmente nella tua operatività.
Il risultato è una strategia energetica progettata attorno al modo in cui il lavoro si muove effettivamente.
Informazioni sui partner
PohlCon
PohlCon progetta e fornisce infrastrutture di ricarica robuste e integrate nel processo per robot mobili, inclusi sistemi a pavimento, sopraelevati e a terra progettati per una vasta gamma di ambienti industriali.
Wiferion
Wiferion, un marchio PULS, sviluppa sistemi di alimentazione ed energia wireless per la robotica mobile. Tecnologie come etaLINK 3000, etaLINK 3000r e CW1000 supportano la ricarica senza contatto e aiutano a integrare la fornitura di energia nei flussi di lavoro industriali.
OMRON Robotics
Sostenuta da quasi 100 anni di innovazione OMRON e da oltre 40 anni di esperienza nella robotica, OMRON Robotics fornisce soluzioni di automazione per la produzione e la logistica. Il suo portafoglio di robot mobili aiuta gli impianti a migliorare la produttività, la flessibilità e il flusso dei materiali.
Torna al blog

Rimani connesso

Approfondimenti correlati
Vedi tutti i case study
Danfoss migliora il flusso del magazzino senza ampliare la superficie calpestabile
Comau e OMRON Robotics collaborano per accelerare l’automazione industriale avanzata nei settori manifatturieri ad alta crescita
OMRON presenta le nuove opzioni per l’albero dell’OL-450S per l’automazione del trasporto di carrelli