Volver al blog
Convertir las paradas de los AMR en oportunidades de carga

Cuando la carga se convierte en parte del flujo de trabajo
Cada ruta de un AMR tiene un ritmo: avanzar, parar, esperar, entregar y volver a avanzar.
Las estaciones de acoplamiento tradicionales se adaptan bien a ese ritmo en muchas operaciones. Un robot completa una tarea, vuelve a una base, se carga y regresa al trabajo cuando está listo.
Pero a medida que los robots móviles asumen más tareas de transporte diarias, la carga puede quedar más estrechamente ligada al flujo de materiales. Los robots pasan más tiempo en rutas activas. El espacio en planta es cada vez más valioso y la carga debe integrarse en una operación más intensa.
Eso no significa que la carga convencional sea la opción equivocada. Significa que la estrategia de carga debe coincidir con la forma en que trabaja realmente la flota.
De una parada de carga a muchos momentos de carga
En una configuración convencional, la carga suele gestionarse como un evento independiente. Un robot abandona su ruta activa, se desplaza a una base dedicada, se carga en una sesión más larga y vuelve a la operación cuando está listo.
Ese modelo puede ser eficaz, especialmente cuando las rutas, los horarios y las ventanas de carga son predecibles. Sin embargo, a medida que aumenta la utilización, puede resultar más difícil encontrar ventanas de carga largas entre tareas.
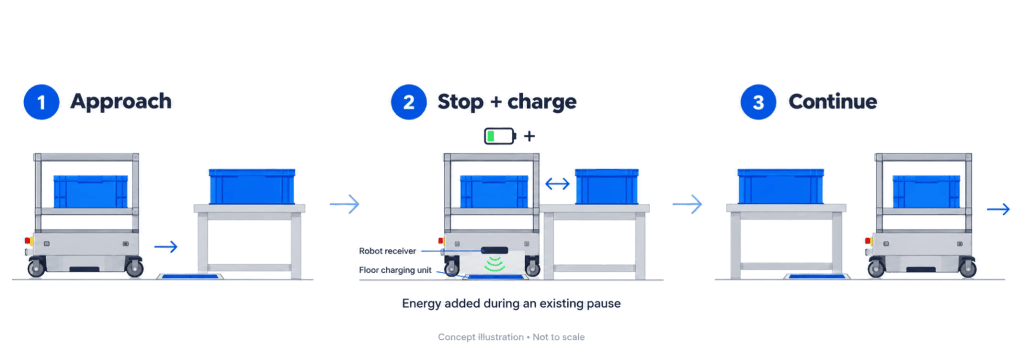
La carga inalámbrica durante el proceso cambia los tiempos. En lugar de depender únicamente de una parada de carga más larga, determinadas pausas en la ruta pueden convertirse en momentos cortos y repetibles para añadir energía mientras el robot permanece cerca del flujo de trabajo.
La carga de oportunidad es la estrategia: añadir energía durante momentos cortos y útiles en lugar de depender únicamente de una carga más larga. La carga inalámbrica es la tecnología que lo permite. Cuando un robot compatible se coloca sobre un punto de carga, la transferencia de energía puede comenzar automáticamente, sin contactos expuestos que alinear, pasos de conexión manual ni desplazamientos adicionales fuera del proceso.
“Una infraestructura de carga inalámbrica integrada en el proceso ayuda a los AMR y AGV a recibir energía donde mejor favorece al flujo de trabajo, creando un suministro energético más armonizado para operaciones de alta eficiencia”. — Dennis Thiele, responsable del equipo de infraestructura de carga inalámbrica en PohlCon
Las mejores oportunidades de carga ya podrían existir
Un robot móvil no se pasa todo el día conduciendo. Espera a que los transportadores se despejen, se detiene cerca de las estaciones de trabajo, hace una pausa mientras se transfiere el material o mantiene la posición mientras el tráfico se mueve por las zonas compartidas.
Estos momentos no son tiempo perdido. Forman parte del proceso. Si un robot ya se detiene en un lugar predecible, esa parada puede aprovecharse mejor.
El objetivo no es colocar cargadores en todas partes. Se trata de identificar las paradas que ocurren con la frecuencia suficiente, duran lo necesario y son lo bastante constantes como para permitir una transferencia de energía útil.
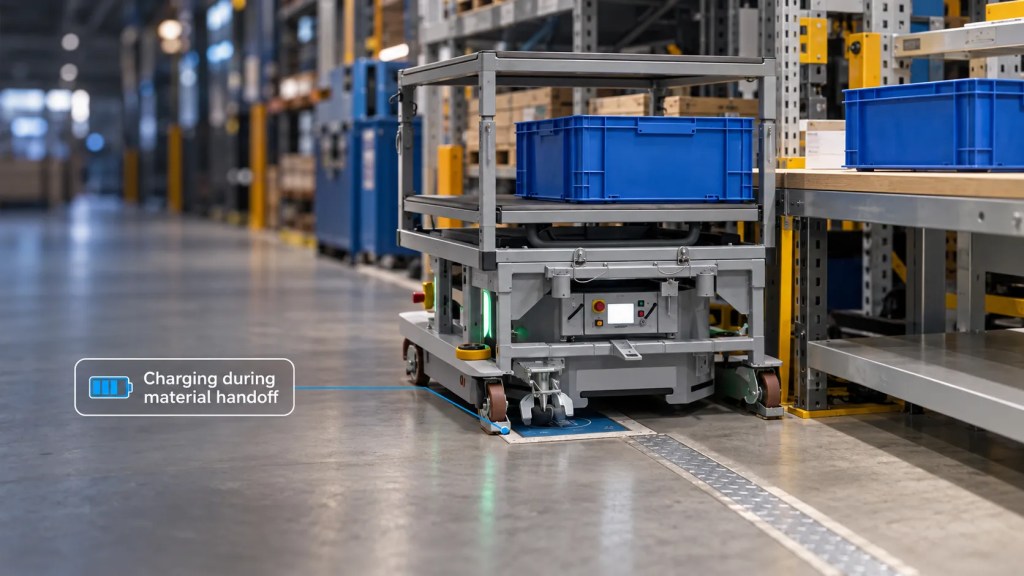
Los buenos candidatos suelen ser puntos de parada recurrentes en el flujo de trabajo:
- Puntos de transferencia de transportadores
- Estaciones de entrega de material
- Zonas de carga y descarga de máquinas
- Células de trabajo y áreas de producción
- Carriles de espera y zonas de amortiguación
- Salas blancas o áreas de proceso de semiconductores
En cada caso, la oportunidad de carga comienza con la propia ruta.
Cómo funciona la carga inalámbrica durante el proceso
La idea que subyace a la carga inalámbrica durante el proceso es sencilla: llevar la carga a los lugares donde el robot ya trabaja.
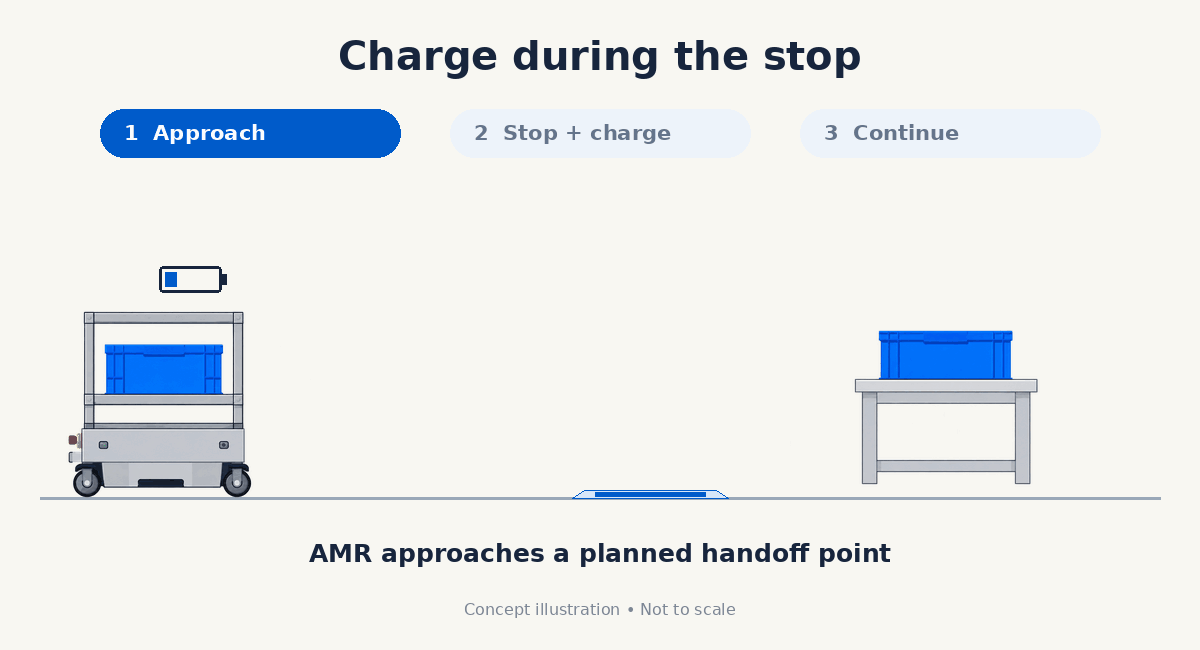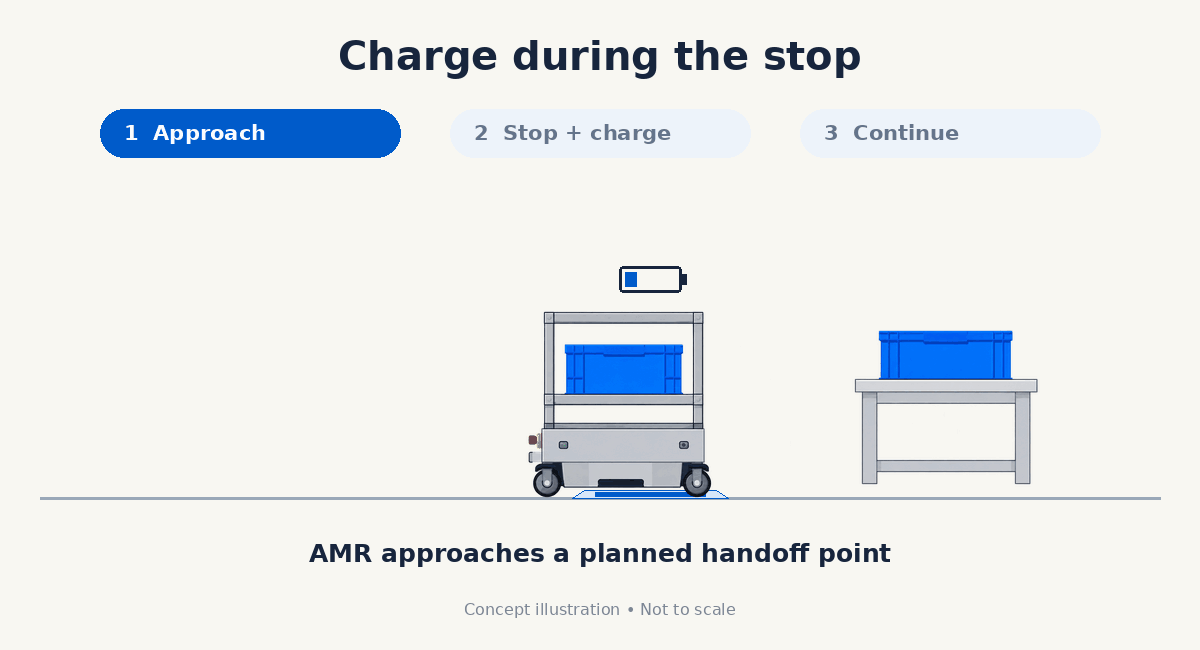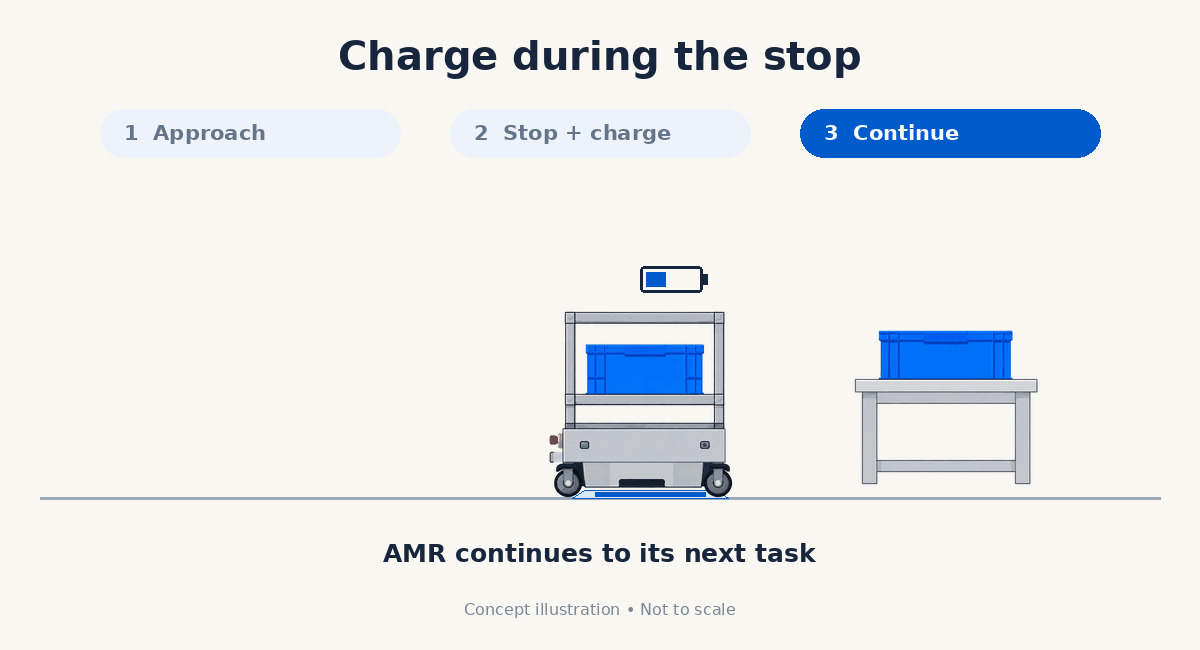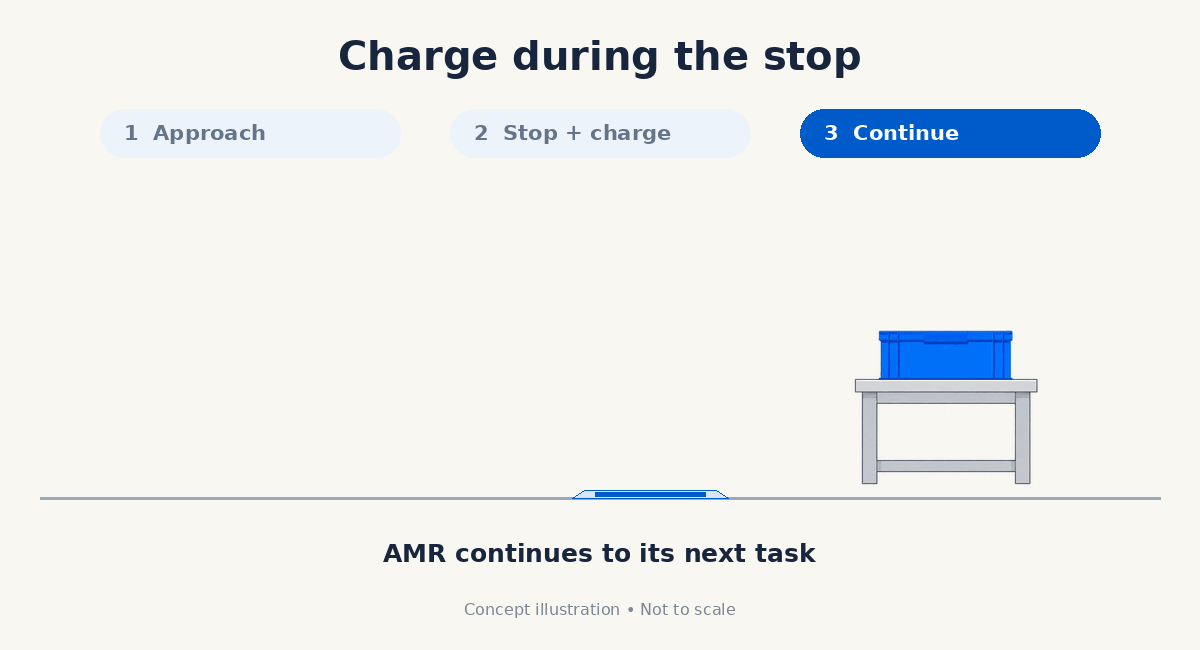
La energía se transfiere entre una unidad de carga situada en el suelo y un receptor en el robot cuando este se coloca sobre el punto de carga. La carga comienza automáticamente, sin contactos expuestos que alinear manualmente y sin cables que conectar.
La diferencia operativa no es solo cómo se transfiere la energía, sino dónde ocurre la carga.
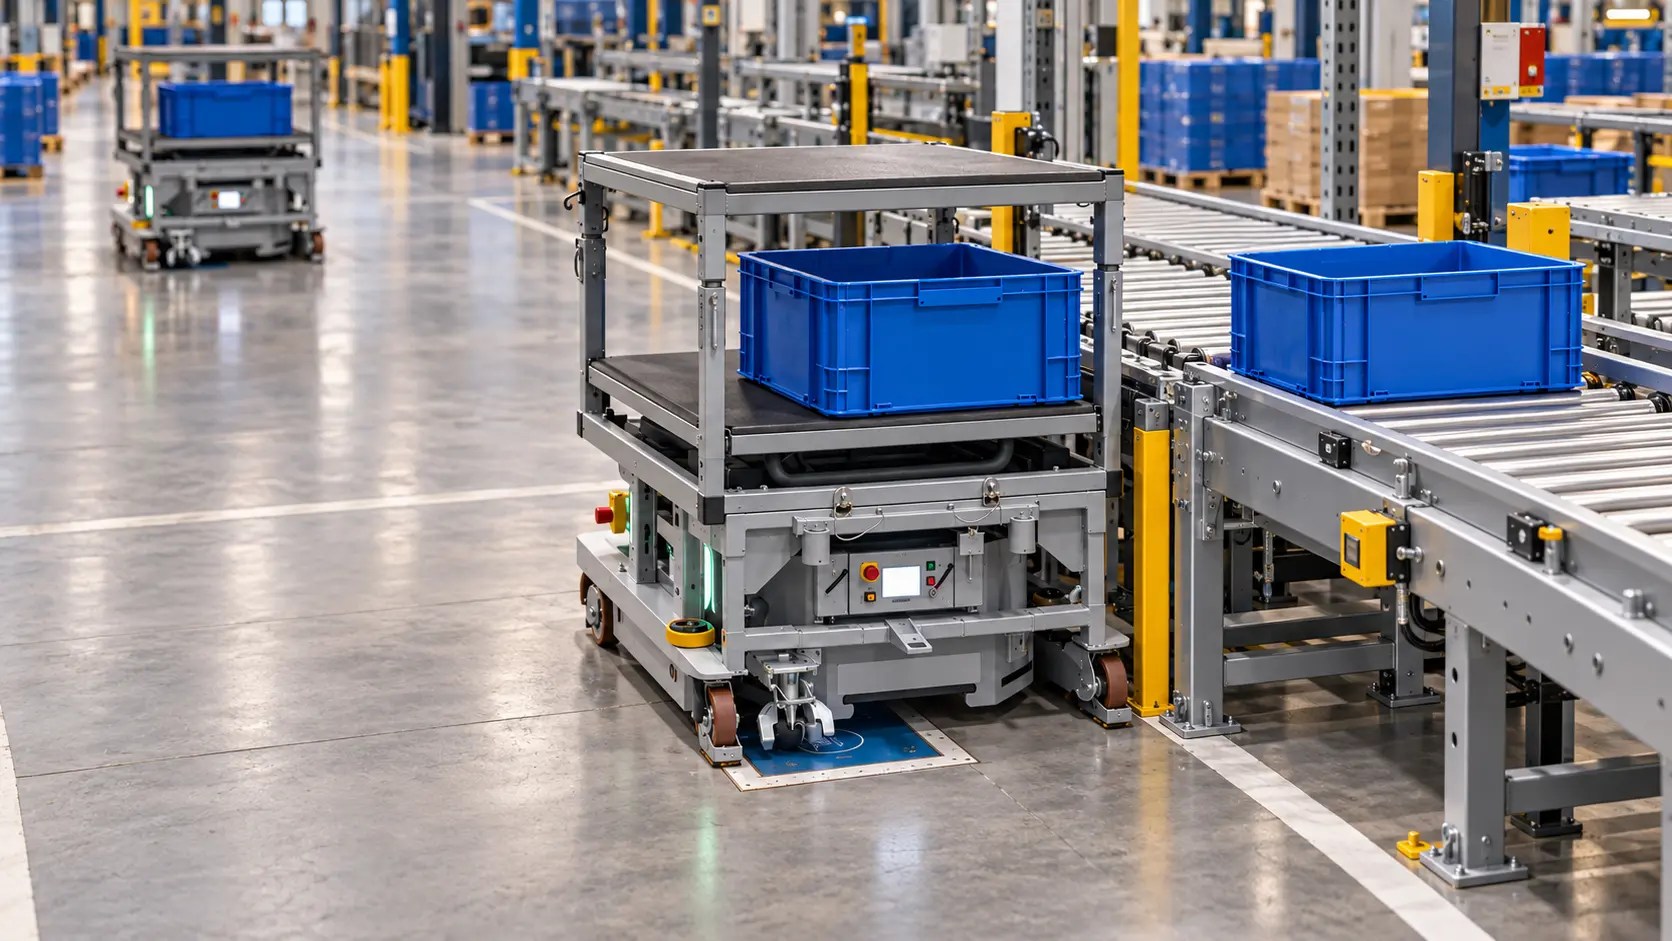
En lugar de enviar a un robot a una zona de acoplamiento independiente cada vez que necesita energía, se pueden integrar puntos de carga seleccionados en estaciones de entrega, zonas de espera, células de producción u otras paradas predecibles de la ruta. Los robots compatibles pueden entonces añadir energía durante pausas cortas y repetibles mientras permanecen cerca de su siguiente tarea.
Acercar la carga al proceso
Aquí es donde cobra relevancia el Wireless Charging Protection System (o WCPS) de PohlCon.
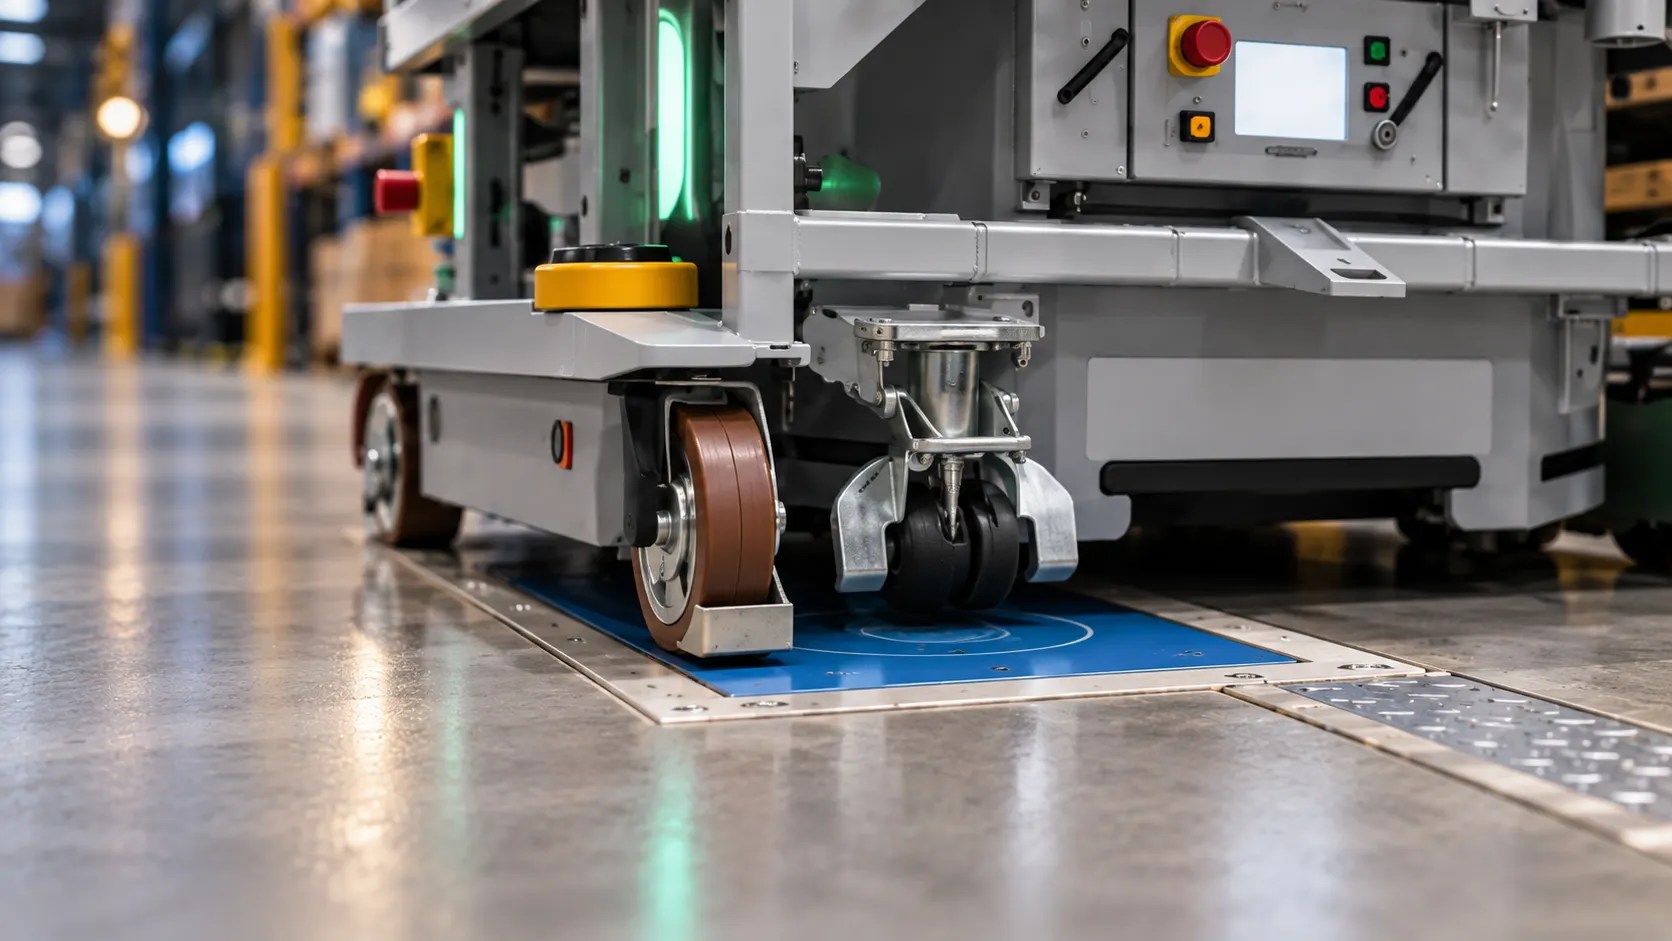
El WCPS está diseñado para ayudar a integrar la infraestructura de carga inalámbrica en las áreas donde operan los robots móviles, incluidas las estaciones de transferencia, las zonas de espera y los entornos de producción con suelo técnico.
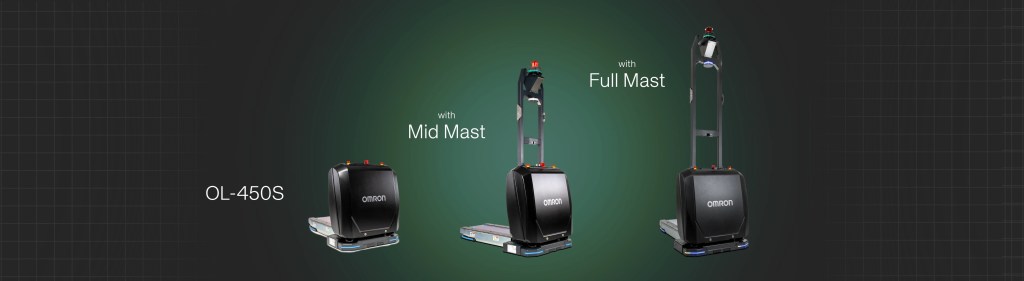
Para las configuraciones de robots móviles de OMRON compatibles, incluidas la nueva serie LD y el OL-450S, la configuración de carga inalámbrica utiliza la tecnología etaLINK 3000 de Wiferion para permitir la carga de oportunidad sin contacto dentro del flujo normal de trabajo.
En esta configuración, PohlCon proporciona la infraestructura protegida e integrada en el proceso que permite colocar los puntos de carga donde el robot ya opera, mientras que Wiferion aporta la tecnología de transferencia de energía sin contacto.
Wiferion, una marca de PULS, también ofrece soluciones relacionadas para aplicaciones de robótica móvil, como etaLINK 3000r y CW1000, dependiendo del modelo de robot, los requisitos de carga y la configuración de la instalación.
Diseñado para las limitaciones reales de las instalaciones
La infraestructura de carga debe adaptarse a la instalación, y no al revés.
En algunos entornos, un punto de carga empotrado en el suelo puede ser la mejor opción. En salas blancas, instalaciones de semiconductores u otras aplicaciones con suelo técnico, es posible que la carga deba integrarse en el propio suelo de acceso elevado. En instalaciones ya existentes, una plataforma sobre el suelo puede ser una forma práctica de añadir carga inalámbrica sin realizar grandes modificaciones en el pavimento.
Esa flexibilidad es importante porque el despliegue de los AMR se realiza en función de limitaciones reales: equipos establecidos, requisitos de seguridad, normas de tráfico, acceso de operarios y espacio disponible en planta.
Una estrategia de carga integrada en el proceso debe respaldar esas realidades. La infraestructura debe colocarse donde los robots ya necesitan detenerse, donde el acceso sea predecible y donde la carga pueda realizarse sin interrumpir a las personas, los equipos o el flujo de materiales.
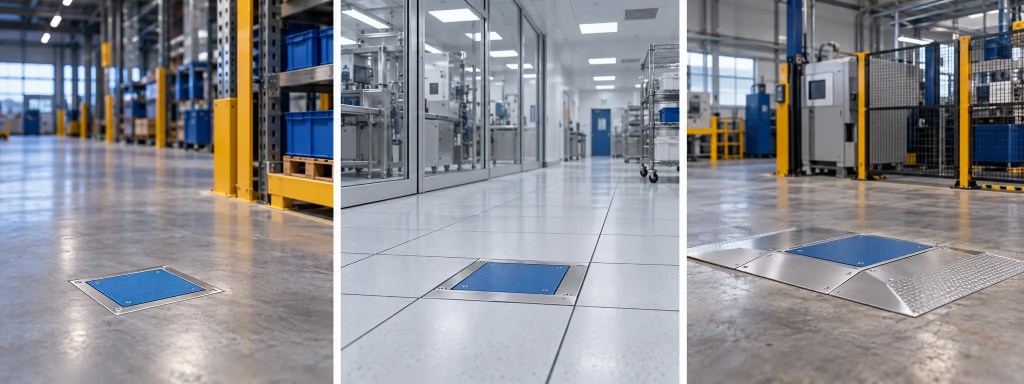
| Tipo de instalación | Mejor ajuste | Beneficio principal |
|---|---|---|
| Sistema empotrado en el suelo | Áreas de suelo nuevas o modificadas | Mantiene el punto de carga a ras de suelo |
| Sistema de suelo técnico | Salas blancas, áreas de semiconductores y entornos con suelo de acceso elevado | Integra la carga en la estructura del suelo existente |
| Plataforma sobre el suelo | Instalaciones existentes o aplicaciones de modernización | Ofrece una opción de acceso directo sin grandes modificaciones en el suelo |
“En las aplicaciones de AMR, la productividad depende de lo bien que se adapte la flota a la operación completa. Al planificar la carga en torno a las rutas, las paradas y los puntos de entrega, los robots pueden permanecer más cerca del trabajo para el que fueron diseñados”. — Mona Fahimi, responsable global de producto en OMRON Robotics
La carga tradicional sigue teniendo su lugar
La carga inalámbrica no es la respuesta adecuada para todas las aplicaciones de AMR, y no tiene por qué serlo.
Las estaciones de acoplamiento tradicionales siguen siendo una opción fiable y eficaz cuando el flujo de trabajo proporciona suficiente tiempo y espacio para ellas. En muchas instalaciones, seguirán siendo la solución adecuada.
En otras, un enfoque combinado puede tener sentido: estaciones de acoplamiento para periodos de carga más largos, con carga inalámbrica durante el proceso en paradas seleccionadas para añadir energía durante el flujo normal de trabajo.
Por eso, la conversación más útil sobre la carga no es simplemente:
“¿Base o inalámbrica?”
Sino:
“¿Dónde encaja mejor la carga en la forma en que trabaja realmente esta flota?”
Las rutas, los tiempos de espera, los patrones de tráfico, el espacio en planta, los horarios de los turnos y el crecimiento futuro de la flota influyen en la respuesta.
Empezar por las paradas
Una buena estrategia de carga comienza observando a la flota en movimiento.
¿Dónde se detienen los robots? ¿Qué paradas se repiten una y otra vez? ¿Dónde genera la carga desplazamientos adicionales? ¿Dónde escasea el espacio en planta?
Estas preguntas pueden revelar oportunidades que quizá no resulten obvias al principio. La mejor ubicación para la carga puede ser un punto de transferencia de transportadores, una zona de espera o un lugar de entrega que el robot ya visite a lo largo del día.
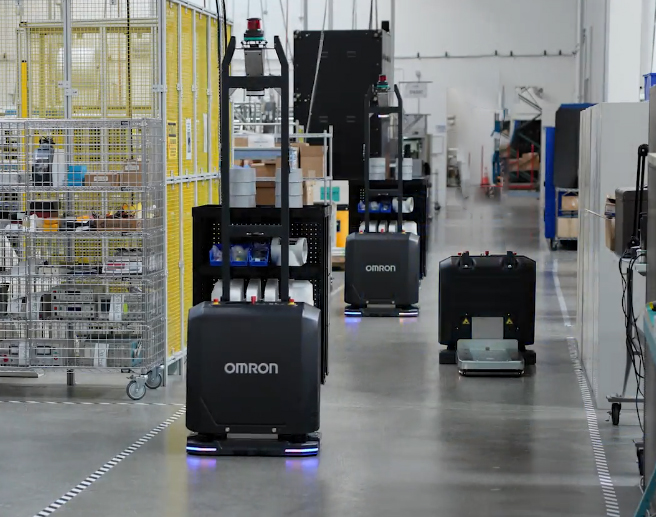
Juntos, los robots móviles de OMRON, la infraestructura WCPS de PohlCon y la tecnología de carga inalámbrica de Wiferion pueden ayudar a convertir determinadas paradas de los AMR en oportunidades prácticas de carga. Con la infraestructura adecuada, las pausas seleccionadas pueden convertirse en momentos de carga en lugar de requerir un desplazamiento independiente fuera del flujo de trabajo.
Si está planificando un nuevo despliegue de AMR o busca mejorar uno ya existente, empiece por las paradas. OMRON puede ayudarle a evaluar dónde se detienen los robots, dónde genera la carga desplazamientos adicionales y dónde puede encajar de forma natural la carga inalámbrica durante el proceso en su operación.
El resultado es una estrategia energética diseñada en torno a la forma en que se mueve realmente el trabajo.
Sobre los socios
PohlCon
PohlCon diseña y suministra infraestructuras de carga robustas e integradas en el proceso para robots móviles, incluidos sistemas empotrados en el suelo, sobre el suelo y de suelo técnico, diseñados para una amplia gama de entornos industriales.
Wiferion
Wiferion, una marca de PULS, desarrolla sistemas de energía y potencia inalámbrica para robótica móvil. Tecnologías como etaLINK 3000, etaLINK 3000r y CW1000 permiten la carga sin contacto y ayudan a integrar el suministro de energía en los flujos de trabajo industriales.
OMRON Robotics
Con el respaldo de casi 100 años de innovación de OMRON y más de 40 años de experiencia en robótica, OMRON Robotics ofrece soluciones de automatización para la fabricación y la logística. Su cartera de robots móviles ayuda a las instalaciones a mejorar la productividad, la flexibilidad y el flujo de materiales.
Volver al blog

Manténgase conectado

Información relacionada
Ver todos los casos de éxito
Danfoss mejora el flujo del almacén sin ampliar la superficie
Comau y OMRON Robotics colaboran para acelerar la automatización industrial avanzada en sectores manufactureros de alto crecimiento
OMRON presenta nuevas opciones de mástil OL-450S para la automatización del transporte de carros