Retour au blog
Transformer les arrêts des AMR en opportunités de recharge

Quand la recharge s’intègre au flux de travail
Chaque itinéraire d’AMR a son propre rythme : déplacement, arrêt, attente, transfert, nouveau déplacement.
Les stations de charge traditionnelles soutiennent bien ce rythme dans de nombreuses opérations. Un robot termine une tâche, retourne à une station, se recharge et repart lorsqu’il est prêt.
Mais à mesure que les robots mobiles assument une part plus importante du transport quotidien, la recharge doit être plus étroitement liée au flux de matériaux. Les robots passent plus de temps sur les itinéraires actifs. L’espace au sol devient plus précieux et la recharge doit s’intégrer dans des opérations plus denses.
Cela ne signifie pas que la recharge conventionnelle est un mauvais choix. Cela signifie que la stratégie de recharge doit correspondre à la manière dont la flotte fonctionne réellement.
D’un seul arrêt de recharge à de multiples moments de recharge
Dans une configuration conventionnelle, la recharge est souvent traitée comme un événement distinct. Un robot quitte son itinéraire actif, se rend à une station dédiée, se recharge lors d’une session prolongée et reprend ses activités lorsqu’il est prêt.
Ce modèle peut être efficace, surtout lorsque les itinéraires, les horaires et les fenêtres de recharge sont prévisibles. Mais à mesure que le taux d’utilisation augmente, les longues fenêtres de recharge peuvent devenir plus difficiles à trouver entre les tâches.
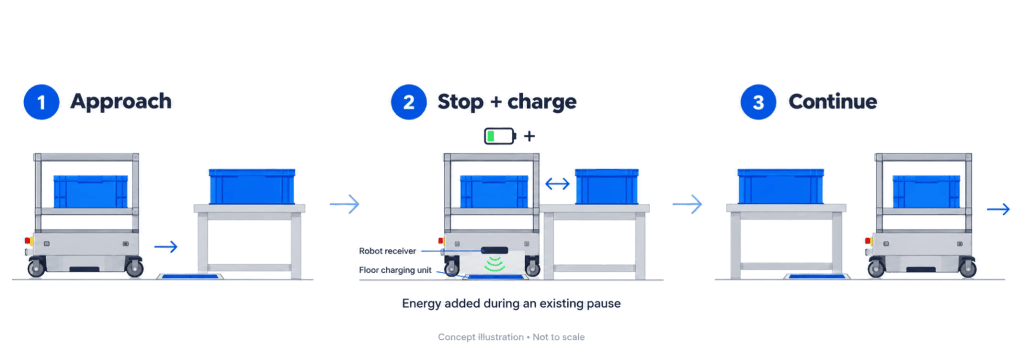
La recharge sans fil en cours de processus modifie le timing. Au lieu de dépendre uniquement d’un seul arrêt de recharge prolongé, certains arrêts sélectionnés sur l’itinéraire peuvent devenir des moments courts et répétables pour ajouter de l’énergie pendant que le robot reste à proximité du flux de travail.
La recharge d’opportunité est la stratégie : ajouter de l’énergie pendant des moments courts et utiles au lieu de compter uniquement sur une charge plus longue. La recharge sans fil est la technologie habilitante. Lorsqu’un robot compatible est positionné au-dessus d’un point de charge, le transfert d’énergie peut commencer automatiquement, sans contacts exposés à aligner, sans étapes de branchement manuel, ni déplacement séparé hors du processus.
« Une infrastructure de recharge sans fil intégrée au processus aide les AMR et les AGV à recevoir de l’énergie là où elle soutient le mieux le flux de travail — créant ainsi une alimentation en énergie plus harmonisée pour des opérations hautement efficaces. » — Dennis Thiele, responsable d’équipe infrastructure de recharge sans fil, PohlCon
Les meilleures opportunités de recharge existent peut-être déjà
Un robot mobile ne passe pas toute sa journée à rouler. Il attend que les convoyeurs se libèrent, stationne près des postes de travail, s’arrête pendant le transfert de matériaux ou maintient sa position pendant que le trafic circule dans les zones partagées.
Ces moments ne sont pas du temps perdu. Ils font partie du processus. Si un robot s’arrête déjà à un endroit prévisible, cet arrêt peut être optimisé.
L’objectif n’est pas de placer des chargeurs partout. Il s’agit d’identifier les arrêts qui se produisent assez souvent, qui durent assez longtemps et qui sont assez constants pour permettre un transfert d’énergie utile.
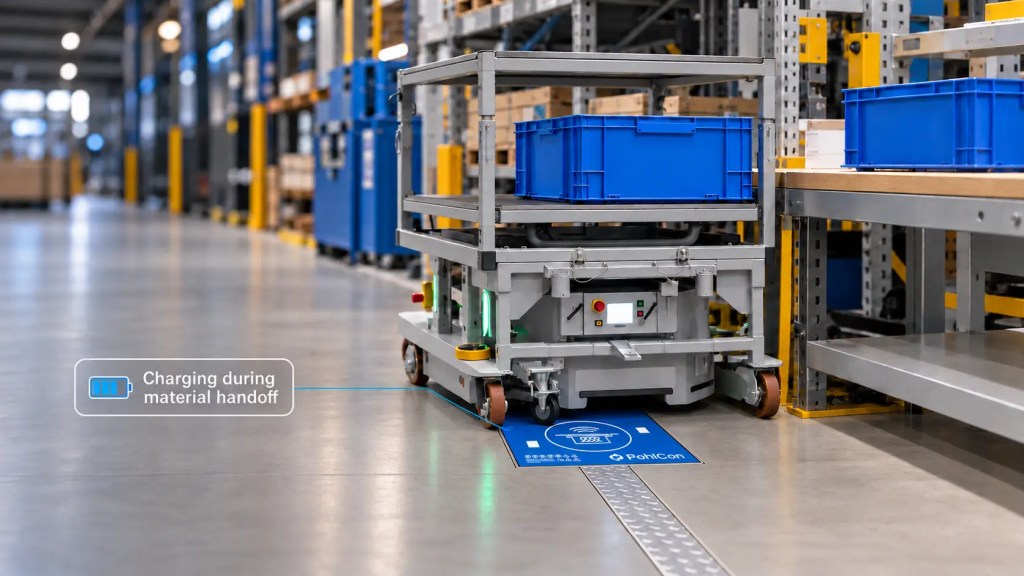
Les bons candidats sont généralement des points d’arrêt récurrents dans le flux de travail :
- Points de transfert de convoyeurs
- Stations de transfert de matériaux
- Zones de chargement et de déchargement de machines
- Cellules de travail et zones de production
- Voies d’attente et zones tampons
- Salles blanches ou zones de processus de semi-conducteurs
Dans chaque cas, l’opportunité de recharge commence par l’itinéraire lui-même.
Comment fonctionne la recharge sans fil en cours de processus
L’idée derrière la recharge sans fil en cours de processus est simple : apporter la recharge là où le robot travaille déjà.
L’énergie est transférée entre une unité de charge au sol et un récepteur sur le robot lorsque celui-ci est positionné au-dessus du point de charge. La recharge commence automatiquement, sans contacts exposés à aligner manuellement et sans câbles à connecter.
La différence opérationnelle ne réside pas seulement dans la manière dont l’énergie est transférée. Elle réside dans l’endroit où la recharge a lieu.
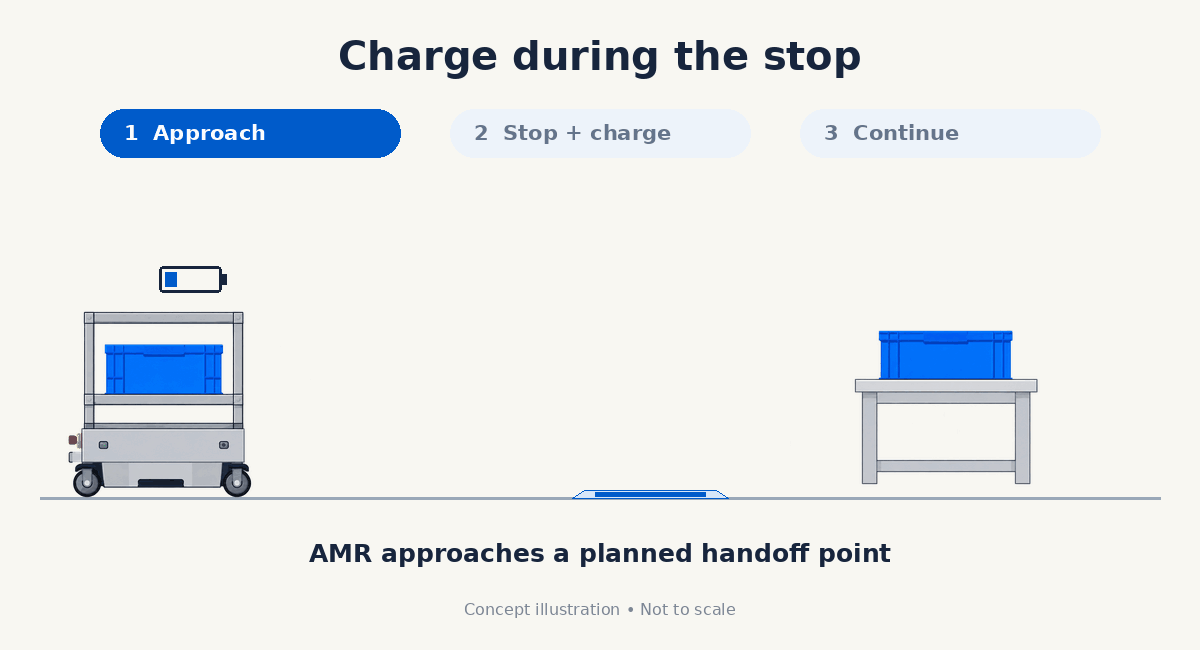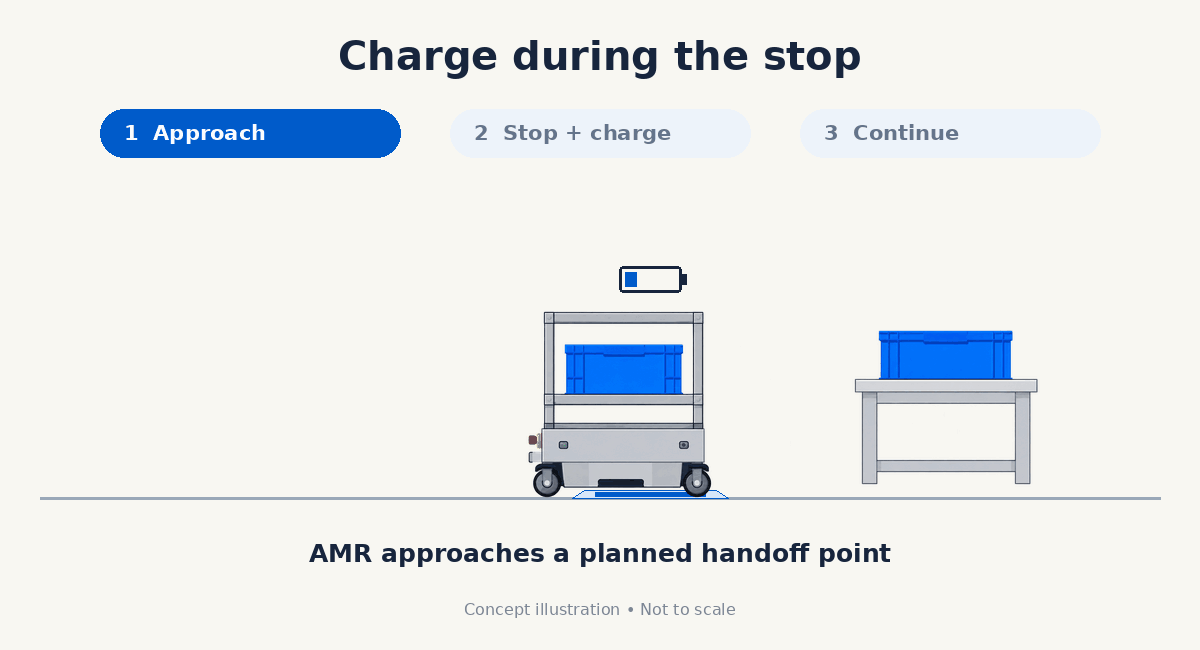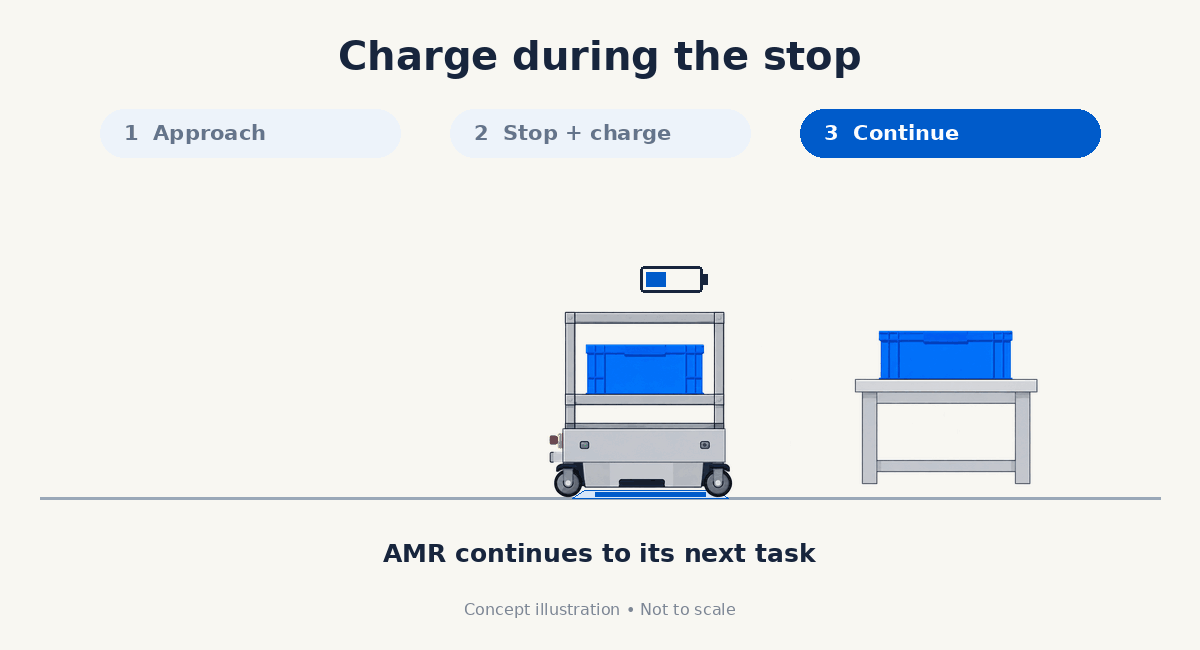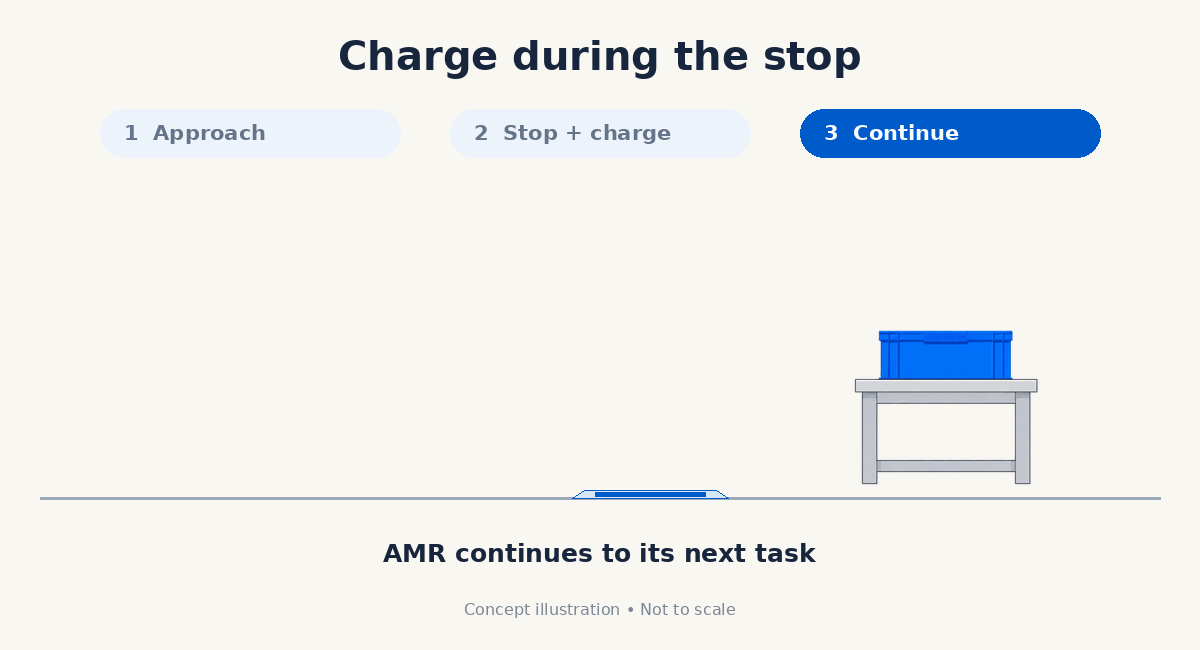
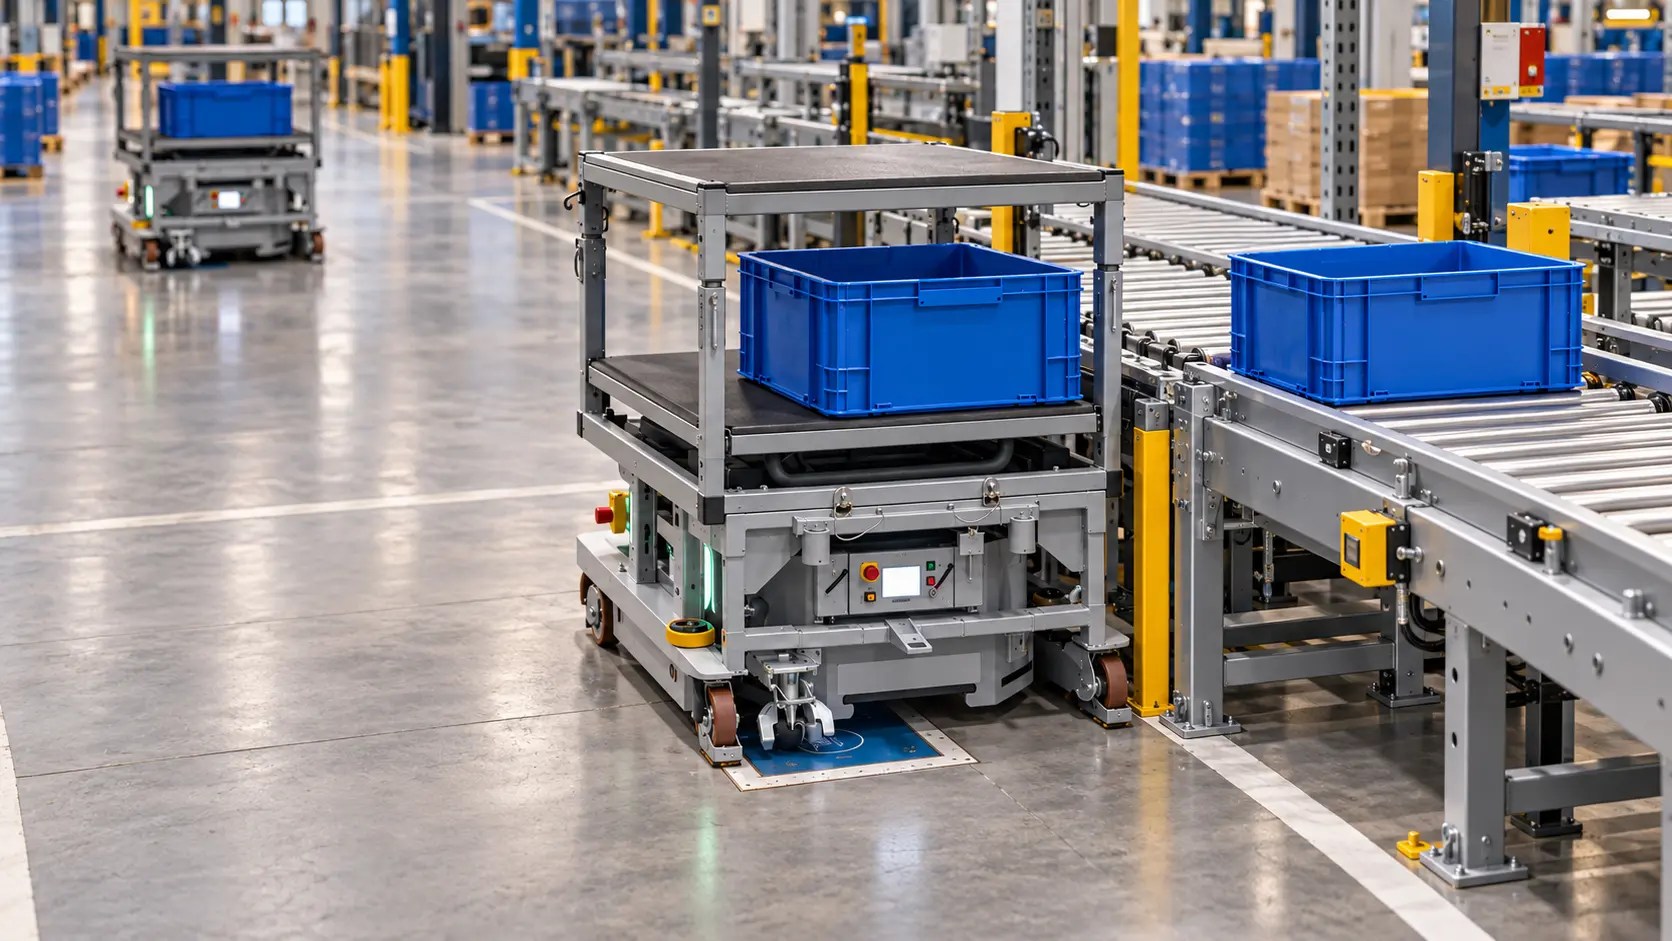
Au lieu d’envoyer un robot vers une zone de charge séparée dès qu’il a besoin d’énergie, des points de charge sélectionnés peuvent être intégrés aux stations de transfert, aux zones d’attente, aux cellules de production ou à d’autres arrêts prévisibles de l’itinéraire. Les robots compatibles peuvent alors ajouter de l’énergie lors de pauses courtes et répétables tout en restant à proximité de leur prochaine tâche.
Rapprocher la recharge du processus
C’est ici que le Wireless Charging Protection System (WCPS) de PohlCon devient pertinent.
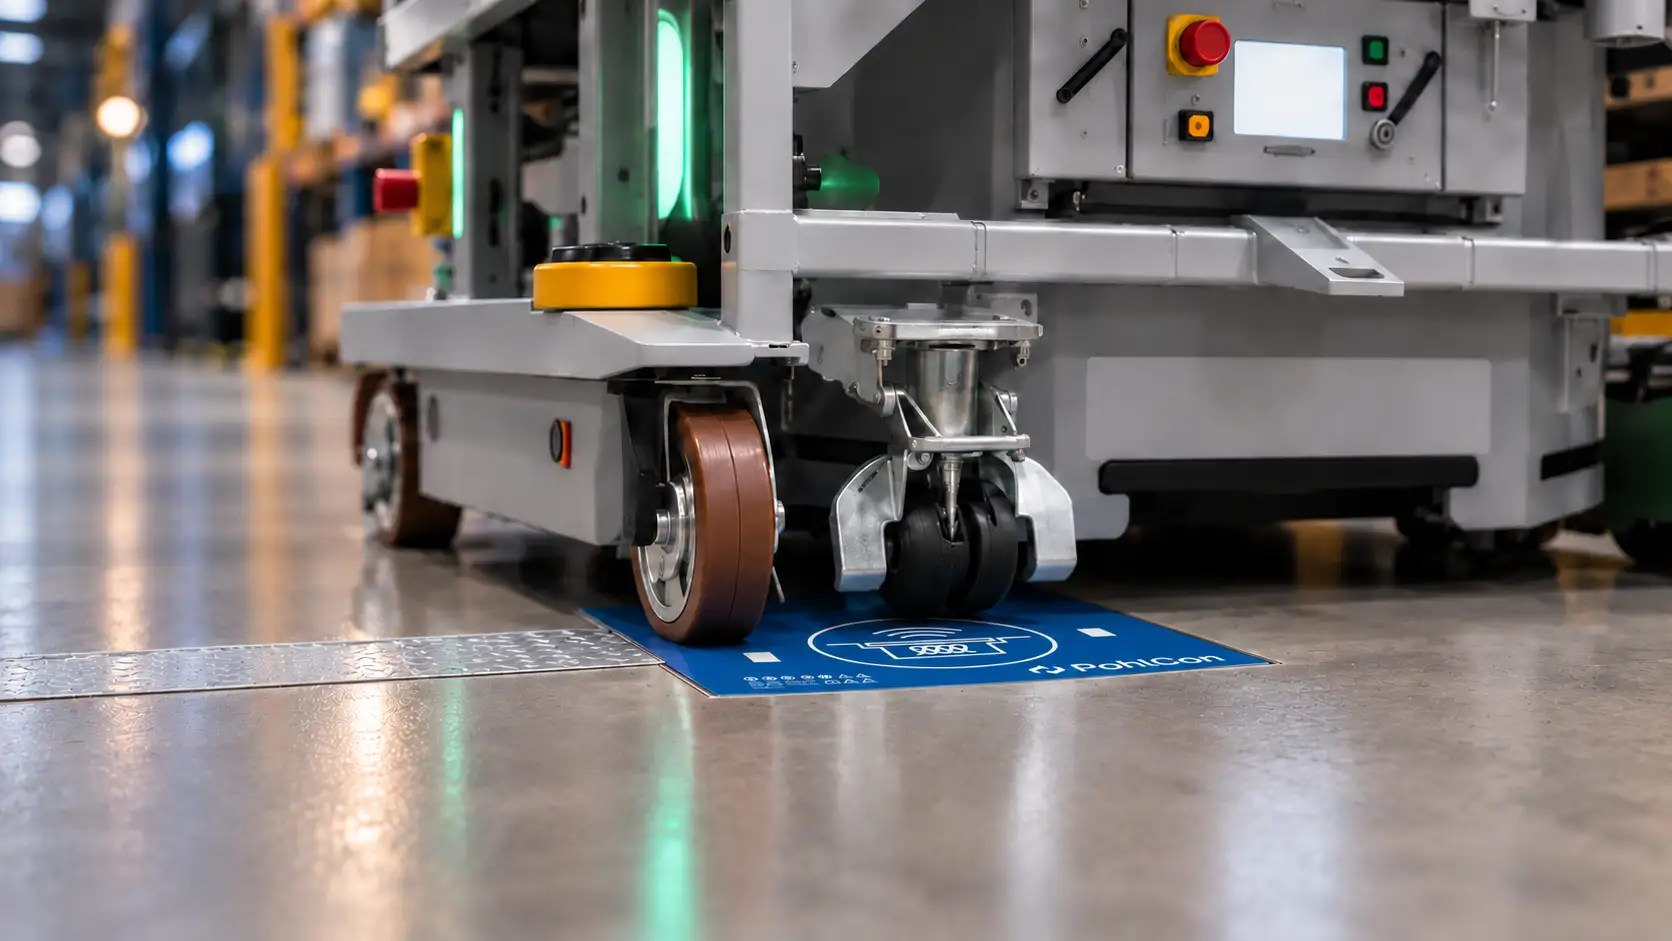
Le WCPS est conçu pour aider à intégrer l’infrastructure de recharge sans fil dans les zones où les robots mobiles opèrent, y compris les stations de transfert, les zones d’attente et les environnements de production à plancher surélevé.
Pour les configurations de robots mobiles OMRON prises en charge, y compris la nouvelle série LD et l’OL-450S, le système de recharge sans fil utilise la technologie etaLINK 3000 de Wiferion pour permettre une recharge d’opportunité sans contact dans le flux normal de travail.
Dans cette configuration, PohlCon fournit l’infrastructure protégée et intégrée au processus qui permet de placer des points de charge là où le robot opère déjà, tandis que Wiferion fournit la technologie de transfert d’énergie sans contact.
Wiferion, une marque de PULS, propose également des solutions connexes pour les applications de robotique mobile, notamment l’etaLINK 3000r et le CW1000, selon le modèle de robot, les exigences de charge et la configuration de l’installation.
Conçu pour les contraintes réelles des installations
L’infrastructure de recharge doit s’adapter à l’installation, et non l’inverse.
Dans certains environnements, un point de charge encastré dans le sol peut être la meilleure solution. Dans les salles blanches, les installations de semi-conducteurs ou d’autres applications à plancher surélevé, la recharge peut devoir être intégrée au faux plancher. Dans les installations existantes, une plateforme au sol peut offrir un moyen pratique d’ajouter la recharge sans fil sans modification majeure du sol.
Cette flexibilité est importante car les déploiements d’AMR se font en fonction de contraintes réelles : équipements établis, exigences de sécurité, règles de circulation, accès des opérateurs et espace au sol disponible.
Une stratégie de recharge intégrée au processus doit tenir compte de ces réalités. L’infrastructure doit être placée là où les robots doivent déjà s’arrêter, là où l’accès est prévisible et là où la recharge peut se faire sans perturber les personnes, l’équipement ou le flux de matériaux.
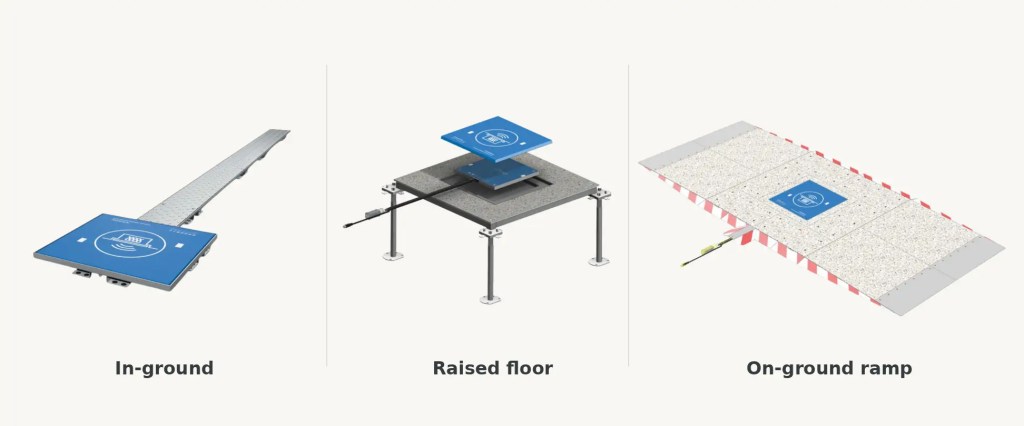
| Type d’installation | Meilleure adaptation | Avantage principal |
|---|---|---|
| Système encastré | Zones de sol neuves ou modifiées | Maintient le point de charge au ras du sol |
| Système pour plancher surélevé | Salles blanches, zones de semi-conducteurs et environnements à faux plancher | Intègre la recharge dans la structure de sol existante |
| Plateforme au sol | Installations existantes ou applications de modernisation | Offre une option d’accès direct sans modification majeure du sol |
« Pour les applications AMR, la productivité dépend de la manière dont la flotte s’intègre à l’ensemble de l’opération. En planifiant la recharge autour des itinéraires, des arrêts et des points de transfert, les robots peuvent rester plus proches du travail pour lequel ils ont été conçus. » — Mona Fahimi, chef de produit mondial chez OMRON Robotics
La recharge traditionnelle a toujours sa place
La recharge sans fil n’est pas la solution idéale pour toutes les applications AMR, et elle n’a pas besoin de l’être.
Les stations de charge traditionnelles restent un choix fiable et efficace lorsque le flux de travail offre suffisamment de temps et d’espace. Dans de nombreuses installations, elles continueront d’être la solution appropriée.
Dans d’autres, une approche combinée peut s’avérer judicieuse : des stations de charge pour les périodes de recharge plus longues, avec une recharge sans fil en cours de processus utilisée à des arrêts sélectionnés pour ajouter de l’énergie pendant le flux normal de travail.
C’est pourquoi la question la plus utile en matière de recharge n’est pas simplement :
« Station ou sans fil ? »
C’est :
« Où la recharge s’intègre-t-elle le mieux dans le fonctionnement réel de cette flotte ? »
Les itinéraires, les temps d’arrêt, les schémas de circulation, l’espace au sol, les horaires d’équipe et la croissance future de la flotte influencent tous la réponse.
Commencer par les arrêts
Une bonne stratégie de recharge commence par l’observation de la flotte en mouvement.
Où les robots font-ils une pause ? Quels arrêts se répètent sans cesse ? Où la recharge crée-t-elle des déplacements supplémentaires ? Où l’espace au sol est-il restreint ?
Ces questions peuvent révéler des opportunités qui ne sont pas évidentes au premier abord. Le meilleur emplacement de recharge peut être un point de transfert de convoyeur, une zone d’attente ou un lieu de transfert que le robot visite déjà tout au long de la journée.
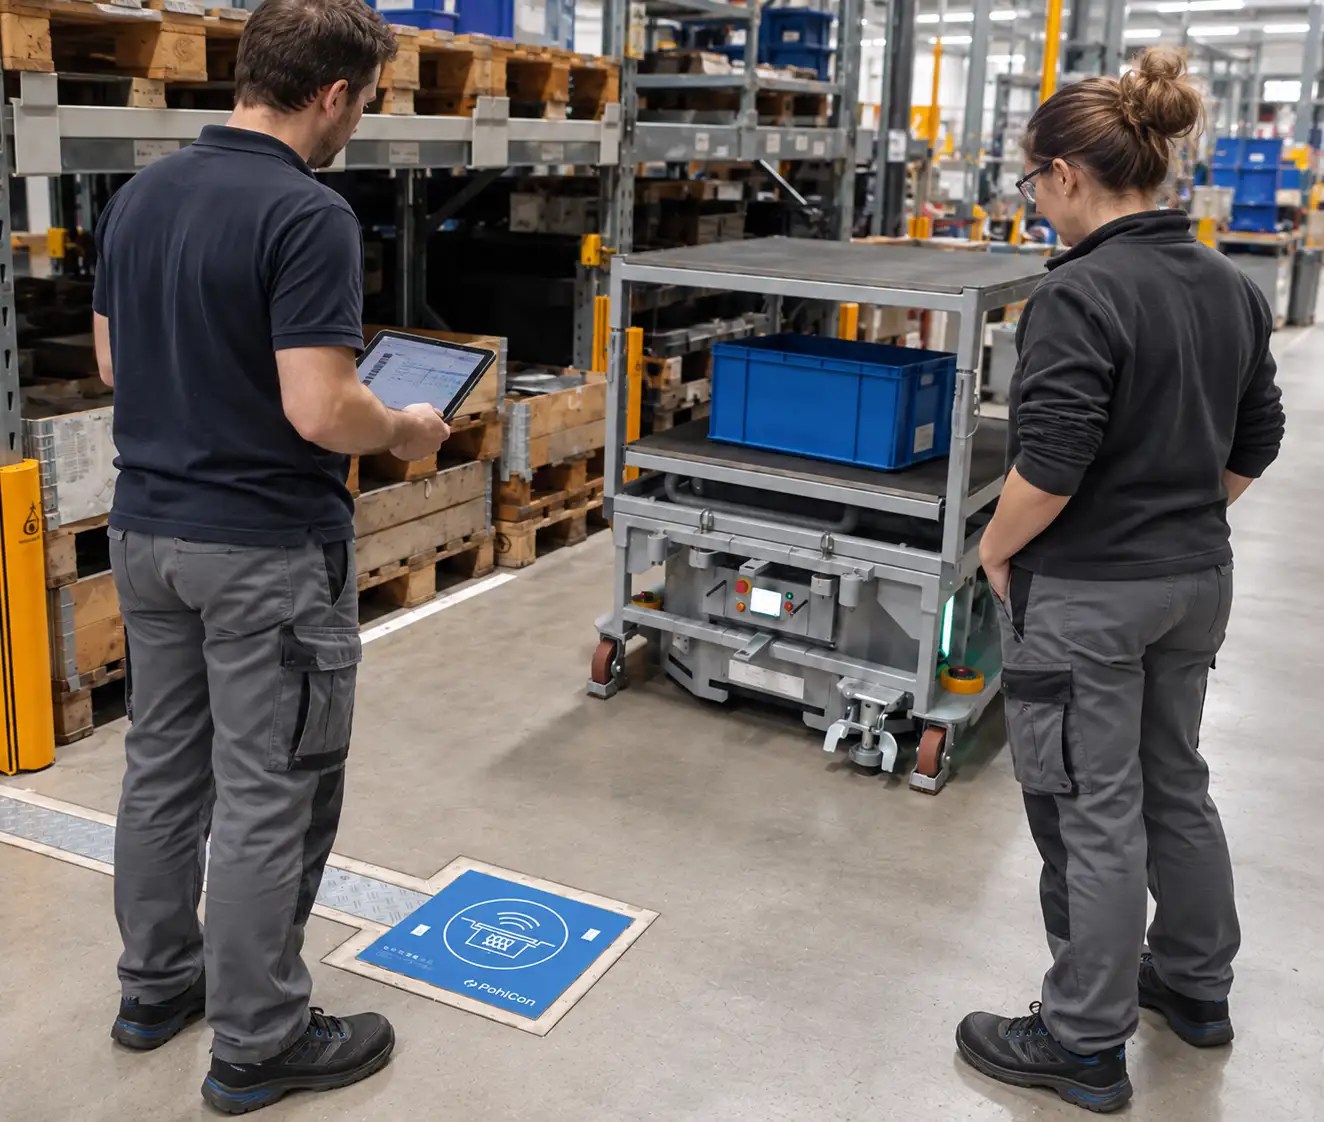
Ensemble, les robots mobiles OMRON, l’infrastructure PohlCon WCPS et la technologie de recharge sans fil Wiferion peuvent aider à transformer certains arrêts d’AMR en opportunités de recharge pratiques. Avec l’infrastructure appropriée en place, des pauses sélectionnées peuvent devenir des moments de recharge au lieu de nécessiter un déplacement séparé hors du flux de travail.
Si vous planifiez un nouveau déploiement d’AMR ou si vous cherchez à améliorer un déploiement existant, commencez par les arrêts. OMRON peut vous aider à évaluer où les robots font des pauses, où la recharge crée des déplacements supplémentaires et où la recharge sans fil en cours de processus peut s’intégrer naturellement dans votre exploitation.
Le résultat est une stratégie énergétique conçue autour de la manière dont le travail circule réellement.
À propos des partenaires
PohlCon
PohlCon conçoit et fournit une infrastructure de recharge robuste et intégrée au processus pour les robots mobiles, comprenant des systèmes encastrés, au sol et pour plancher surélevé, conçus pour une large gamme d’environnements industriels.
Wiferion
Wiferion, une marque de PULS, développe des systèmes d’alimentation et d’énergie sans fil pour la robotique mobile. Des technologies telles que etaLINK 3000, etaLINK 3000r et CW1000 prennent en charge la recharge sans contact et aident à intégrer l’approvisionnement en énergie dans les flux de travail industriels.
OMRON Robotics
Forte de près de 100 ans d’innovation OMRON et de plus de 40 ans d’expertise en robotique, OMRON Robotics fournit des solutions d’automatisation pour la fabrication et la logistique. Son portefeuille de robots mobiles aide les installations à améliorer leur productivité, leur flexibilité et leur flux de matériaux.
Retour au blog

Restez connecté

Perspectives associées
Voir toutes les études de cas
Danfoss améliore le flux de son entrepôt sans augmenter sa surface au sol
Comau et OMRON Robotics s’associent pour accélérer l’automatisation industrielle avancée dans les secteurs manufacturiers à forte croissance
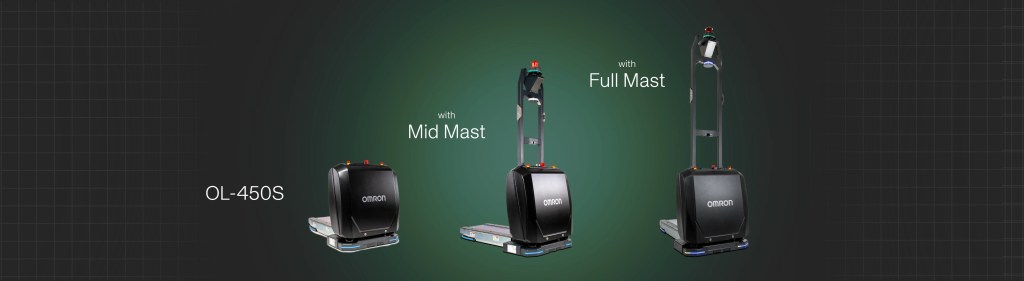
OMRON présente de nouvelles options de mât OL-450S pour l’automatisation du transport de chariots