블로그로 돌아가기
AMR 정지를 충전 기회로 전환

충전이 워크플로의 일부가 될 때
모든 AMR 경로에는 리듬이 있습니다. 이동, 정지, 대기, 인계, 다시 이동.
기존 도킹 스테이션은 많은 작업에서 이러한 리듬을 잘 지원합니다. 로봇이 작업을 완료하고 도크로 돌아가 충전한 후 준비가 되면 다시 나갑니다.
그러나 모바일 로봇이 하루 운송 작업을 더 많이 담당하게 되면서 충전은 자재 흐름과 더 밀접하게 연결될 수 있습니다. 로봇은 활성 경로에서 더 많은 시간을 보냅니다. 바닥 공간은 더 가치 있게 되고 충전은 더 바쁜 작업에 맞춰야 합니다.
이것이 기존 충전이 잘못된 선택이라는 의미는 아닙니다. 충전 전략이 플리트가 실제로 작동하는 방식과 일치해야 한다는 의미입니다.
하나의 충전 정지에서 여러 충전 순간으로
기존 설정에서 충전은 종종 별도의 이벤트로 처리됩니다. 로봇이 활성 경로를 벗어나 전용 도크로 이동하고 더 긴 세션에서 충전한 후 준비가 되면 작업으로 돌아갑니다.
이 모델은 경로, 일정 및 충전 시간이 예측 가능할 때 특히 효과적일 수 있습니다. 그러나 활용도가 증가하면 작업 사이에 긴 충전 시간을 찾기가 더 어려워질 수 있습니다.
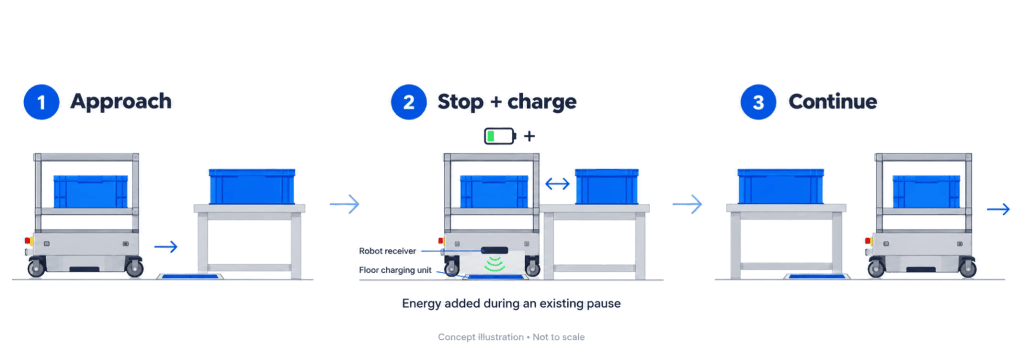
공정 내 무선 충전은 타이밍을 전환합니다. 하나의 더 긴 충전 정지에만 의존하는 대신, 경로에서 선택된 일시 정지가 로봇이 워크플로에 가까이 머무르는 동안 에너지를 추가할 수 있는 짧고 반복 가능한 순간이 될 수 있습니다.
기회 충전은 전략입니다. 하나의 더 긴 충전에만 의존하는 대신 짧고 유용한 순간 동안 에너지를 추가합니다. 무선 충전은 이를 가능하게 하는 기술입니다. 호환 가능한 로봇이 충전 지점 위에 위치하면 정렬할 노출된 접점, 수동 플러그인 단계 또는 공정에서 벗어나는 별도의 이동 없이 에너지 전송이 자동으로 시작될 수 있습니다.
“공정 통합형 무선 충전 인프라는 AMR과 AGV가 워크플로를 가장 잘 지원하는 위치에서 에너지를 공급받을 수 있도록 도와주며, 이를 통해 고효율 운영을 위한 더욱 조화로운 에너지 공급 체계를 구축합니다.” — PohlCon 무선 충전 인프라 팀 리드, Dennis Thiele
최상의 충전 기회는 이미 존재할 수 있습니다
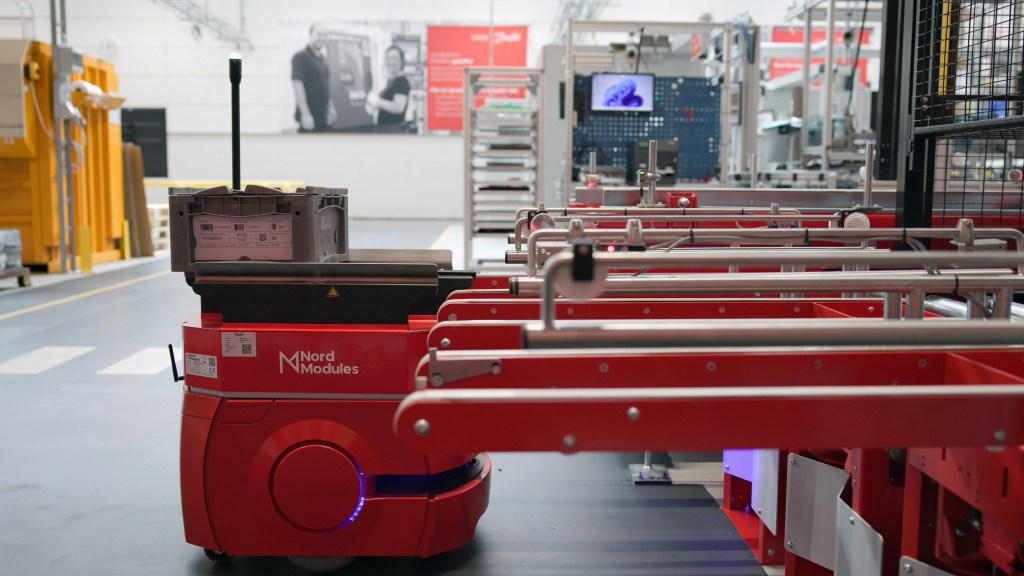
모바일 로봇은 하루 종일 주행하는 데 시간을 보내지 않습니다. 컨베이어가 비워지기를 기다리고, 작업장 근처에서 대기하고, 자재가 이송되는 동안 일시 정지하거나, 공유 영역을 통해 트래픽이 이동하는 동안 위치를 유지합니다.
이러한 순간은 낭비되는 시간이 아닙니다. 공정의 일부입니다. 로봇이 이미 예측 가능한 위치에서 정지한다면 해당 정지는 더 많은 일을 할 수 있습니다.
목표는 모든 곳에 충전기를 배치하는 것이 아닙니다. 충분히 자주 발생하고, 충분히 오래 지속되며, 유용한 에너지 전송을 지원할 만큼 일관된 정지를 식별하는 것입니다.
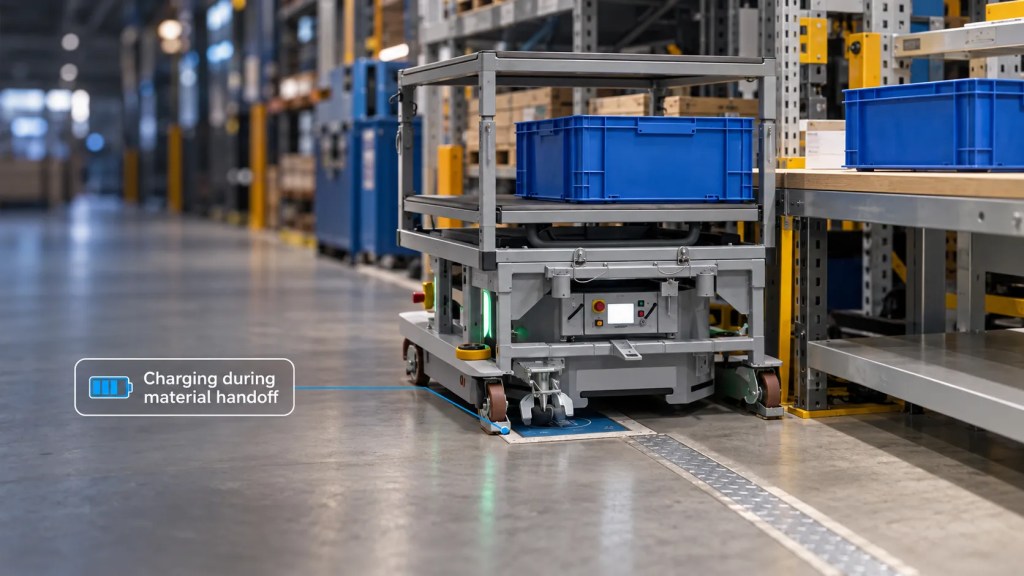
좋은 후보는 일반적으로 워크플로에서 반복되는 정지 지점입니다.
- 컨베이어 이송 지점
- 자재 인계 스테이션
- 기계 적재 및 하역 영역
- 작업 셀 및 생산 영역
- 스테이징 레인 및 버퍼 구역
- 클린룸 또는 반도체 공정 영역
각 경우에 충전 기회는 경로 자체에서 시작됩니다.
공정 내 무선 충전 작동 방식
공정 내 무선 충전의 아이디어는 간단합니다. 로봇이 이미 작업하는 장소로 충전을 가져오는 것입니다.
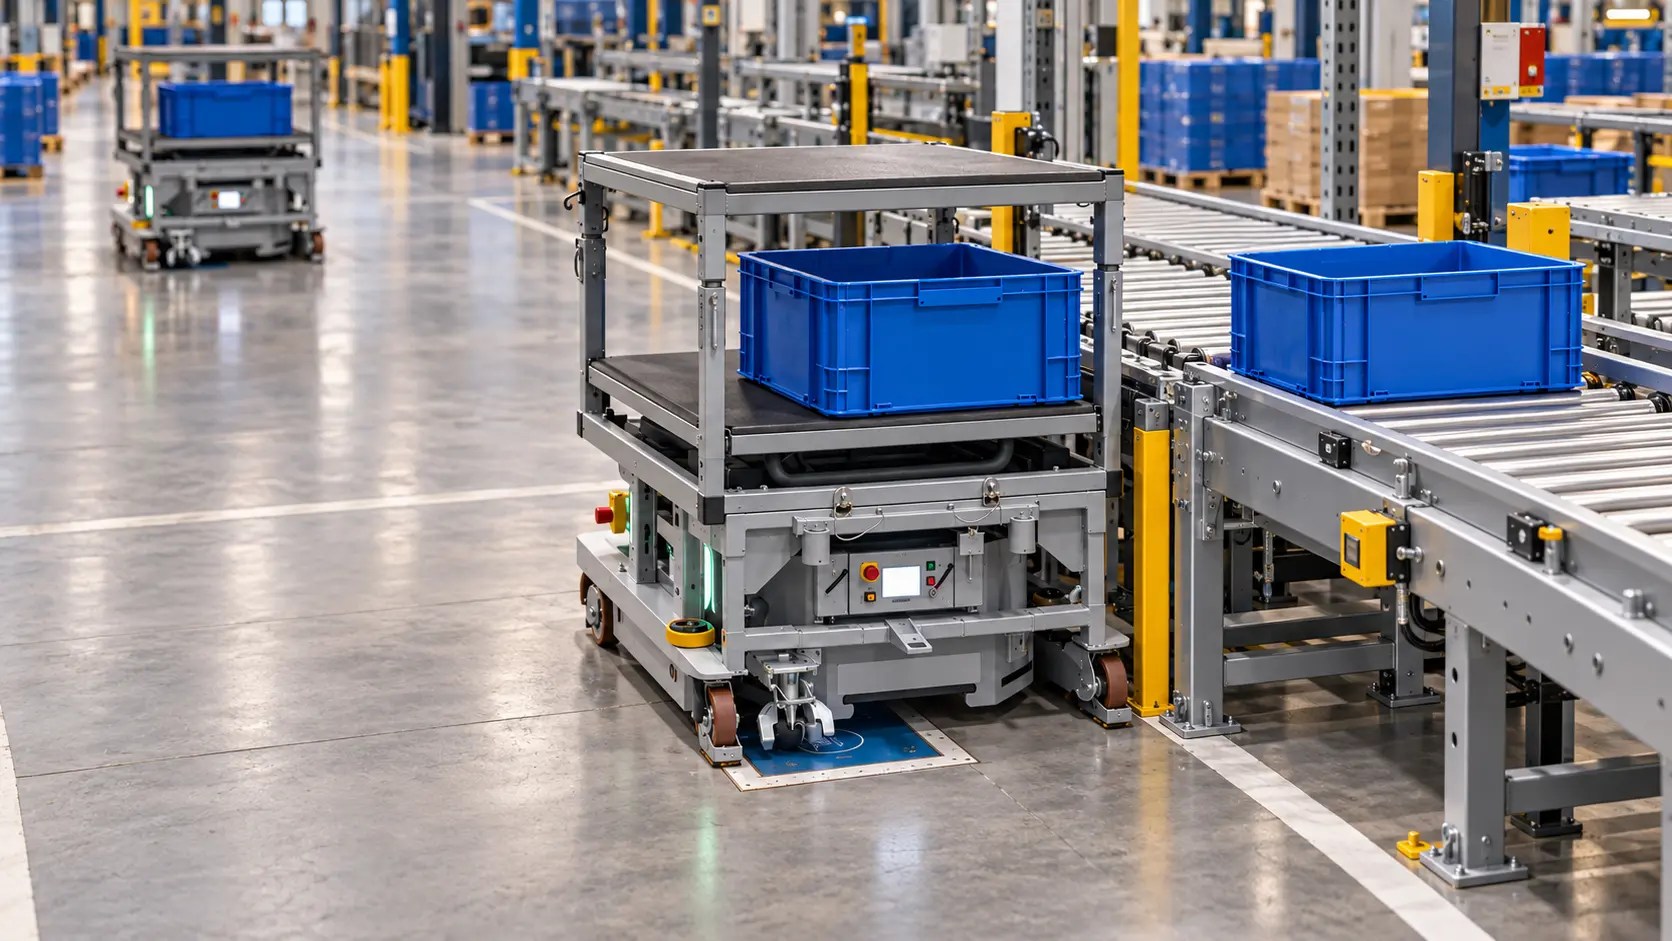
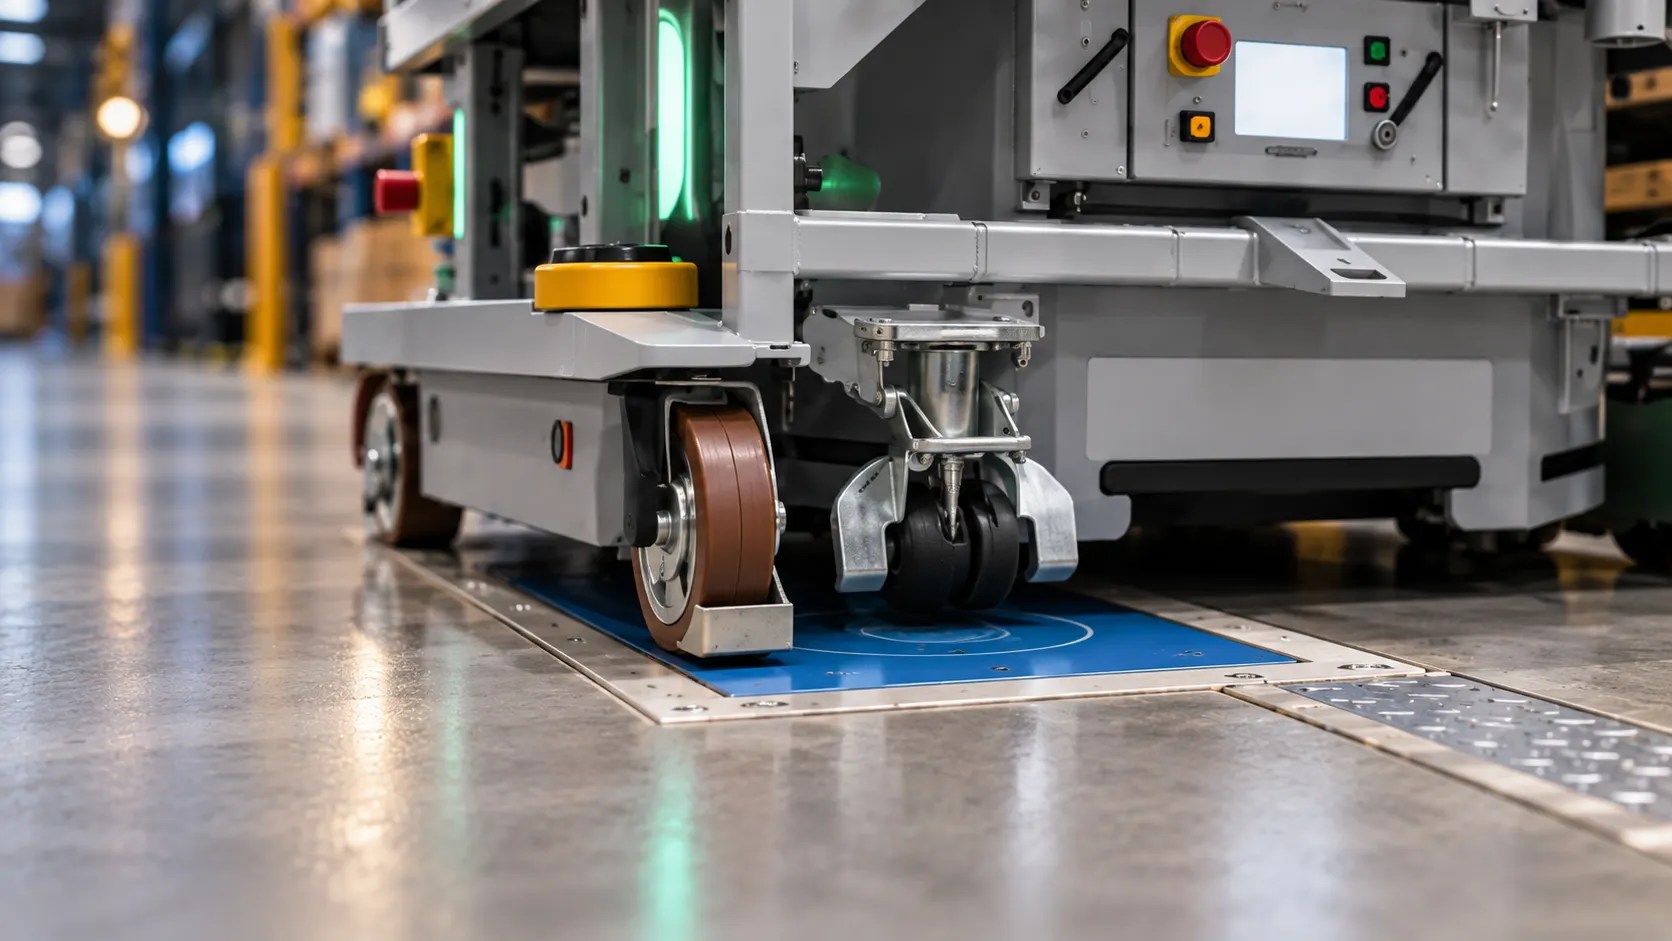
로봇이 충전 지점 위에 위치할 때 바닥 측 충전 장치와 로봇의 수신기 사이에서 에너지가 전송됩니다. 수동으로 정렬할 노출된 접점 없이 그리고 연결할 케이블 없이 충전이 자동으로 시작됩니다.
운영상의 차이는 전력이 전송되는 방식뿐만 아니라 충전이 발생하는 위치입니다.
전력이 필요할 때마다 로봇을 별도의 도킹 영역으로 보내는 대신, 선택된 충전 지점을 인계 스테이션, 스테이징 영역, 생산 셀 또는 경로의 기타 예측 가능한 정지 지점에 구축할 수 있습니다. 그러면 호환 가능한 로봇은 다음 작업에 가까이 머무르면서 짧고 반복 가능한 일시 정지 동안 에너지를 추가할 수 있습니다.
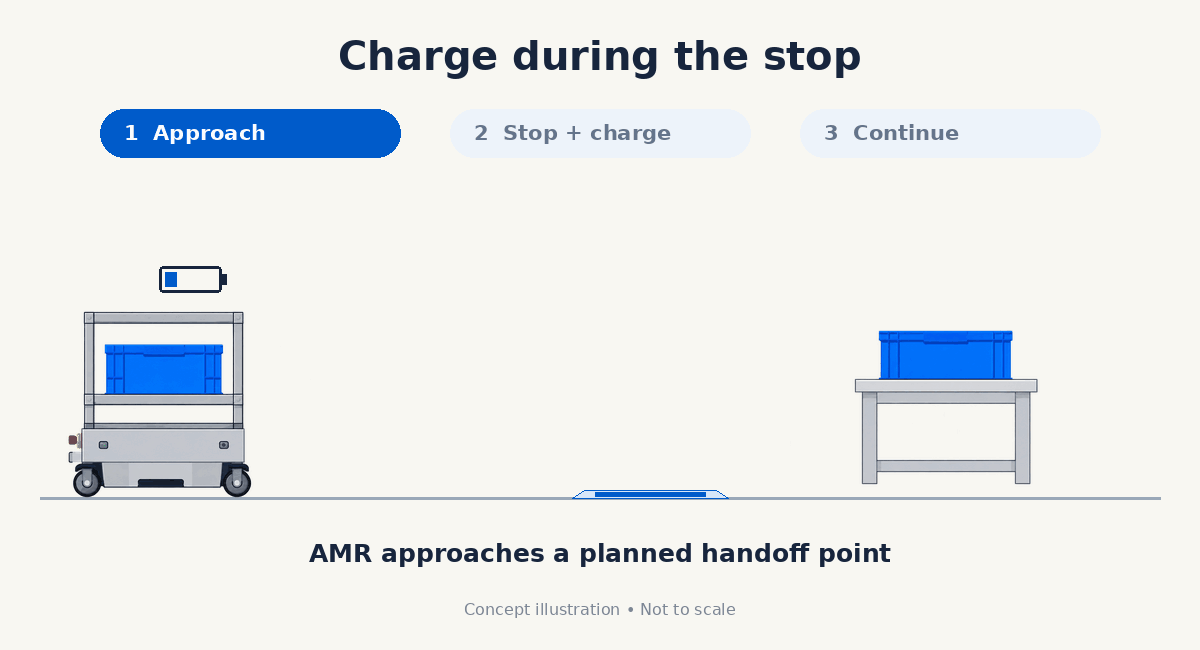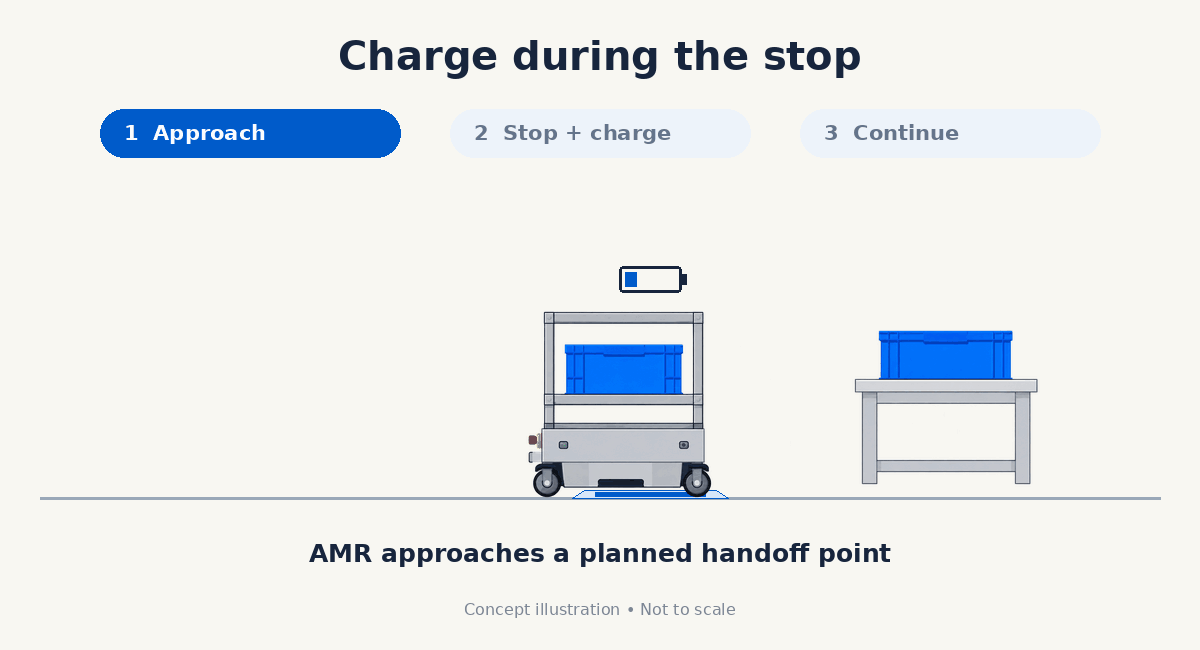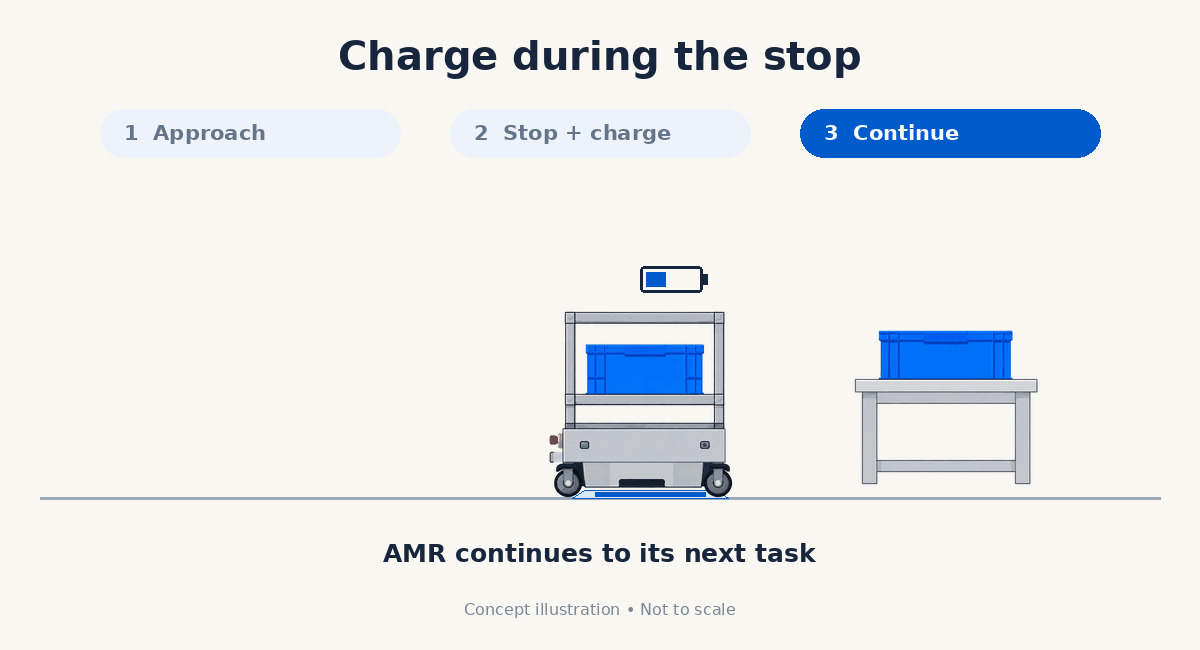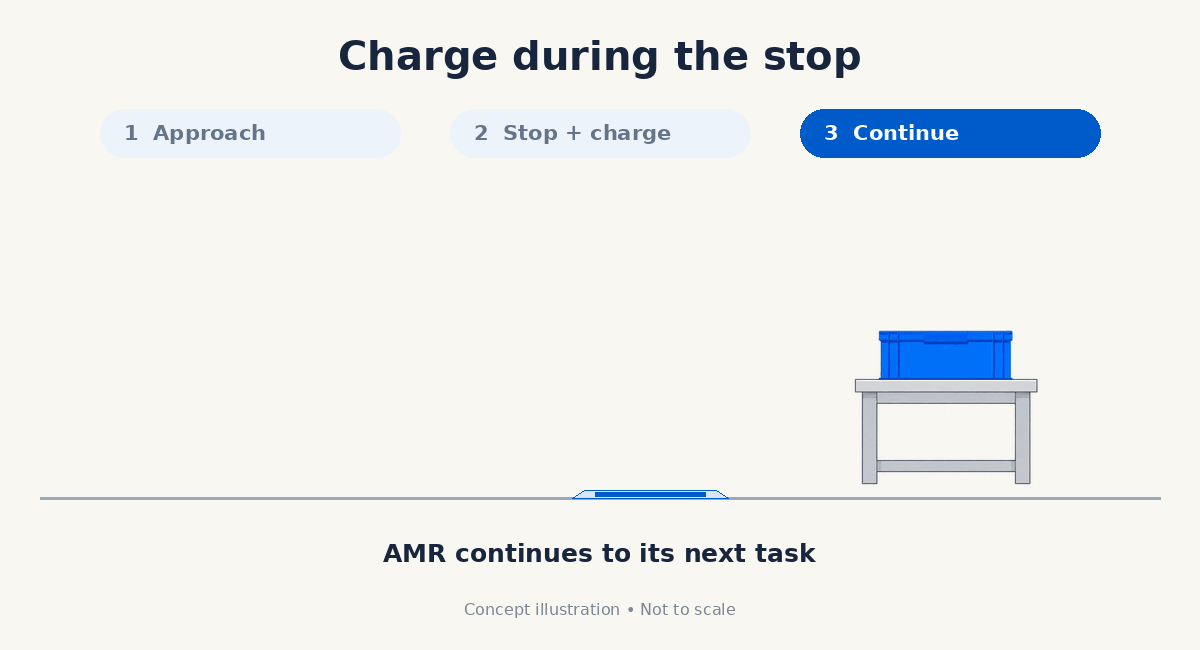
충전을 공정에 더 가깝게 가져오기
여기서 PohlCon의 무선 충전 보호 시스템 또는 WCPS가 관련됩니다.
WCPS는 이송 스테이션, 스테이징 영역 및 상승 바닥 생산 환경을 포함하여 모바일 로봇이 작동하는 영역에 무선 충전 인프라를 통합하는 데 도움이 되도록 설계되었습니다.
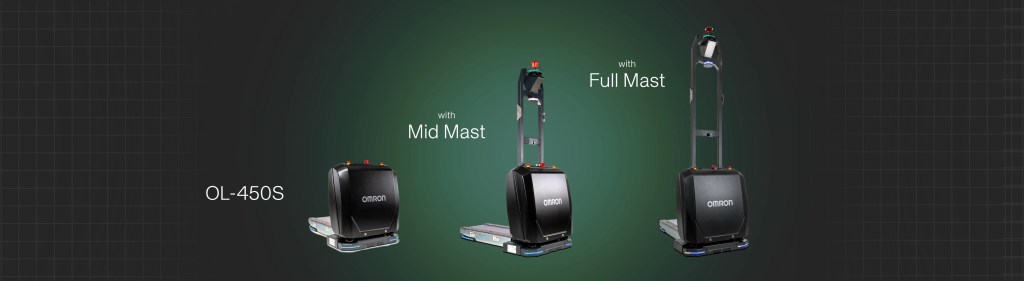
새로운 LD 시리즈 및 OL-450S를 포함한 지원되는 OMRON 모바일 로봇 구성의 경우, 무선 충전 설정은 Wiferion의 etaLINK 3000 기술을 사용하여 정상적인 작업 흐름 내에서 비접촉 기회 충전을 지원합니다.
이 구성에서 PohlCon은 로봇이 이미 작동하는 곳에 충전 지점을 배치할 수 있도록 하는 보호된 공정 통합 인프라를 제공하고 Wiferion은 비접촉 전력 전송 기술을 제공합니다.
PULS 브랜드인 Wiferion은 로봇 모델, 충전 요구 사항 및 시설 설정에 따라 etaLINK 3000r 및 CW1000을 포함한 모바일 로봇 애플리케이션을 위한 관련 솔루션도 제공합니다.
실제 시설 제약 조건을 위한 설계
충전 인프라는 시설에 맞아야 하며 그 반대가 아닙니다.
일부 환경에서는 평평한 지면 내 충전 지점이 가장 적합할 수 있습니다. 클린룸, 반도체 시설 또는 기타 상승 바닥 애플리케이션에서는 충전을 상승 액세스 바닥에 통합해야 할 수 있습니다. 기존 시설에서는 지면 위 플랫폼이 주요 바닥 수정 없이 무선 충전을 추가하는 실용적인 방법을 제공할 수 있습니다.
이러한 유연성은 AMR 배치가 실제 제약 조건인 기존 장비, 안전 요구 사항, 트래픽 규칙, 작업자 접근 및 사용 가능한 바닥 공간을 중심으로 발생하기 때문에 중요합니다.
공정 통합 충전 전략은 이러한 현실을 지원해야 합니다. 인프라는 로봇이 이미 정지해야 하는 곳, 접근이 예측 가능한 곳, 사람, 장비 또는 자재 흐름을 방해하지 않고 충전이 발생할 수 있는 곳에 배치되어야 합니다.
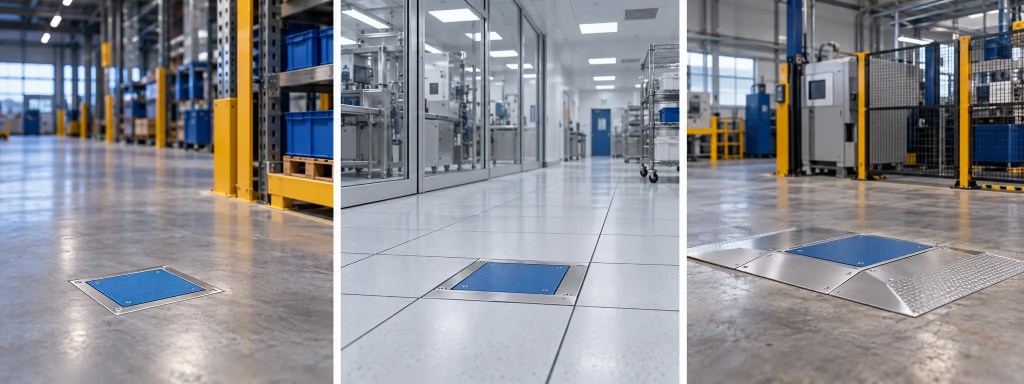
| 설치 유형 | 최적 적합 | 주요 이점 |
|---|---|---|
| 지면 내 시스템 | 신규 또는 수정된 바닥 영역 | 충전 지점을 바닥과 평평하게 유지합니다 |
| 상승 바닥 시스템 | 클린룸, 반도체 영역 및 상승 액세스 바닥 환경 | 기존 바닥 구조에 충전을 통합합니다 |
| 지면 위 플랫폼 | 기존 시설 또는 개조 애플리케이션 | 주요 바닥 수정 없이 주행 가능한 옵션을 제공합니다 |
“AMR 애플리케이션의 생산성은 로봇 군단이 전체 운영에 얼마나 잘 융화되느냐에 달려 있습니다. 경로, 정지 지점, 인도 지점을 중심으로 충전 계획을 세우면 로봇이 본래 지원하도록 설계된 작업 현장에 더 가까이 머물 수 있습니다.” — OMRON Robotics 글로벌 제품 매니저, Mona Fahimi
전통적인 충전 방식도 여전히 유효합니다
무선 충전이 모든 AMR 애플리케이션에 정답인 것은 아니며, 그럴 필요도 없습니다.
워크플로상 충분한 시간과 공간이 확보된다면 전통적인 도킹 스테이션은 여전히 신뢰할 수 있고 효과적인 선택지입니다. 많은 시설에서 이러한 방식은 계속해서 적절한 솔루션이 될 것입니다.
다른 시설에서는 혼합형 방식이 합리적일 수 있습니다. 즉, 장시간 충전에는 도킹 스테이션을 사용하고, 일반적인 작업 흐름 중에 에너지를 보충하기 위해 특정 정지 지점에서 공정 내 무선 충전을 사용하는 방식입니다.
그렇기 때문에 가장 유용한 충전 관련 논의는 단순히 다음과 같은 것이 아닙니다.
“도킹인가, 무선인가?”
대신 다음과 같아야 합니다.
“이 로봇 군단이 실제로 작동하는 방식에서 충전이 가장 잘 어울리는 위치는 어디인가?”
경로, 체류 시간, 교통 패턴, 바닥 면적, 교대 근무 일정, 향후 로봇 군단의 확장성 등이 모두 이 질문의 답에 영향을 미칩니다.
정지에서 시작하십시오
좋은 충전 전략은 플리트의 움직임을 관찰하는 것에서 시작됩니다.
로봇은 어디에서 일시 정지합니까? 어떤 정지가 반복해서 발생합니까? 충전이 추가 이동을 생성하는 곳은 어디입니까? 바닥 공간이 좁은 곳은 어디입니까?
이러한 질문은 처음에는 명확하지 않을 수 있는 기회를 드러낼 수 있습니다. 최상의 충전 위치는 컨베이어 이송 지점, 스테이징 영역 또는 로봇이 이미 하루 종일 방문하는 인계 위치일 수 있습니다.
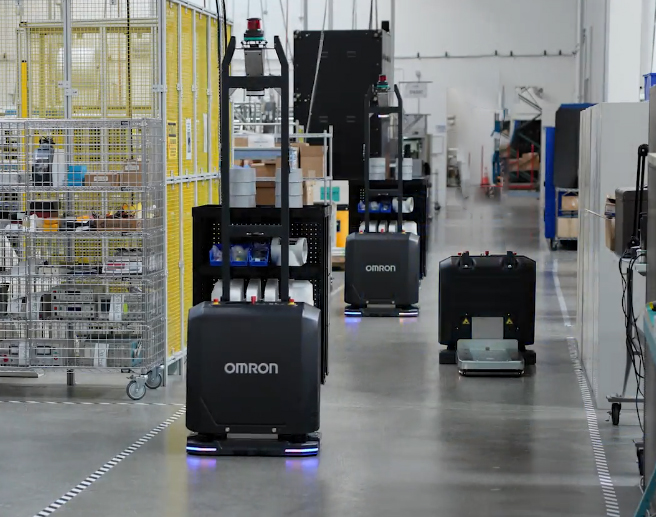
OMRON 모바일 로봇, PohlCon WCPS 인프라 및 Wiferion 무선 충전 기술이 함께 선택된 AMR 정지를 실용적인 충전 기회로 전환하는 데 도움이 될 수 있습니다. 적절한 인프라가 갖춰지면 선택된 일시 정지가 워크플로에서 벗어나는 별도의 이동을 요구하는 대신 충전 순간이 될 수 있습니다.
새로운 AMR 배치를 계획하거나 기존 배치를 개선하려는 경우 정지에서 시작하십시오. OMRON은 로봇이 일시 정지하는 위치, 충전이 추가 이동을 생성하는 위치, 공정 내 무선 충전이 작업에 자연스럽게 맞을 수 있는 위치를 평가하는 데 도움을 줄 수 있습니다.
그 결과는 작업이 실제로 이동하는 방식을 중심으로 설계된 에너지 전략입니다.
파트너 소개
PohlCon
PohlCon은 다양한 산업 환경을 위해 설계된 지면 내, 지면 위 및 상승 바닥 시스템을 포함하여 모바일 로봇을 위한 견고한 공정 통합 충전 인프라를 엔지니어링하고 공급합니다.
Wiferion
PULS 브랜드인 Wiferion은 모바일 로봇을 위한 무선 전력 및 에너지 시스템을 개발합니다. etaLINK 3000, etaLINK 3000r 및 CW1000과 같은 기술은 비접촉 충전을 지원하고 에너지 공급을 산업 워크플로에 통합하는 데 도움이 됩니다.
OMRON Robotics
거의 100년에 걸친 OMRON 혁신과 40년 이상의 로봇 공학 전문 지식을 바탕으로 OMRON Robotics는 제조 및 물류를 위한 자동화 솔루션을 제공합니다. 모바일 로봇 포트폴리오는 시설의 생산성, 유연성 및 자재 흐름을 개선하는 데 도움이 됩니다.
블로그로 돌아가기

연결 상태 유지