Blog-Landingpage
AMR-Stoppzeiten in Ladechancen verwandeln

Wenn Laden Teil des Arbeitsablaufs wird
Jede AMR-Route hat ihren eigenen Rhythmus: fahren, stoppen, warten, übergeben — und wieder weiterfahren.
Klassische Ladestationen unterstützen diesen Rhythmus in vielen Anwendungen zuverlässig. Ein mobiler Roboter erledigt seine Aufgabe, fährt zur Ladestation, lädt und kehrt anschließend wieder in den Betrieb zurück.
Je mehr Transportaufgaben mobile Roboter jedoch im Tagesverlauf übernehmen, desto stärker rückt auch das Laden in den Zusammenhang des Materialflusses. Die Roboter verbringen mehr Zeit auf aktiven Routen. Verfügbare Bodenfläche wird wertvoller. Und die Ladeinfrastruktur muss sich in einen zunehmend ausgelasteten Betrieb einfügen.
Das bedeutet nicht, dass konventionelles Laden die falsche Wahl ist. Es bedeutet vielmehr: Die Ladestrategie sollte dazu passen, wie die Flotte tatsächlich arbeitet.
Von einem Ladestopp zu vielen Lademomenten
In einem klassischen Setup ist das Laden häufig ein separater Vorgang. Ein Roboter verlässt seine aktive Route, fährt zu einer fest installierten Ladestation, lädt über einen längeren Zeitraum und kehrt anschließend wieder in den Betrieb zurück.
Dieses Modell kann sehr effektiv sein — insbesondere dann, wenn Routen, Zeitpläne und Ladefenster gut planbar sind. Mit steigender Auslastung wird es jedoch oft schwieriger, längere Ladefenster zwischen einzelnen Transportaufgaben zu finden.
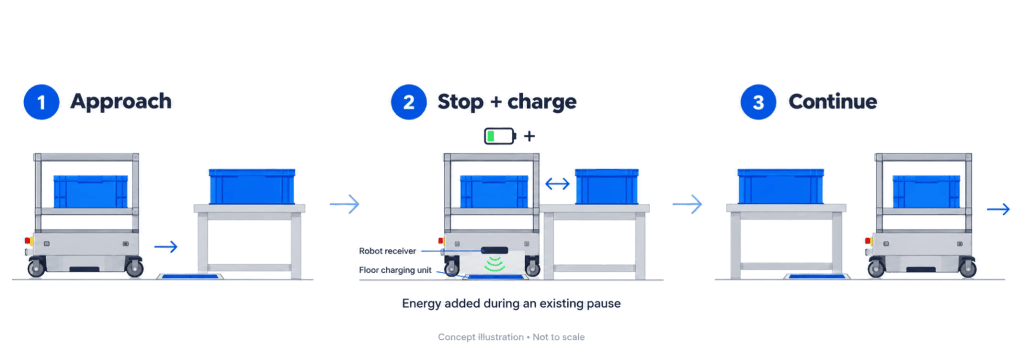
Prozessintegriertes kabelloses Laden verändert den Zeitpunkt des Ladens. Statt sich ausschließlich auf einen längeren Ladestopp zu verlassen, können ausgewählte Pausen entlang der Route zu kurzen, wiederkehrenden Momenten werden, in denen Energie nachgeladen wird — während der Roboter in der Nähe des Workflows bleibt.
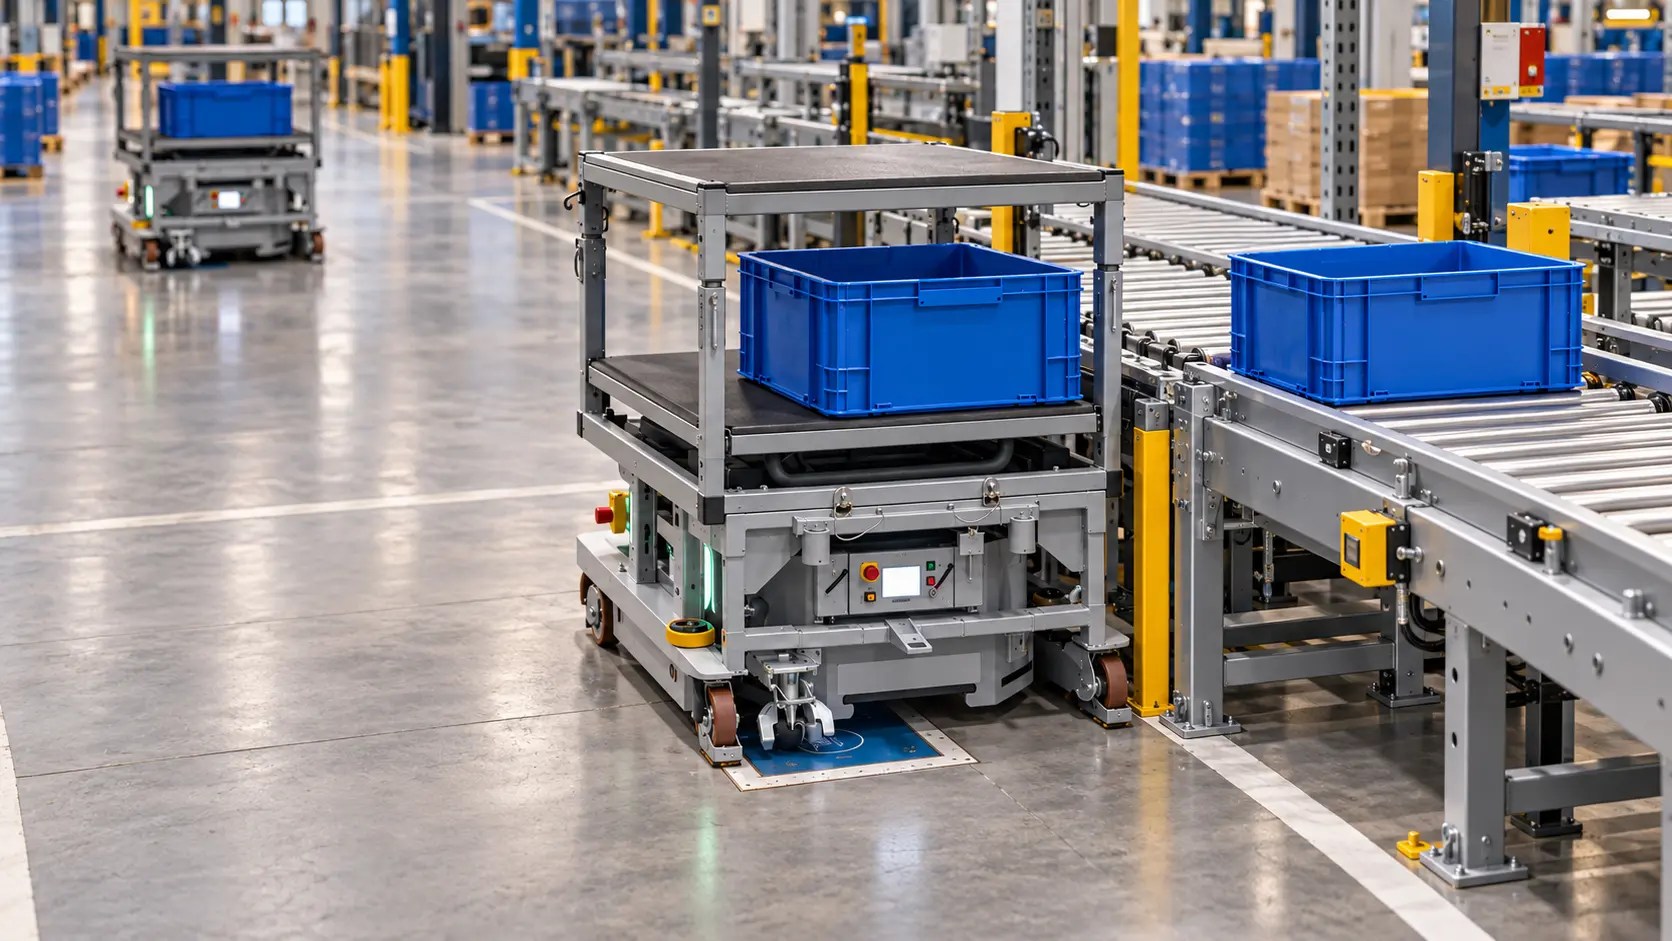
Opportunity Charging beschreibt dabei die Strategie: Energie wird während kurzer, sinnvoll nutzbarer Pausen nachgeladen, statt ausschließlich auf einen längeren Ladevorgang zu setzen. Kabelloses Laden ist die Technologie, die dies ermöglicht. Sobald ein kompatibler Roboter über einem Ladepunkt positioniert ist, kann die Energieübertragung automatisch beginnen — ohne freiliegende Kontakte, ohne manuelles Einstecken und ohne separate Fahrt weg vom Prozess.
„Eine prozessintegrierte Wireless-Charging-Infrastruktur hilft AMRs und AGVs dabei, Energie dort aufzunehmen, wo sie den Workflow am besten unterstützt — und schafft damit eine harmonisierte Energieversorgung für hocheffiziente Abläufe.“ — Dennis Thiele, Team Lead Wireless Charging Infrastructure, PohlCon
Die besten Ladechancen gibt es möglicherweise schon
Ein mobiler Roboter fährt nicht den ganzen Tag ohne Unterbrechung. Er wartet, bis Fördertechnik frei ist, positioniert sich an Arbeitsstationen, pausiert während der Materialübergabe oder hält an, während sich Verkehr in gemeinsam genutzten Bereichen bewegt.
Diese Momente sind keine verlorene Zeit. Sie sind Teil des Prozesses. Wenn ein Roboter ohnehin regelmäßig an einem planbaren Ort stoppt, kann dieser Stopp möglicherweise mehr leisten.
Das Ziel ist nicht, überall Ladepunkte zu installieren. Entscheidend ist, die Stopps zu identifizieren, die häufig genug auftreten, lange genug dauern und zuverlässig genug sind, um eine sinnvolle Energieübertragung zu ermöglichen.
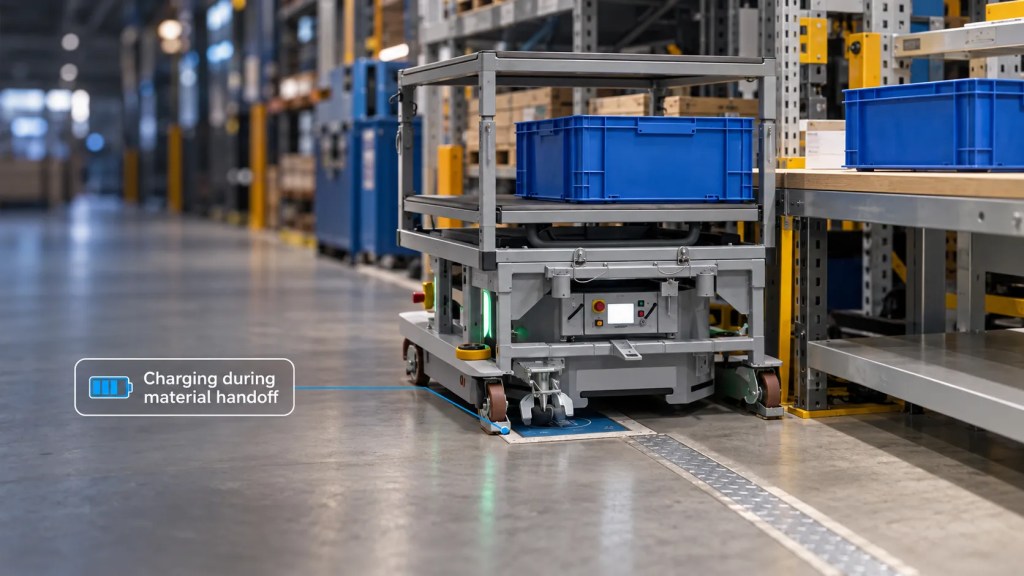
Geeignete Kandidaten sind häufig wiederkehrende Stopppunkte im Workflow, zum Beispiel:
- Fördertechnik-Übergabepunkte
- Materialübergabestationen
- Bereiche zum Be- und Entladen von Maschinen
- Arbeitszellen und Produktionsbereiche
- Bereitstellflächen und Pufferzonen
- Reinraum- oder Halbleiterprozessbereiche
In jedem Fall beginnt die Ladechance mit der Route selbst.
So funktioniert prozessintegriertes kabelloses Laden
Die Grundidee hinter prozessintegriertem kabellosem Laden ist einfach: Das Laden wird dorthin gebracht, wo der Roboter ohnehin arbeitet.
Die Energie wird zwischen einer bodenseitigen Ladeeinheit und einem Empfänger am Roboter übertragen, sobald der Roboter über dem Ladepunkt positioniert ist. Der Ladevorgang startet automatisch — ohne freiliegende Kontakte, die manuell ausgerichtet werden müssen, und ohne Kabelverbindung.
Der operative Unterschied liegt dabei nicht nur in der Art der Energieübertragung. Entscheidend ist auch, wo das Laden stattfindet.
Anstatt einen Roboter bei niedrigem Ladezustand zu einem separaten Ladebereich zu schicken, können ausgewählte Ladepunkte in Übergabestationen, Bereitstellflächen, Produktionszellen oder andere planbare Stopps entlang der Route integriert werden. Kompatible Roboter können dadurch während kurzer, wiederkehrender Pausen Energie aufnehmen und bleiben gleichzeitig in der Nähe ihrer nächsten Aufgabe.
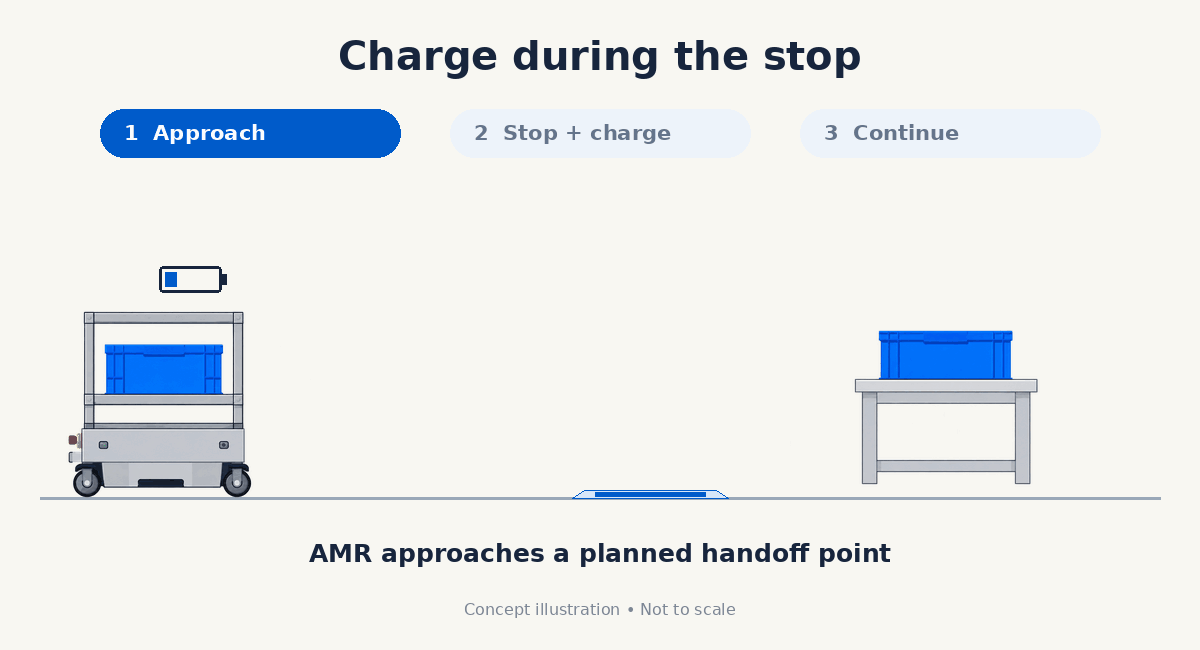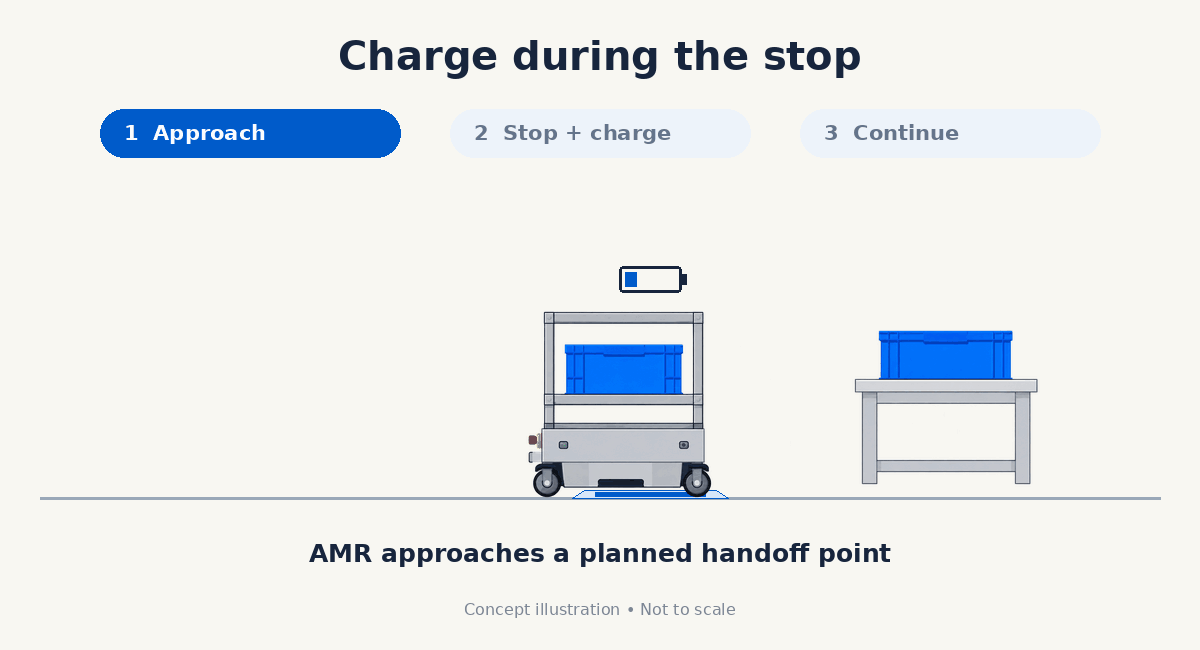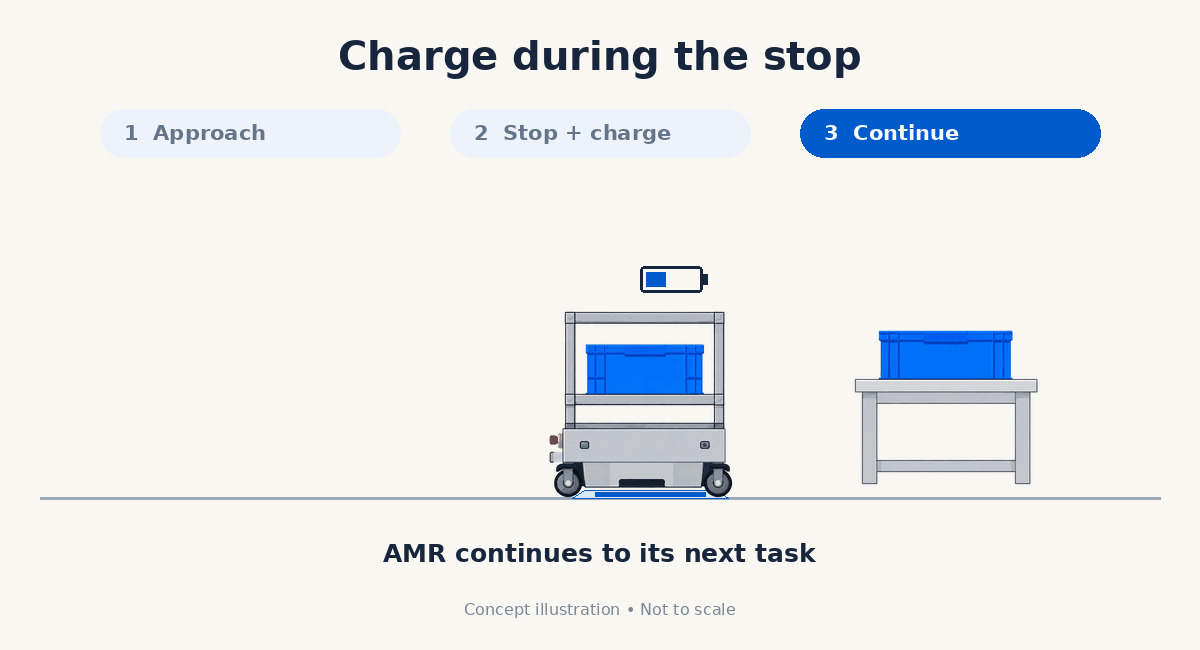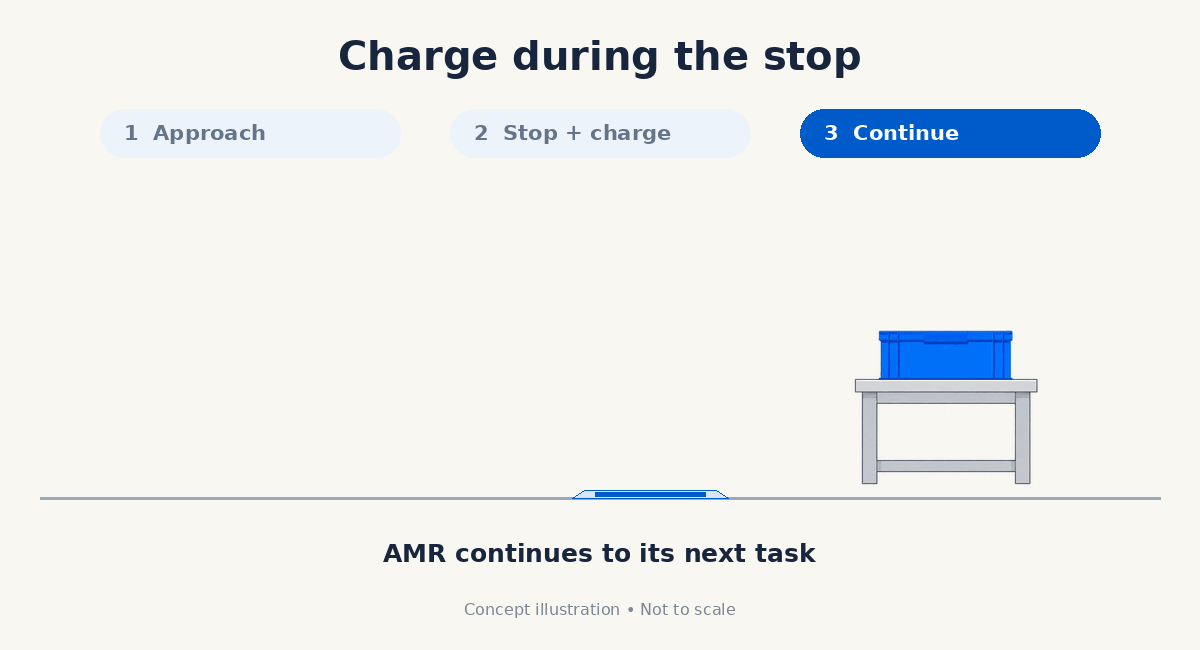
Laden näher an den Prozess bringen
An dieser Stelle kommt das Wireless Charging Protection System, kurz WCPS, von PohlCon ins Spiel.
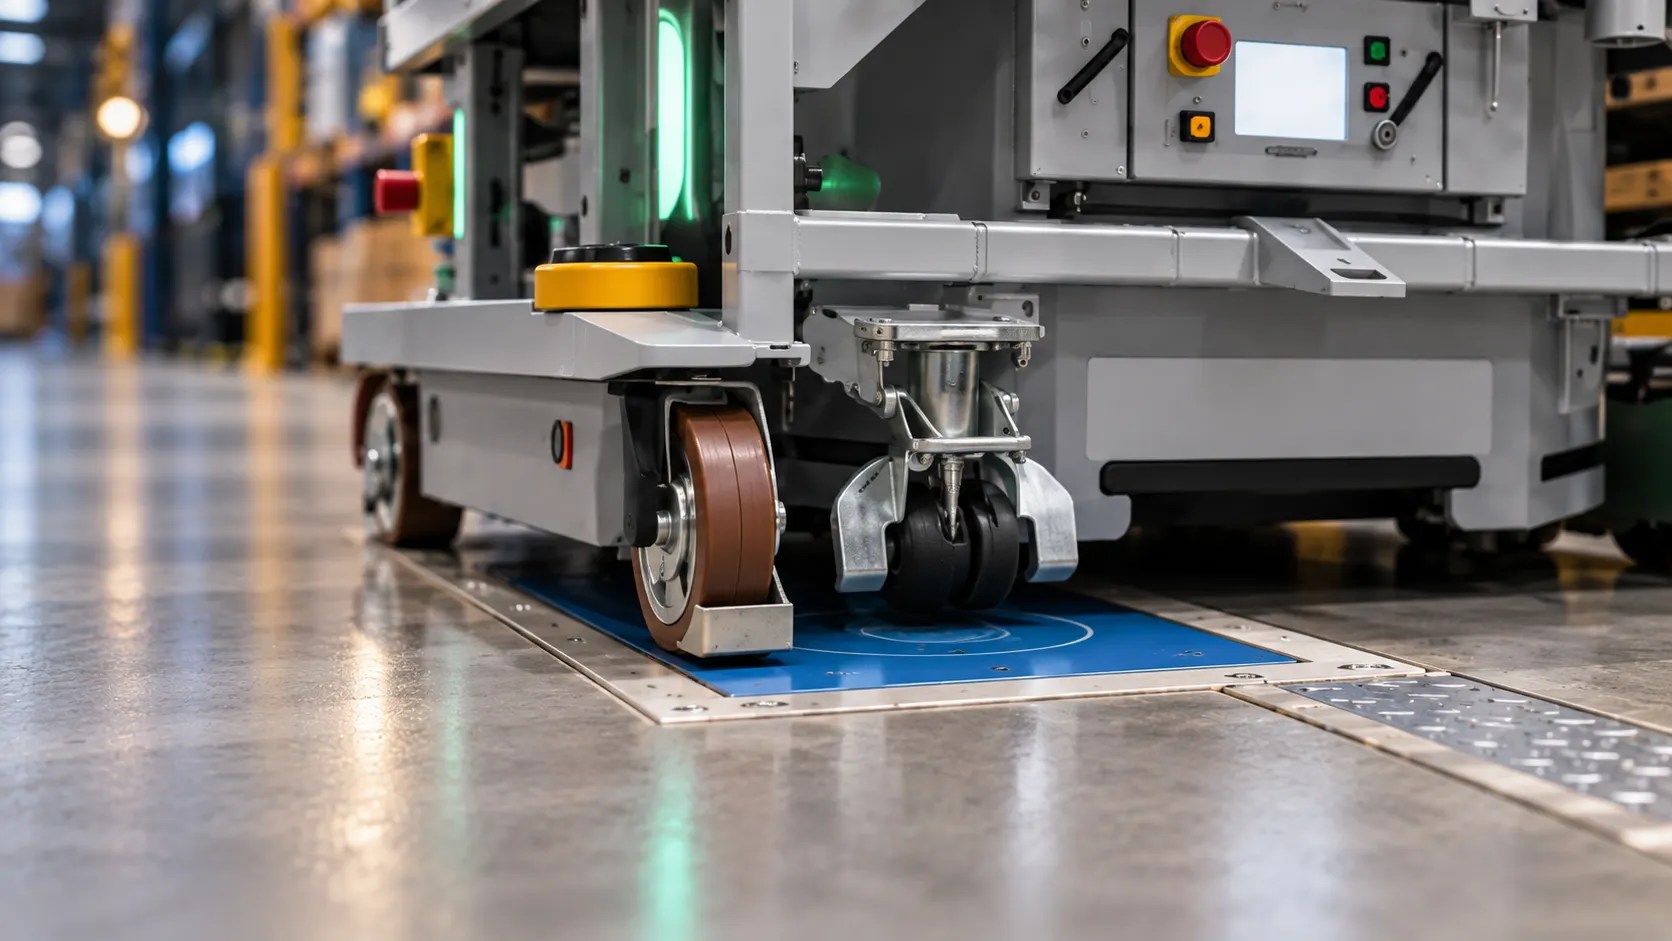
WCPS wurde entwickelt, um die Infrastruktur für kabelloses Laden in die Bereiche zu integrieren, in denen mobile Roboter tatsächlich unterwegs sind — zum Beispiel an Übergabestationen, in Bereitstellbereichen oder in Produktionsumgebungen mit Doppelboden.
Für unterstützte OMRON AMRs, darunter die neue LD-Serie und der OL-450S, nutzt das kabellose Ladesetup Wiferions etaLINK 3000-Technologie. Dadurch wird kontaktloses Opportunity Charging innerhalb des normalen Arbeitsflusses unterstützt.
In dieser Konfiguration stellt PohlCon die geschützte, prozessintegrierte Infrastruktur bereit, mit der Ladepunkte dort platziert werden können, wo der Roboter ohnehin arbeitet. Wiferion liefert die Technologie für die kontaktlose Energieübertragung.
Wiferion, eine Marke von PULS, bietet darüber hinaus weitere Lösungen für mobile Robotikanwendungen, darunter etaLINK 3000r und CW1000 – abhängig vom Robotermodell, den Ladeanforderungen und der jeweiligen Anlagenumgebung.
Entwickelt für reale Anlagenbedingungen
Ladeinfrastruktur muss zur Anlage passen — nicht umgekehrt.
In manchen Umgebungen ist ein bodenbündig integrierter Ladepunkt die beste Lösung. In Reinräumen, Halbleiterfertigungen oder anderen Anwendungen mit Doppelboden muss das Laden möglicherweise in den bestehenden Doppelboden integriert werden. In Bestandsanlagen kann eine auf dem Boden installierte Plattform eine praktikable Möglichkeit sein, Wireless Charging ohne größere bauliche Anpassungen nachzurüsten.
Diese Flexibilität ist wichtig, weil AMR-Projekte immer unter realen Bedingungen stattfinden: bestehende Anlagen, Sicherheitsanforderungen, Verkehrsregeln, Bedienerzugänge und verfügbare Bodenfläche bestimmen, was möglich und sinnvoll ist.
Eine prozessintegrierte Ladestrategie sollte genau diese Realität unterstützen. Die Infrastruktur sollte dort platziert werden, wo Roboter ohnehin stoppen müssen, wo der Zugang planbar ist und wo das Laden stattfinden kann, ohne Menschen, Anlagen oder den Materialfluss zu stören.
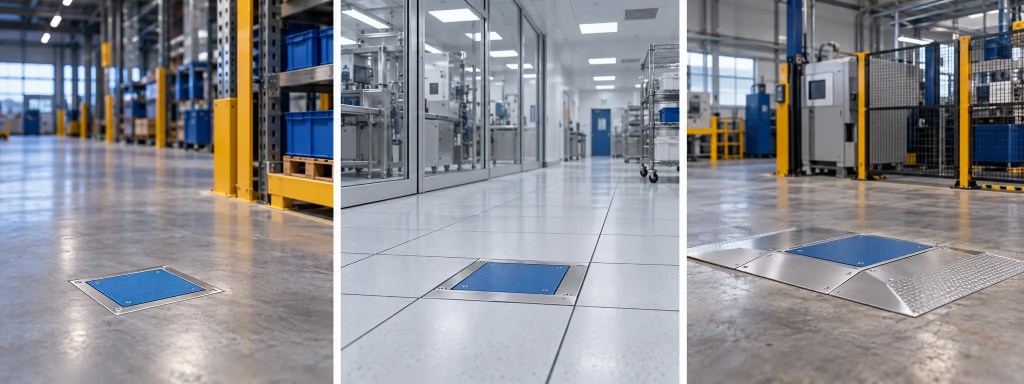
| Installationstyp | Am besten geeignet für | Hauptvorteil |
|---|---|---|
| Bodeneinbausystem | Neue oder angepasste Bodenbereiche | Hält den Ladepunkt bodenbündig |
| Doppelboden-System | Reinräume, Halbleiterbereiche und Umgebungen mit Doppelboden | Integriert das Laden in die bestehende Bodenstruktur |
| Aufboden-Plattform | Bestandsanlagen oder Retrofit-Anwendungen | Ermöglicht eine befahrbare Lösung ohne größere Bodenmodifikation |
„Bei AMR-Anwendungen hängt Produktivität davon ab, wie gut sich die Flotte in den Gesamtbetrieb einfügt. Wenn das Laden rund um Routen, Stopps und Übergabepunkte geplant wird, bleiben Roboter näher an der Arbeit, für die sie eingesetzt werden.“ — Mona Fahimi, Global Product Manager bei OMRON Robotics
Konventionelles Laden bleibt weiterhin relevant
Kabelloses Laden ist nicht für jede AMR-Anwendung die richtige Lösung — und das muss es auch nicht sein.
Klassische Ladestationen bleiben eine zuverlässige und bewährte Option, wenn der Workflow ausreichend Zeit und Platz dafür bietet. In vielen Anlagen werden sie auch weiterhin die passende Lösung sein.
In anderen Anwendungen kann ein kombinierter Ansatz sinnvoll sein: Ladestationen für längere Ladephasen und prozessintegriertes kabelloses Laden an ausgewählten Stopps, um während des normalen Arbeitsflusses zusätzliche Energie aufzunehmen.
Deshalb lautet die wichtigste Frage nicht einfach:
„Dock oder kabellos?“
Sondern:
„Wo passt das Laden am besten zu der Art und Weise, wie diese Flotte tatsächlich arbeitet?“
Routen, Verweilzeiten, Verkehrsströme, verfügbare Bodenfläche, Schichtmodelle und künftiges Flottenwachstum beeinflussen die Antwort.
Beginnen Sie mit den Stopps
Eine gute Ladestrategie beginnt damit, die Flotte in Bewegung zu beobachten.
Wo pausieren die Roboter? Welche Stopps wiederholen sich immer wieder? Wo verursacht das Laden zusätzliche Fahrwege? Wo ist Bodenfläche knapp?
Diese Fragen können Möglichkeiten sichtbar machen, die auf den ersten Blick nicht offensichtlich sind. Der beste Ladepunkt befindet sich möglicherweise an einem Fördertechnik-Übergabepunkt, in einem Bereitstellbereich oder an einer Übergabestation, die der Roboter ohnehin im Tagesverlauf regelmäßig anfährt.
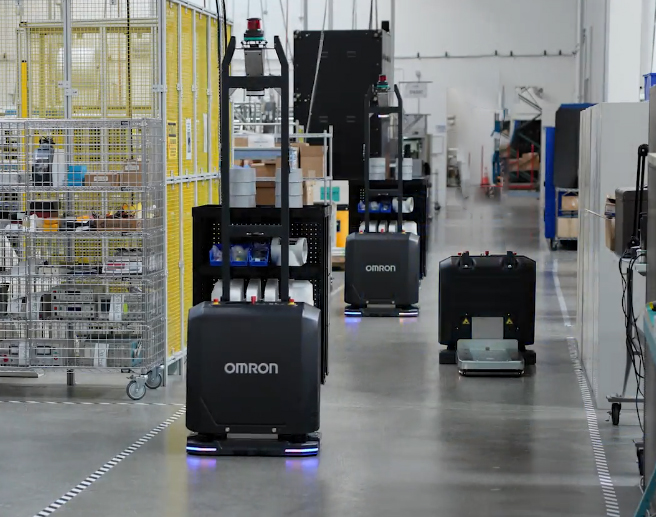
Gemeinsam können OMRON-Mobilroboter, PohlCon WCPS-Infrastruktur und Wiferion Wireless-Charging-Technologie dazu beitragen, ausgewählte AMR-Stopps in praktische Ladechancen zu verwandeln. Mit der passenden Infrastruktur können planbare Pausen zu Lademomenten werden — statt eine separate Fahrt weg vom Workflow erforderlich zu machen.
Wenn Sie eine neue AMR-Anwendung planen oder eine bestehende Flotte optimieren möchten, beginnen Sie mit den Stopps. OMRON kann Sie dabei unterstützen zu bewerten, wo Roboter pausieren, wo das Laden zusätzliche Fahrwege verursacht und wo sich In-Process Wireless Charging auf natürliche Weise in Ihren Betrieb integrieren lässt.
Das Ergebnis ist eine Energiestrategie, die sich daran orientiert, wie Arbeit tatsächlich in Bewegung bleibt.
Über die Partner
PohlCon
PohlCon entwickelt und liefert robuste, prozessintegrierte Ladeinfrastruktur für mobile Roboter — darunter bodenintegrierte Systeme, Aufboden-Lösungen und Doppelboden-Systeme für unterschiedliche industrielle Einsatzumgebungen.
Wiferion
Wiferion, eine Marke von PULS, entwickelt drahtlose Energie- und Stromversorgungssysteme für mobile Robotik. Technologien wie etaLINK 3000, etaLINK 3000r und CW1000 unterstützen kontaktloses Laden und helfen dabei, die Energieversorgung in industrielle Workflows zu integrieren.
OMRON Robotics
Gestützt auf fast 100 Jahre OMRON-Innovation und mehr als 40 Jahre Robotikkompetenz bietet OMRON Robotics Automatisierungslösungen für Fertigung und Logistik. Das Portfolio mobiler Roboter unterstützt Unternehmen dabei, Produktivität, Flexibilität und Materialfluss zu verbessern.
Blog-Landingpage

In Verbindung bleiben

Weitere Einblicke
Alle Fallstudien ansehen
Wie Danfoss den Lagerfluss verbesserte – ganz ohne Ausbau
Comau und OMRON Robotics kooperieren, um fortschrittliche industrielle Automatisierung in wachstumsstarken Fertigungsbranchen voranzutreiben
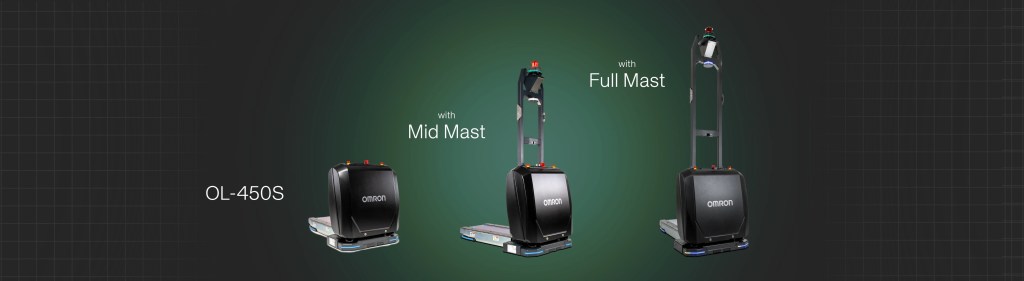
OMRON stellt neue Mastoptionen für den OL-450S zur Automatisierung des Wagentransports vor